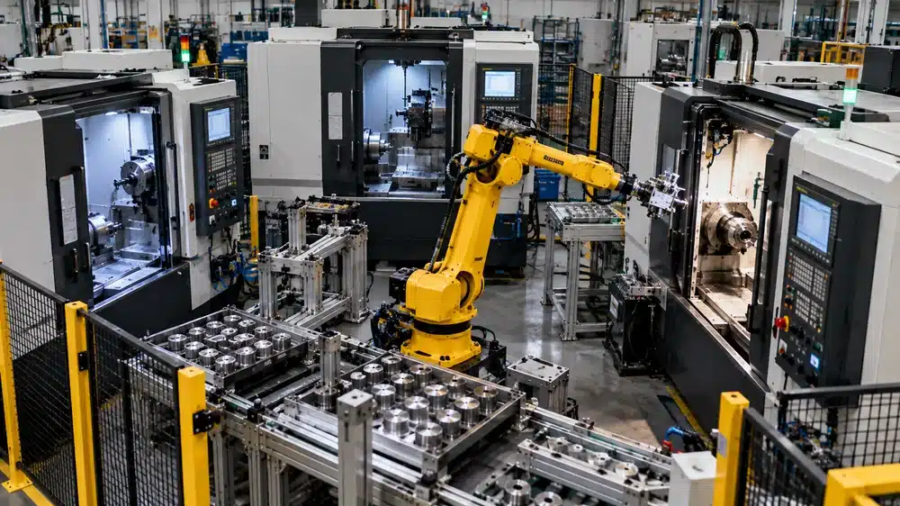
Satu articulated robot dapat melayani beberapa mesin produksi dengan mengatur urutan kerja berdasarkan:
- Waktu proses setiap mesin.
- Waktu pelayanan robot pada setiap mesin.
- Prioritas mesin yang perlu dilayani lebih dahulu.
- Ketersediaan buffer material masuk dan keluar.
- Jarak perpindahan robot berdasarkan layout.
- Status setiap mesin dari sistem kontrol.
- Aturan antrean dan penanganan gangguan.
Konfigurasi ini layak digunakan jika robot masih dapat menyelesaikan seluruh tugas tersebut tanpa membuat waktu tunggu mesin menghambat target produksi.
Satu robot untuk beberapa mesin dapat mengurangi kebutuhan robot pada setiap workstation, tetapi belum tentu membuat proses lebih efisien. Jika waktu pelayanan dan perpindahan robot terlalu panjang, satu mesin dapat selesai memproses benda kerja ketika robot masih sibuk melayani mesin lainnya.
Karena itu, penentuan jumlah mesin yang dapat dilayani tidak cukup berdasarkan jangkauan articulated robot. Tim produksi perlu memetakan waktu proses, aktivitas robot, prioritas, buffer, layout, hingga kondisi gangguan sebagai satu rangkaian proses.
Catatan: Perhitungan dalam artikel ini digunakan untuk evaluasi awal konfigurasi machine tending. Layout, payload, jangkauan robot, interlock, perangkat keselamatan, dan urutan kontrol tetap perlu diverifikasi berdasarkan mesin, benda kerja, manual perangkat, serta kondisi area produksi aktual.
1. Petakan Waktu Proses Setiap Mesin
Mulailah dengan mencatat berapa lama setiap mesin memproses benda kerja sejak siklus dimulai hingga produk siap dikeluarkan untuk memperkirakan kapan masing-masing mesin kembali meminta pelayanan robot. Perlu diketahui jika mesin tidak memiliki waktu yang sama untuk memroses permintaan loading dan unloading.
Sebelum menyusun urutan pelayanan, gunakan data berikut untuk memetakan kebutuhan setiap mesin.
| Data Mesin | Yang Perlu Dicatat |
| Jenis proses | Proses yang dilakukan pada benda kerja |
| Waktu proses | Durasi satu siklus produksi |
| Variasi waktu | Perubahan durasi antarsiklus jika ada |
| Target output | Jumlah produk yang perlu dicapai |
| Batas waktu tunggu | Berapa lama mesin dapat menunggu robot tanpa mengganggu target |
2. Hitung Waktu yang Dibutuhkan Robot untuk Melayani Satu Mesin
Waktu pelayanan robot perlu dihitung dari seluruh aktivitas dalam satu siklus. Mulai dari mengambil material, menuju mesin, mengeluarkan produk yang selesai, memasukkan material baru, hingga berpindah ke tugas berikutnya.
Delta Electronics menjelaskan bahwa solusi machine tending dapat mengintegrasikan articulated robot dengan mesin untuk menangani proses machining serta loading dan unloading. Hal ini menunjukkan bahwa waktu pelayanan perlu dilihat sebagai bagian dari keseluruhan proses mesin, bukan gerakan robot secara terpisah.
Sebagai evaluasi awal, waktu pelayanan dapat dipetakan sebagai:
Waktu pelayanan robot = waktu mengambil material + waktu perpindahan + waktu unloading + waktu loading + waktu pemeriksaan yang diperlukan + waktu menuju tugas berikutnya
Semakin panjang waktu pelayanan tersebut, semakin sedikit waktu cadangan robot untuk menangani permintaan dari mesin lain.
3. Tentukan Mesin yang Harus Dilayani Terlebih Dahulu
Prioritas pelayanan perlu ditentukan agar robot tidak hanya mengikuti urutan mesin secara tetap ketika kondisi produksi berubah. Mesin yang selesai lebih dahulu belum tentu selalu menjadi mesin yang paling mendesak untuk dilayani.
1. Prioritas Berdasarkan Waktu Selesai Mesin
Robot dapat mendahulukan mesin yang siklus produksinya selesai lebih awal. Pendekatan ini membantu mengurangi waktu mesin berada dalam kondisi menunggu setelah proses selesai.
2. Prioritas Berdasarkan Dampak terhadap Produksi
Mesin yang menjadi penentu output lini atau memasok proses berikutnya dapat diberikan prioritas lebih tinggi. Jika mesin tersebut terlalu lama menunggu, dampaknya dapat merambat ke proses lain.
3. Prioritas Berdasarkan Kondisi Produk
Karakter benda kerja juga dapat memengaruhi urutan pelayanan. Produk yang memiliki batas waktu penanganan tertentu atau berisiko mengalami perubahan kondisi mungkin perlu dipindahkan lebih cepat daripada produk yang dapat menunggu lebih lama.
Untuk menyusun aturan tersebut, tim dapat menggunakan matriks prioritas berikut sebagai dasar simulasi.
| Status Mesin | Waktu Selesai | Toleransi Menunggu | Dampak terhadap Lini | Prioritas Robot |
| Proses selesai | Paling awal | Pendek | Tinggi | Tinggi |
| Proses selesai | Lebih akhir | Panjang | Rendah | Dapat menunggu |
| Masih memproses | Belum selesai | – | – | Belum dilayani |
| Alarm | – | – | Perlu evaluasi | Ikuti aturan penanganan gangguan |
4. Sediakan Buffer Material Sebelum dan Sesudah Mesin
Penyediaan buffer material sebelum dan sesudah mesin bertindak sebagai penyeimbang aliran produksi yang mencegah kemacetan maupun waktu tunggu (downtime) robot saat jadwal kedatangan dan pengambilan barang tidak sinkron.
Penentuan kapasitas buffer ini harus dihitung secara spesifik berdasarkan laju produksi, variasi waktu proses, serta karakteristik fisik benda kerja agar lintasan kerja tetap efisien.
5. Atur Layout agar Perjalanan Robot Tidak Menghabiskan Waktu Siklus
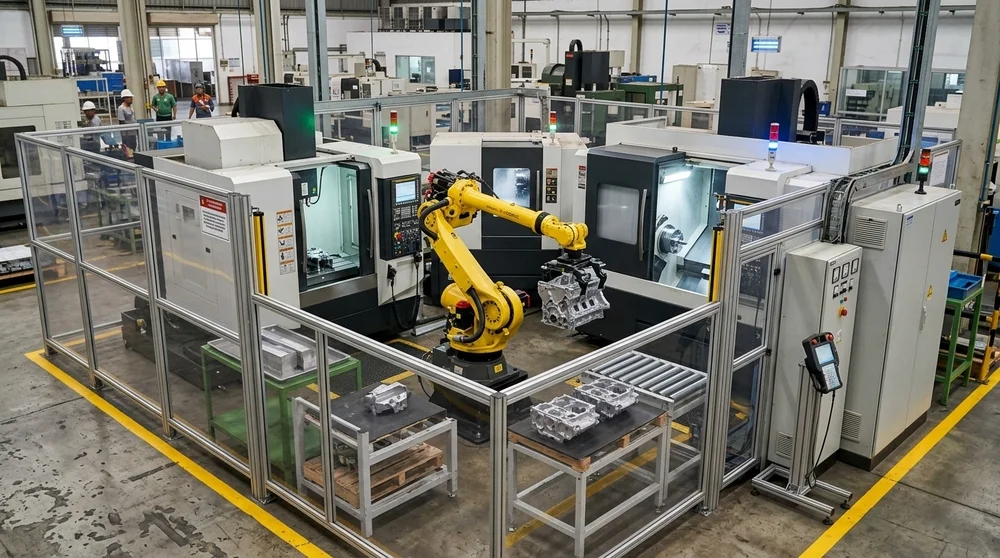
Layout perlu membuat seluruh titik loading dan unloading berada dalam jangkauan robot dengan jarak perpindahan yang efisien. Perjalanan yang terlalu panjang dapat menghabiskan waktu yang seharusnya tersedia untuk melayani mesin berikutnya.
Delta mencantumkan loading/unloading dan machine tending sebagai aplikasi untuk articulated robot dalam dokumentasi Articulated Robot DRV Series. Dokumen tersebut juga menunjukkan fleksibilitas pemasangan dan integrasi robot dengan berbagai perangkat pendukung.
Dalam penerapannya, mesin dapat ditempatkan mengelilingi robot, saling berhadapan, atau mengikuti konfigurasi lain sesuai proses. Tidak ada satu layout yang otomatis paling sesuai untuk semua line karena jangkauan robot harus diseimbangkan dengan aliran material, area keselamatan, serta akses operator dan maintenance.
6. Hubungkan Robot dengan Status Setiap Mesin
Robot perlu menerima status setiap mesin agar mengetahui kapan sebuah mesin siap dimuat, proses telah selesai, akses sudah aman, atau mesin sedang mengalami alarm.
Robot controller dapat terhubung dengan digital I/O, servo drive, external encoder, machine vision, dan perangkat lain untuk membangun sistem robot yang terintegrasi.
Karena itu, robot tidak sebaiknya bekerja hanya berdasarkan waktu tunggu tetap. Pertukaran sinyal dapat digunakan agar urutan berikutnya menyesuaikan kondisi aktual mesin. Pembahasan lebih lanjut mengenai kebutuhan tersebut dapat dibaca pada artikel integrasi robot dengan sistem kontrol mesin.
7. Siapkan Aturan saat Beberapa Mesin Meminta Pelayanan Bersamaan
Sistem perlu memiliki aturan prioritas ketika dua mesin atau lebih selesai pada waktu yang hampir bersamaan. Tanpa aturan tersebut, robot dapat menjadi titik antrean meskipun masing-masing mesin sebenarnya memiliki kapasitas produksi yang cukup.
Urutan pelayanan dapat mempertimbangkan:
- mesin yang paling lama menunggu;
- batas waktu tunggu setiap mesin;
- prioritas proses terhadap output lini;
- ketersediaan material;
- kondisi produk; dan
- waktu perpindahan robot menuju mesin tersebut.
Aturan juga perlu mencakup kondisi alarm. Jika satu mesin tidak siap dilayani, sistem sebaiknya dapat menjalankan logika yang telah dirancang agar robot tidak terus menunggu mesin tersebut sementara mesin lain sudah siap diproses.
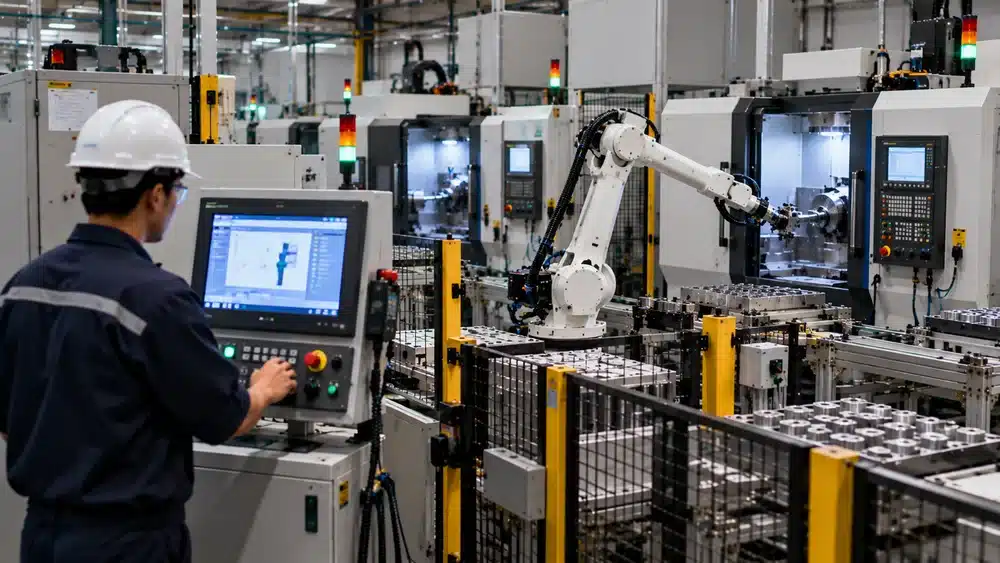
Simulasikan Urutan Kerja Sebelum Menentukan Jumlah Mesin
Jumlah mesin yang dapat dilayani satu robot sebaiknya ditentukan melalui simulasi urutan kerja menggunakan waktu proses aktual, waktu pelayanan robot, waktu perpindahan, serta skenario gangguan.
Simulasi tidak harus langsung menggunakan model yang kompleks. Tim dapat memulai dengan timeline yang menunjukkan kapan mesin mulai dan selesai bekerja, posisi robot, aktivitas robot, serta berapa lama setiap mesin menunggu.
| Waktu | Status Mesin A | Status Mesin B | Status Mesin C | Aktivitas Robot | Waktu Tunggu | Gangguan |
| 00:00 | Proses | Proses | Proses | Menunggu permintaan | – | – |
| 00:30 | Selesai | Proses | Proses | Melayani Mesin A | Dicatat | – |
| 00:45 | Proses | Selesai | Selesai | Menentukan prioritas B/C | Dicatat | – |
| 01:00 | Proses | Alarm | Menunggu | Melayani mesin yang siap | Dicatat | Alarm Mesin B |
Dari simulasi tersebut, tim dapat melihat apakah robot mempunyai waktu cadangan atau hampir selalu sibuk. Jika penambahan satu mesin membuat waktu tunggu meningkat secara berulang, konfigurasi perlu dievaluasi sebelum diterapkan.
Tanda Satu Robot Menangani Terlalu Banyak Mesin
Satu robot kemungkinan sudah melayani terlalu banyak mesin apabila permintaan pelayanan mulai lebih cepat muncul daripada kemampuan robot menyelesaikannya.
Beberapa indikator yang perlu diperhatikan adalah:
- mesin sering menunggu robot setelah proses selesai;
- antrean permintaan pelayanan terus bertambah;
- buffer produk sering penuh atau kosong;
- robot hampir tidak memiliki waktu cadangan;
- gangguan pada satu mesin memengaruhi seluruh area; dan
- target output tidak tercapai meskipun kapasitas masing-masing mesin mencukupi.
Jika kondisi tersebut muncul saat simulasi atau produksi aktual, evaluasi kembali jumlah mesin, prioritas, layout, buffer, dan waktu pelayanan. Anda juga dapat menggunakan panduan mengidentifikasi robot yang menjadi bottleneck produksi untuk menelusuri titik yang membatasi aliran proses.
FAQ tentang Articulated Robot untuk Machine Tending
Konfigurasi satu articulated robot untuk beberapa mesin perlu disesuaikan dengan kondisi proses aktual. Berikut beberapa pertanyaan yang sering muncul saat mengevaluasi konsep tersebut.
1. Berapa Mesin yang Dapat Dilayani oleh Satu Articulated Robot?
Tidak ada jumlah yang berlaku untuk semua aplikasi. Jumlah mesin perlu dihitung berdasarkan waktu proses masing-masing mesin, waktu pelayanan robot, jarak perpindahan, layout, serta toleransi waktu tunggu.
2. Apakah Seluruh Mesin Harus Memiliki Waktu Proses yang Sama?
Tidak. Mesin dapat memiliki waktu proses berbeda, tetapi perbedaan tersebut perlu dimasukkan ke aturan prioritas agar robot mengetahui mesin mana yang harus dilayani lebih dahulu.
3. Apa yang Terjadi jika Salah Satu Mesin Mengalami Alarm?
Sistem perlu memiliki skenario penanganan alarm yang memungkinkan robot mengikuti logika aman yang telah dirancang dan, jika konfigurasi mengizinkan, melayani mesin lain yang masih siap tanpa terus menunggu mesin yang bermasalah.
4. Apakah Satu Robot untuk Beberapa Mesin Selalu Lebih Hemat?
Tidak selalu. Selain jumlah robot, evaluasi perlu mempertimbangkan layout, buffer, sistem kontrol, perangkat keselamatan, integrasi mesin, waktu tunggu, serta dampak apabila satu robot berhenti dan memengaruhi beberapa proses sekaligus.
Kesimpulan
Sebelum menentukan berapa mesin yang dapat dilayani satu articulated robot, hitung waktu proses setiap mesin dan satu siklus pelayanan robot secara lengkap. Setelah itu, susun prioritas, buffer, layout, komunikasi status mesin, serta skenario antrean dan gangguan. Simulasikan seluruh urutan tersebut untuk memastikan robot masih memiliki kapasitas yang cukup tanpa menciptakan bottleneck baru.
Evaluasi Kapasitas Articulated Robot Sebelum Menentukan Layout Machine Tending
Siapkan data cycle time mesin, urutan proses, layout area, metode loading–unloading, jenis benda kerja, dan target output untuk dikonsultasikan dengan Delta Mitra Solusindo. Data tersebut dapat digunakan untuk mengevaluasi kapasitas articulated robot dan kebutuhan integrasi beberapa mesin sesuai proses produksi sebelum konfigurasi diterapkan.
Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
Referensi
Delta Electronics, Inc. (n.d.). Automation for a Changing World: Articulated Robot DRV Series. Delta Electronics.
https://landing.deltaww.com/IA/downloadcenter/catalogue/10.Smart-System/DRV/DELTA_IA-Robot_DRV_C_EN_20190516_Web.pdf