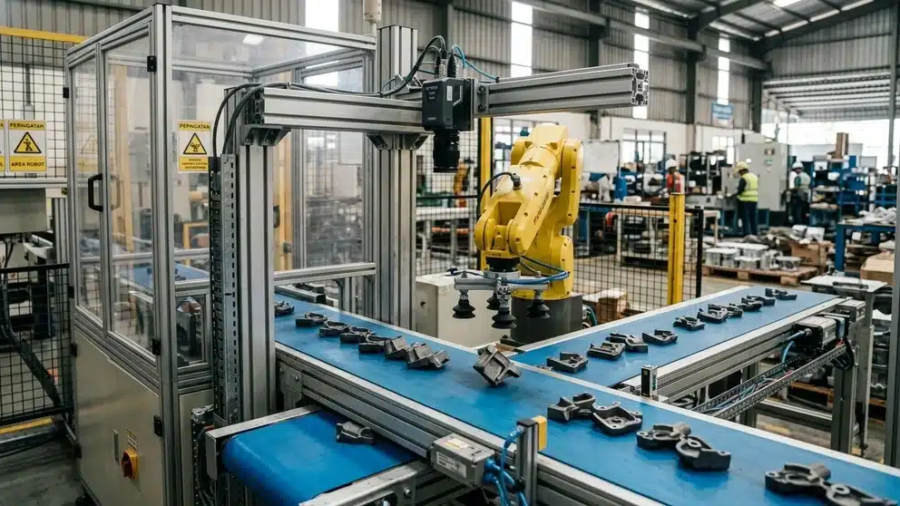
Robot pick and place perlu dipertimbangkan menggunakan vision system apabila:
- Posisi produk tidak selalu berada di titik yang sama.
- Orientasi produk berubah saat masuk ke area pengambilan.
- Beberapa varian produk berjalan dalam satu proses.
- Produk perlu diperiksa sebelum diambil robot.
- Objek tetap bergerak ketika akan diambil.
- Titik pengambilan sering berubah saat pergantian produksi.
Jika posisi dan orientasi produk dapat dijaga secara konsisten menggunakan fixture, tray, guide, stopper, atau feeder, robot belum tentu membutuhkan vision system.
Vision system berfungsi ketika robot membutuhkan informasi visual untuk menentukan objek mana yang perlu diambil serta di mana posisi pengambilannya. Karena itu, kebutuhan kamera sebaiknya ditentukan dari variasi kondisi produk dan proses, bukan hanya karena robot digunakan untuk aplikasi pick and place.
Enam kondisi berikut dapat digunakan sebagai pemeriksaan awal. Setelah itu, produk tetap perlu diuji untuk memastikan kamera dapat mengenalinya secara konsisten pada kondisi produksi sebenarnya.
Catatan: Pemilihan kamera, lensa, pencahayaan, posisi pemasangan, gripper, dan integrasi kontrol perlu diverifikasi melalui pengujian produk serta kondisi line aktual. Vision system tidak otomatis membuat setiap variasi posisi atau kondisi produk dapat ditangani robot.
1. Posisi Produk Tidak Selalu Tetap
Penggunaan vision system menjadi krusial ketika posisi dan orientasi produk bervariasi pada setiap siklus, sehingga robot memerlukan penyesuaian titik pengambilan secara real-time. Jika posisi produk sudah konsisten berkat bantuan fixture atau mekanisme mekanis lainnya, penggunaan kamera tidak diperlukan karena robot dapat beroperasi cukup dengan titik pengambilan tetap.
2. Orientasi Produk Berubah-ubah
Vision system perlu dipertimbangkan jika produk dapat datang dengan sudut atau arah yang berbeda sehingga posisi gripper harus disesuaikan sebelum pengambilan. Kamera dapat membantu mendeteksi orientasi objek, kemudian informasi tersebut digunakan dalam proses penentuan posisi robot.
Namun, kemampuan mendeteksi orientasi belum otomatis memastikan produk dapat diambil. Bentuk produk harus terlihat cukup jelas dan gripper tetap membutuhkan area yang dapat dijangkau pada variasi orientasi yang diperbolehkan.
3. Beberapa Varian Produk Berjalan dalam Satu Proses
Vision system sangat efektif digunakan untuk membedakan varian produk dan mengarahkan respons robot, selama setiap varian memiliki ciri visual yang konsisten seperti bentuk, ukuran, warna, atau pola. Namun, jika perbedaan antarvarian terlalu samar untuk ditangkap kamera, penggunaan sistem vision saja tidak cukup dan memerlukan mekanisme pendukung lainnya.
Kondisi ini menjadi relevan pada proses dengan pergantian produk yang cukup sering karena robot tidak selalu dapat menggunakan titik atau program pengambilan yang identik untuk semua varian.
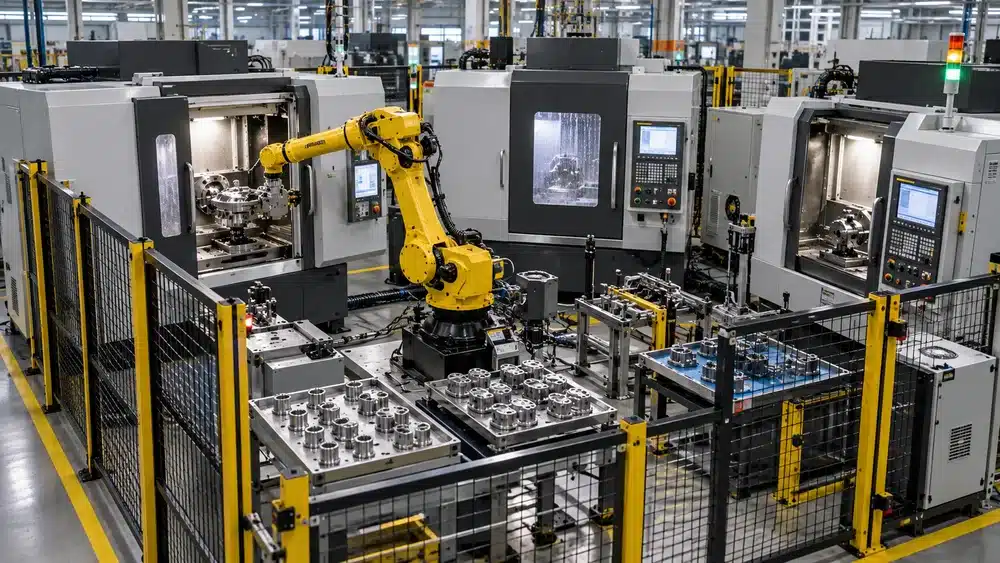
4. Produk Perlu Diperiksa Sebelum Diambil
Vision system diperlukan ketika keputusan robot untuk mengambil produk bergantung pada informasi visual yang harus diperiksa terlebih dahulu.
Pemeriksaan tersebut dapat berupa keberadaan produk, posisi, orientasi, identitas, maupun karakter visual tertentu yang memang dapat dikenali oleh sistem. Robot kemudian hanya menjalankan tindakan sesuai hasil pemeriksaan yang sudah ditetapkan dalam sistem.
Jika tujuannya tidak hanya mengambil produk tetapi juga menentukan produk yang memenuhi kriteria tertentu, proses [pemeriksaan kualitas dengan vision system] dapat dipertimbangkan sebagai bagian dari alur otomatisasi.
5. Objek Bergerak saat Akan Diambil
Vision system perlu dipertimbangkan ketika produk tetap bergerak di conveyor atau mekanisme transfer sehingga titik pengambilannya berubah selama proses berlangsung. Pada kondisi ini, data posisi perlu disinkronkan dengan pergerakan objek dan sistem kontrol agar robot dapat menentukan titik pengambilan berdasarkan kondisi terbaru.
Karena itu, aplikasi pada objek bergerak perlu mengevaluasi kecepatan conveyor, waktu deteksi, komunikasi data, waktu gerak robot, serta cycle time secara keseluruhan.
Pada aplikasi seperti ini, kamera dan robot juga perlu bertukar data dengan sistem kontrol agar proses deteksi, pergerakan conveyor, dan waktu pengambilan dapat berjalan sesuai urutan. Karena itu, perhatikan pula integrasi robot dengan sistem kontrol mesin sebelum menentukan konfigurasi vision guided robot.
6. Posisi Produk Berubah saat Pergantian Produksi
Vision system dapat dipertimbangkan ketika pergantian tipe atau ukuran produk membuat titik pengambilan harus sering disesuaikan.
Pada sistem dengan titik tetap, perubahan produk mungkin memerlukan pengaturan ulang fixture, guide, stopper, atau teaching point robot. Jika pergantian tersebut sering terjadi, waktu dan effort perubahan mekanis perlu dibandingkan dengan penggunaan vision system yang mampu mengenali posisi produk sesuai konfigurasi yang telah disiapkan.
Namun, vision system tidak otomatis menjadi pilihan paling ekonomis. Jika pergantian produk jarang terjadi dan penyesuaian fixture sederhana, titik tetap dapat tetap menjadi pilihan yang lebih praktis.
Kapan Robot Pick and Place Tidak Membutuhkan Vision System?
Robot pick and place belum tentu membutuhkan vision system jika posisi, orientasi, dan kedatangan produk sudah dapat dijaga secara konsisten oleh mekanisme lain.
Perbandingan berikut dapat digunakan sebagai pemeriksaan awal sebelum menambahkan kamera ke dalam sistem.
| Kondisi Proses | Titik Tetap Dapat Dipertimbangkan | Vision System Perlu Dipertimbangkan |
| Posisi produk | Selalu berada pada posisi yang konsisten | Produk dapat bergeser di area pengambilan |
| Orientasi | Arah produk selalu sama | Sudut atau arah produk berubah |
| Varian | Satu produk atau posisi pengambilan sama | Beberapa varian perlu dibedakan |
| Pemeriksaan | Robot hanya mengambil produk yang sudah tertata | Robot perlu mengambil berdasarkan hasil deteksi |
| Pergerakan | Produk berhenti pada titik tertentu | Produk bergerak ketika akan diambil |
| Changeover | Fixture mudah disesuaikan dan jarang berubah | Titik pengambilan sering berubah antarproduk |
Dengan demikian, kamera sebaiknya ditambahkan karena ada kebutuhan deteksi yang jelas, bukan sekadar karena sistem menggunakan robot.
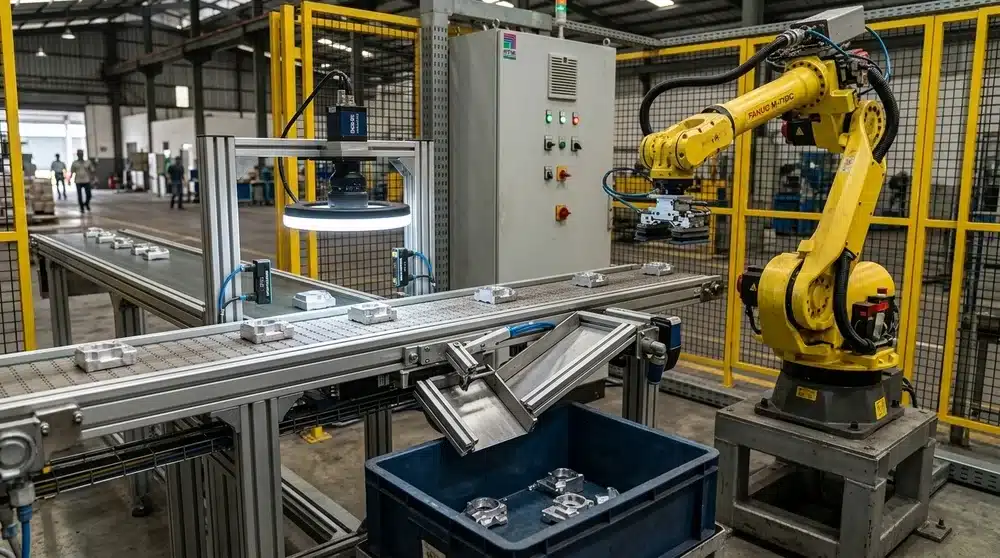
Pastikan Kondisi Produk Dapat Dideteksi secara Konsisten
Setelah menemukan indikasi bahwa vision system diperlukan, langkah berikutnya adalah menguji apakah kondisi produk benar-benar dapat dikenali secara konsisten.
Pengujian perlu menggunakan variasi yang mewakili produksi aktual, bukan hanya satu sampel pada kondisi ideal. Bentuk, ukuran, warna, permukaan, posisi, orientasi, latar belakang, hingga pencahayaan dapat memengaruhi hasil citra yang diproses sistem.
Gunakan Checklist Uji Vision System berikut agar kondisi penting tidak terlewat saat melakukan pengujian awal
Setelah kondisi produk dipetakan, komponen Vision Delta untuk mendeteksi posisi produk dapat dievaluasi berdasarkan kebutuhan aplikasi dan hasil pengujian tersebut.
FAQ tentang Vision System untuk Robot Pick and Place
Kebutuhan vision system dapat berbeda antara satu line produksi dan lainnya. Berikut beberapa pertanyaan yang sering muncul sebelum menentukan konfigurasinya.
1. Apakah Semua Robot Pick and Place Membutuhkan Kamera?
Tidak. Robot dapat menggunakan titik pengambilan tetap jika posisi dan orientasi produk selalu konsisten dan dapat dijaga oleh tray, fixture, guide, stopper, feeder, atau mekanisme lain.
2. Apakah Vision System Dapat Menggantikan Fixture atau Feeder?
Tidak selalu. Mekanisme penataan masih dapat diperlukan jika produk bertumpuk, saling menutup, bergerak tidak stabil, atau tidak menyediakan area yang dapat dijangkau gripper dengan aman.
3. Apakah Satu Vision System Dapat Mengenali Beberapa Produk?
Dapat dipertimbangkan jika setiap produk mempunyai ciri yang dapat dibedakan secara konsisten oleh sistem dan seluruh variasinya telah diuji pada kondisi produksi aktual.
4. Apakah Vision System Dapat Digunakan pada Produk Transparan atau Mengilap?
Dapat dipertimbangkan, tetapi produk transparan atau mengilap dapat membutuhkan pengaturan pencahayaan, lensa, posisi kamera, dan metode deteksi yang sesuai. Karena itu, pengujian dengan sampel aktual diperlukan sebelum menentukan konfigurasi.
Kesimpulan
Periksa terlebih dahulu apakah produk mengalami perubahan posisi, orientasi, varian, kondisi visual, pergerakan, atau titik pengambilan saat changeover. Jika posisi produk masih dapat distabilkan secara sederhana menggunakan fixture atau mekanisme penataan, titik tetap dapat menjadi pilihan. Jika robot harus mengenali perubahan tersebut sebelum mengambil produk, lanjutkan dengan pengujian kelayakan vision system pada kondisi produksi aktual.
Uji Kebutuhan Vision System Sebelum Menentukan Konfigurasi Pick and Place
Siapkan sampel produk, foto atau video aliran proses, variasi posisi, target cycle time, serta kebutuhan deteksi untuk dikonsultasikan dengan Delta Mitra Solusindo. Data tersebut dapat digunakan untuk mengevaluasi kebutuhan integrasi Robotics Delta dan Vision Delta sesuai kondisi produksi aktual.
Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)