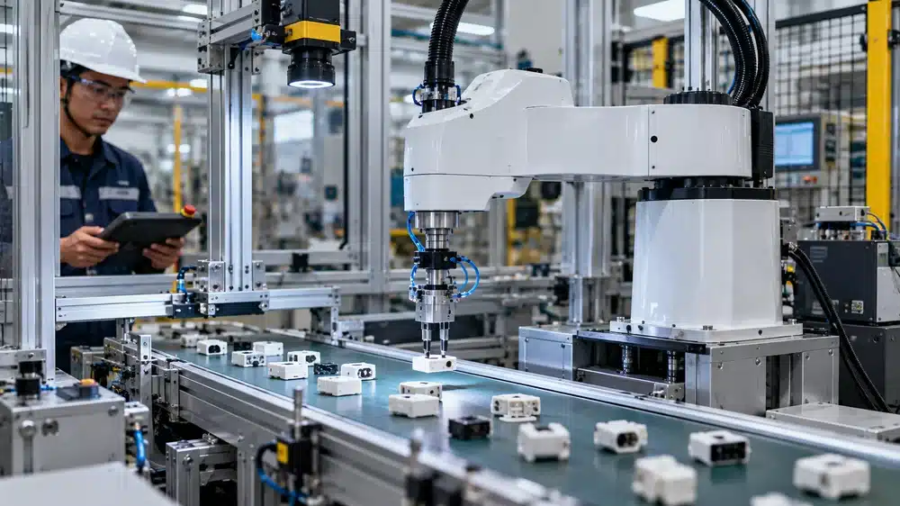
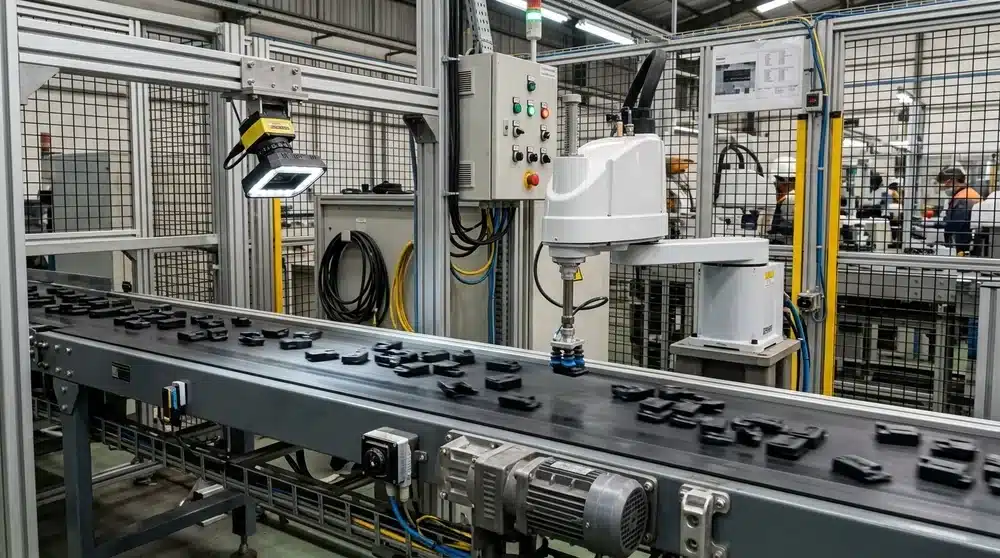
SCARA robot dapat mengambil produk yang posisi dan orientasinya berubah di conveyor melalui empat proses utama:
- Vision system mendeteksi posisi dan orientasi produk yang berada di atas conveyor.
- Sistem melacak pergerakan produk setelah melewati area deteksi kamera.
- Sistem kontrol mengubah hasil deteksi menjadi koordinat kerja robot sesuai posisi terbaru produk.
- SCARA robot menyesuaikan titik dan waktu pengambilan sebelum produk keluar dari area kerjanya.
Ketepatan proses tersebut tetap dipengaruhi oleh kondisi produk, kecepatan conveyor, pencahayaan, gripper, serta kapasitas robot.
Produk yang bergeser, berputar, atau memiliki jarak tidak seragam di atas conveyor tidak selalu dapat ditangani dengan titik pengambilan robot yang tetap. Posisi produk perlu diketahui terlebih dahulu dan terus diperbarui apabila conveyor tetap bergerak.
Pada kondisi tersebut, SCARA robot untuk pick and place dapat dipadukan dengan vision system, sistem kontrol, serta data pergerakan conveyor. Alur kerjanya dimulai dari mendeteksi produk hingga menentukan koordinat dan waktu pengambilan yang masih berada dalam jangkauan robot.
Catatan: Konfigurasi robot, kamera, gripper, conveyor, sensor, dan sistem keselamatan perlu diuji berdasarkan produk serta kondisi line yang sebenarnya. Payload, jangkauan, cycle time, posisi kamera, dan sistem kontrol tidak sebaiknya ditentukan hanya berdasarkan contoh aplikasi tanpa pengujian langsung.
Vision System Mendeteksi Posisi dan Orientasi Produk
Vision system berfungsi mendeteksi keberadaan, posisi, dan orientasi produk secara otomatis melalui pemrosesan gambar yang ditangkap oleh kamera pada area conveyor. Dengan sistem ini robot mengambil produk secara akurat tanpa posisi dan sudut objeknya harus selalu identik, selama bentuk fisik produk masih dapat terdeteksi dengan jelas oleh kamera.
Informasi yang perlu diperoleh dari proses deteksi antara lain:
- posisi produk pada area kamera;
- sudut atau orientasi produk;
- identitas produk jika terdapat beberapa varian; dan
- status apakah produk dapat diambil.
Untuk aplikasi yang membutuhkan pengenalan posisi produk, perusahaan dapat mempertimbangkan vision system untuk mendeteksi posisi produk sebagai bagian dari sistem otomasi.
Sistem Melacak Pergerakan Produk di Conveyor
Ketika conveyor terus bergerak, koordinat produk dari kamera tidak dapat digunakan sebagai titik pengambilan yang statis. Sistem perlu memperhitungkan perpindahan produk setelah meninggalkan area deteksi.
Data encoder atau informasi pergerakan conveyor dapat digunakan untuk melacak perubahan posisi tersebut. Dengan begitu, sistem dapat memperkirakan di mana produk berada ketika memasuki area kerja robot.
Sistem Kontrol Mengubah Hasil Deteksi Menjadi Koordinat Robot
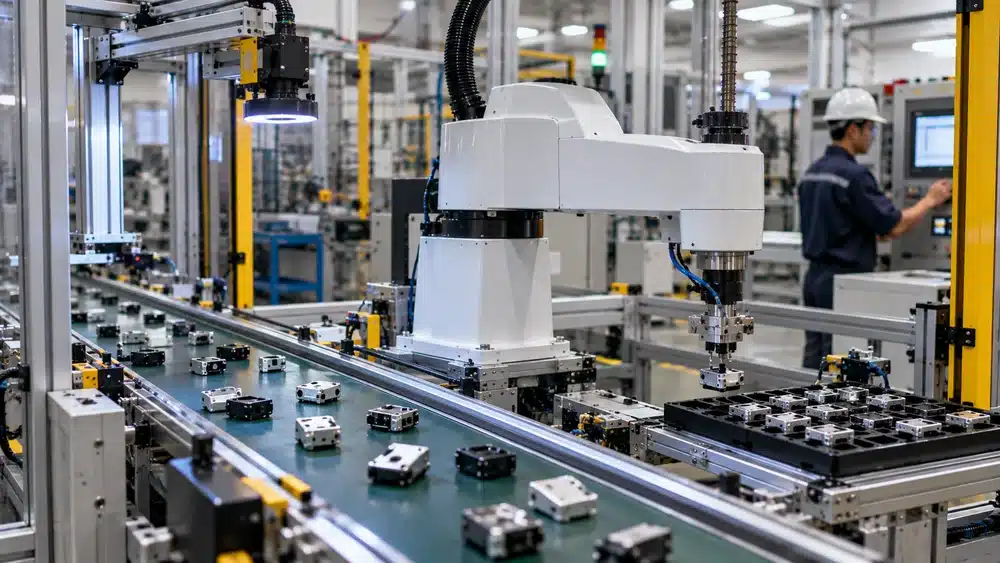
Hasil deteksi kamera perlu diterjemahkan menjadi koordinat yang dapat digunakan robot. Sistem kontrol menjadi penghubung antara data vision, posisi conveyor, dan koordinat kerja robot.
Secara sederhana, alurnya dapat digambarkan sebagai berikut:
- kamera mengambil gambar produk;
- vision system mengenali posisi dan orientasinya;
- posisi pada gambar dikonversi ke koordinat fisik;
- pergerakan conveyor diperhitungkan;
- koordinat pengambilan dikirim ke sistem robot; dan
- robot bergerak menuju posisi produk yang telah diperbarui.
Agar proses tersebut berjalan sesuai urutan, pertukaran data antara vision, robot, conveyor, dan controller juga perlu diperhitungkan dalam integrasi robot dengan sistem kontrol mesin.
SCARA Robot Menyesuaikan Titik dan Waktu Pengambilan
Setelah posisi produk diketahui, SCARA robot bergerak menuju titik yang telah diperbarui dan mengambil produk ketika masih berada dalam area kerjanya.
Dalam aplikasi conveyor, robot juga harus mempunyai cukup waktu untuk mencapai produk sebelum objek keluar dari jangkauan. Karena itu, cycle time tidak dapat dihitung dari kecepatan robot saja.
Hal yang perlu diperhitungkan meliputi:
- waktu pengambilan gambar;
- waktu pemrosesan vision;
- komunikasi koordinat;
- kecepatan conveyor;
- waktu gerak robot;
- proses gripper mengambil produk; dan
- waktu robot memindahkan produk ke tujuan.
SCARA Robot Delta untuk aplikasi pick and place dapat dipertimbangkan sebagai bagian dari konfigurasi tersebut setelah kebutuhan payload, jangkauan, cycle time, dan kondisi produk ditentukan.
Enam Kondisi yang Menentukan Ketepatan Pengambilan Produk
Ketepatan pengambilan tetap bergantung pada kondisi produk dan line produksi. Enam faktor berikut perlu diperiksa sebelum menentukan konfigurasi vision guided robot.
1. Bentuk dan Permukaan Produk
Ukuran, warna, tekstur, transparansi, serta pantulan permukaan dapat memengaruhi kemampuan vision system mengenali objek.
Karena itu, pengujian sebaiknya menggunakan produk aktual, terutama jika terdapat produk berwarna gelap, mengilap, transparan, atau beberapa varian dengan bentuk serupa.
2. Jarak dan Kemungkinan Produk Saling Bertumpuk
Produk yang terlalu rapat, bersentuhan, atau saling menutupi dapat menyulitkan penentuan batas objek sekaligus mengurangi ruang yang tersedia bagi gripper.
Jika dua produk dapat dikenali kamera tetapi gripper tidak mempunyai area aman untuk mengambil salah satunya, proses tetap berisiko gagal. Jarak minimum antarproduk perlu diuji bersama kemampuan vision dan bentuk gripper.
3. Kecepatan dan Stabilitas Gerakan Conveyor
Kecepatan conveyor menentukan waktu yang tersedia sejak produk terdeteksi hingga robot melakukan pengambilan.
Conveyor yang bergerak lebih cepat memberikan waktu lebih pendek untuk pemrosesan vision, pengiriman koordinat, tracking, dan gerakan robot. Perubahan kecepatan yang tidak terpantau juga dapat membuat estimasi posisi produk tidak lagi sesuai.
4. Pencahayaan di Area Kamera
Pencahayaan perlu dibuat cukup konsisten agar bentuk, tepi, dan ciri produk dapat dikenali dari satu siklus ke siklus berikutnya.
Bayangan, pantulan, atau perubahan cahaya lingkungan dapat memengaruhi citra yang diterima kamera. Delta sendiri menyediakan lighting machine vision untuk meningkatkan kontras dan membantu menghadapi kondisi lingkungan produksi yang berbeda.
5. Jenis Gripper dan Arah Pengambilan
Gripper harus mampu mengambil produk pada variasi orientasi yang sudah ditentukan sistem vision.
Suction cup dapat sesuai untuk permukaan tertentu, sedangkan mechanical gripper membutuhkan titik jepit yang dapat diakses. Pemilihannya perlu mempertimbangkan bentuk, berat, permukaan, orientasi, serta kemungkinan produk bersentuhan dengan produk lain.
6. Jangkauan dan Kapasitas SCARA Robot
SCARA robot perlu mempunyai payload dan area kerja yang sesuai dengan produk serta layout conveyor.
Payload tidak hanya menghitung berat produk, tetapi juga gripper dan komponen lain yang dibawa robot. Jangkauan juga perlu mencakup area pengambilan dan titik peletakan tanpa membuat robot bekerja di luar area yang direncanakan.
Tabel berikut dapat digunakan untuk merangkum data yang perlu dikumpulkan sebelum menentukan konfigurasi sistem.
| Faktor yang Diperiksa | Data yang Dibutuhkan | Risiko jika Tidak Sesuai | Penyesuaian Sistem |
| Bentuk dan permukaan | Ukuran, warna, tekstur, pantulan | Produk sulit dikenali | Kamera, lighting, parameter vision |
| Jarak produk | Jarak minimum, kondisi bersentuhan | Objek sulit dipisahkan atau dijangkau | Guide, separator, gripper |
| Conveyor | Kecepatan dan kestabilan gerak | Koordinat pengambilan meleset | Tracking dan sinkronisasi |
| Pencahayaan | Intensitas dan perubahan cahaya | Deteksi berubah antarsiklus | Lighting terkontrol |
| Gripper | Berat, permukaan, titik pengambilan | Pick gagal atau produk terlepas | Jenis dan desain gripper |
| Robot | Payload, reach, cycle time | Produk keluar dari area kerja | Ukuran dan konfigurasi robot |
Kapan Produk Sebaiknya Ditata Terlebih Dahulu?
Produk sebaiknya ditata atau dipisahkan terlebih dahulu jika kondisinya membuat vision system maupun gripper sulit menentukan satu objek yang dapat diambil dengan aman.
Vision system bukan selalu pengganti feeder, guide, stopper, atau mekanisme pemisah. Penataan awal masih dapat diperlukan ketika:
- produk saling bertumpuk;
- sebagian besar objek saling menutupi;
- produk terus bergeser atau terguling;
- jarak antarbenda terlalu rapat;
- permukaan sulit dibedakan; atau
- gripper tidak mempunyai area pengambilan yang cukup.
Pada kondisi tersebut, kombinasi penataan mekanis dan vision dapat lebih sesuai daripada meminta kamera menangani seluruh variasi aliran produk.
Lakukan Uji Sampel Sebelum Menentukan Konfigurasi Sistem
Pengujian sebaiknya menggunakan variasi produk dan kondisi conveyor yang benar-benar mewakili produksi. Jangan hanya menggunakan sampel yang posisinya mudah dikenali dan diambil robot.
Sebelum menentukan konfigurasi SCARA robot, vision system, gripper, dan conveyor tracking, gunakan checklist pengujian untuk mencatat kondisi yang perlu divalidasi.
Hasil pengujian tersebut dapat digunakan untuk menentukan apakah proses cukup menggunakan vision dan conveyor tracking atau masih memerlukan guide, separator, perubahan gripper, maupun penyesuaian layout.
FAQ tentang SCARA Robot untuk Pick and Place
SCARA robot dengan vision system dapat menangani variasi posisi produk, tetapi kemampuan sistem tetap mempunyai batas. Berikut beberapa pertanyaan yang perlu dipahami sebelum implementasi.
1. Apakah SCARA Robot Dapat Mengambil Produk Saat Conveyor Tetap Bergerak?
Dapat jika sistem mendukung conveyor tracking dan seluruh proses deteksi, komunikasi, tracking, serta gerakan robot masih memenuhi cycle time yang dibutuhkan. Delta juga memiliki dokumentasi aplikasi SCARA yang menyinkronkan robot dengan pergerakan conveyor.
2. Apakah Semua Produk yang Tidak Beraturan Dapat Dideteksi Vision System?
Tidak otomatis. Keterlihatan objek, warna, permukaan, tumpukan, pantulan, kontras, pencahayaan, dan akses gripper tetap perlu diuji menggunakan produk aktual.
3. Apakah Vision System Dapat Menggantikan Feeder?
Tidak selalu. Feeder, guide, atau mekanisme pemisah masih dapat diperlukan apabila produk bertumpuk, saling menutupi, bergerak tidak stabil, atau tidak menyediakan ruang yang cukup untuk gripper.
4. Apakah Satu Kamera Dapat Digunakan untuk Beberapa Varian Produk?
Bisa dipertimbangkan jika setiap varian mempunyai karakteristik yang dapat dibedakan oleh sistem vision dan seluruh variasinya telah diuji. Konfigurasi kamera, pencahayaan, algoritma, serta posisi produk tetap perlu disesuaikan dengan kondisi produksi.
Kesimpulan
SCARA robot dapat mengambil produk yang posisi dan orientasinya berubah di conveyor jika sistem mampu mendeteksi objek, melacak pergerakannya, mengubah data vision menjadi koordinat robot, serta melakukan pengambilan sebelum produk keluar dari area kerja.
Jangan menentukan kamera atau robot hanya dari spesifikasi perangkat. Petakan variasi produk, jarak antar benda, kecepatan conveyor, pencahayaan, metode gripping, payload, jangkauan, dan target cycle time, kemudian validasi menggunakan sampel serta kondisi produksi yang sebenarnya.
Siapkan Data Line Produksi untuk Evaluasi Sistem Pick and Place
Siapkan sampel produk, video aliran conveyor, data kecepatan lini, target output, dan layout area kerja untuk dikonsultasikan dengan Delta Mitra Solusindo. Informasi tersebut dapat digunakan untuk mengevaluasi kebutuhan SCARA Robot Delta, vision system, gripper, serta integrasi kontrol yang sesuai dengan kondisi proses produksi.
Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)