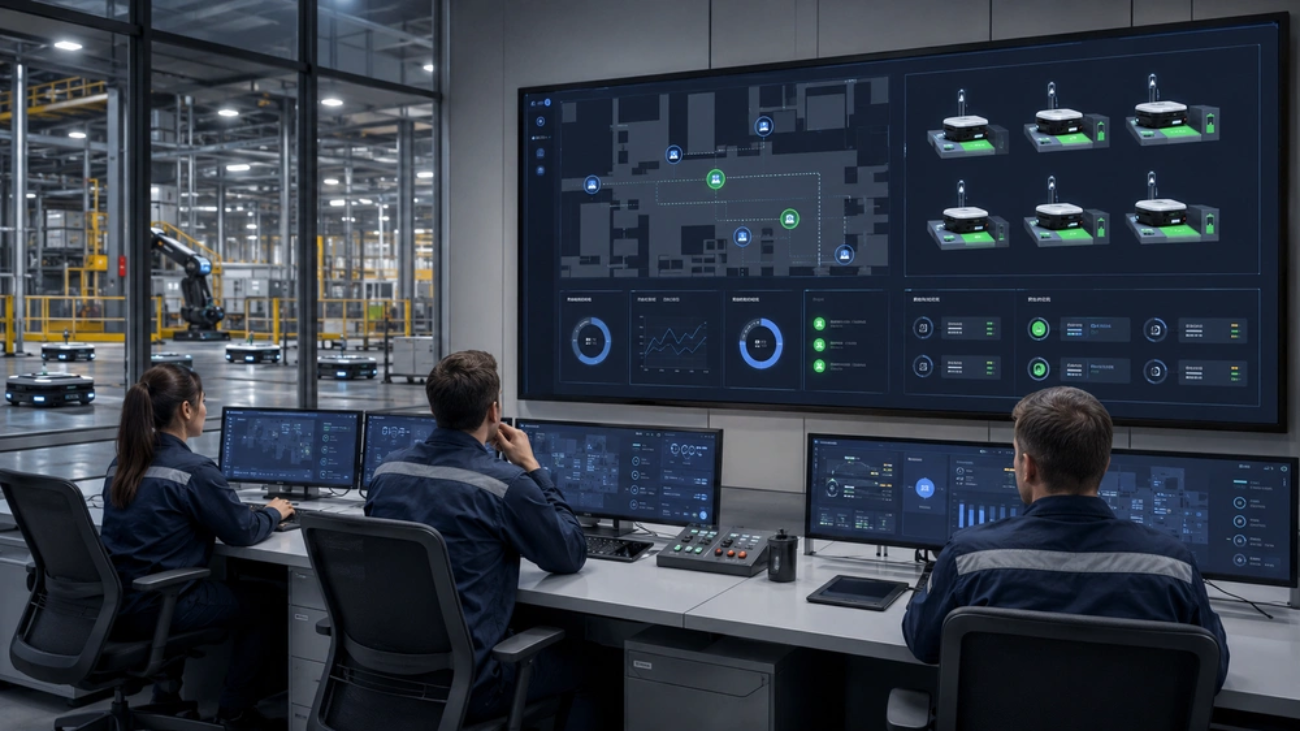
Mengecek baterai AMR

Baterai AMR Cepat Habis Saat Produksi Padat? Ini Cara Mengatur Pengisian Daya dan Pembagian Tugas Robot

Baterai AMR yang cepat habis saat produksi padat tidak selalu disebabkan oleh kerusakan baterai. Dalam banyak kasus, penyebabnya adalah rute yang terlalu panjang, pembagian tugas yang kurang optimal, perjalanan kosong, antrean di charging station, hingga pola operasional yang membuat robot bekerja lebih berat dari seharusnya.

Kondisi ini sering membuat perusahaan terburu-buru menambah unit AMR atau mengganti baterai, padahal akar masalahnya belum tentu berasal dari komponen tersebut. Tanpa evaluasi menyeluruh, investasi tambahan justru berpotensi meningkatkan biaya operasional tanpa memberikan peningkatan produktivitas yang signifikan.

Artikel ini membahas cara mengatur pengisian daya baterai AMR di pabrik melalui evaluasi konsumsi energi, penempatan charging station, pembagian tugas robot, hingga strategi opportunity charging agar armada tetap tersedia saat kebutuhan produksi sedang tinggi.

Mengapa Baterai AMR Lebih Cepat Habis Saat Produksi Sedang Padat?

Saat produksi meningkat, AMR harus menyelesaikan lebih banyak tugas dengan waktu istirahat yang lebih singkat. Robot juga cenderung membawa muatan lebih berat, menempuh perjalanan lebih jauh, serta lebih sering berhenti dan bergerak kembali sehingga konsumsi energi meningkat dibandingkan kondisi operasional normal.

Beberapa faktor yang paling sering menyebabkan baterai lebih cepat habis antara lain:

  • Frekuensi perjalanan meningkat. Semakin banyak tugas yang diterima, semakin lama motor, sensor, dan sistem navigasi bekerja tanpa jeda.
  • Waktu istirahat antartugas semakin pendek. Robot memiliki kesempatan yang lebih sedikit untuk melakukan charging maupun pendinginan sistem.
  • AMR lebih sering berhenti dan bergerak kembali. Proses akselerasi berulang membutuhkan energi lebih besar dibandingkan bergerak dengan kecepatan stabil.
  • Robot harus menghindari pekerja atau kendaraan lain. Perubahan jalur dan perlambatan yang terus-menerus membuat konsumsi daya meningkat.
  • Jalur AMR mengalami antrean. Robot tetap menggunakan energi saat menunggu giliran bergerak meskipun tidak sedang memindahkan material.
  • Muatan mendekati kapasitas maksimal. Beban yang lebih berat membuat motor bekerja lebih keras selama perjalanan.
  • Perjalanan tanpa membawa muatan. Energi tetap terpakai meski robot tidak mengangkut material yang memberikan nilai tambah.
  • Lantai tidak rata atau memiliki kemiringan. Hambatan gerak yang lebih tinggi menyebabkan penggunaan daya menjadi lebih besar.

Konsumsi baterai sebaiknya dianalisis berdasarkan data operasional aktual, bukan hanya mengacu pada estimasi durasi baterai yang tercantum pada spesifikasi produk.

Periksa Pola Konsumsi Baterai pada Setiap Rute AMR

Setiap rute memiliki karakteristik yang berbeda sehingga kebutuhan energinya pun tidak selalu sama. Oleh karena itu, evaluasi konsumsi baterai perlu dilakukan berdasarkan data perjalanan, bukan sekadar melihat jarak tempuh.

Beberapa parameter yang perlu dibandingkan meliputi panjang rute, durasi perjalanan, berat muatan, jumlah pemberhentian, kondisi lantai, jumlah pintu otomatis, tingkat kepadatan lalu lintas, serta waktu tunggu di titik pengambilan maupun pengantaran.

1. Bandingkan Rute Pendek dan Rute Panjang

Rute yang lebih pendek belum tentu lebih hemat energi. Jalur dengan banyak tikungan, antrean, atau hambatan dapat menghabiskan daya lebih besar dibandingkan rute yang lebih panjang tetapi lancar.

2. Identifikasi Rute dengan Penurunan Baterai Terbesar

Bandingkan persentase penurunan baterai pada setiap perjalanan untuk mengetahui jalur yang paling boros energi. Informasi ini membantu menentukan area yang perlu dioptimalkan lebih dahulu.

3. Evaluasi Perjalanan Tanpa Muatan

AMR tetap mengonsumsi daya saat kembali ke titik awal atau menuju lokasi tugas berikutnya tanpa membawa material. Jika terjadi berulang dalam satu shift, perjalanan kosong dapat menjadi penyumbang konsumsi energi yang cukup besar.

Perjalanan kosong yang terlihat singkat sering kali tidak disadari, padahal akumulasinya dapat menghabiskan kapasitas baterai secara signifikan ketika terjadi puluhan hingga ratusan kali setiap hari.

Faktor OperasionalDampak terhadap BateraiHal yang Perlu Dievaluasi
Rute terlalu panjangDurasi motor bekerja lebih lamaKemungkinan memindahkan titik pengambilan lebih dekat
Muatan terlalu beratMotor membutuhkan tenaga lebih besarKesesuaian kapasitas AMR dengan beban
Terlalu banyak berhentiEnergi lebih banyak digunakan saat akselerasiKepadatan jalur dan titik persimpangan
Perjalanan kosongDaya terpakai tanpa memindahkan barangPembagian tugas dan posisi AMR berikutnya
Waktu tunggu panjangRobot tetap aktif tanpa menyelesaikan tugasKesiapan material dan mesin tujuan
Lantai tidak rataHambatan gerak meningkatKondisi permukaan dan kemiringan lantai

Evaluasi rute penting untuk memastikan AMR tidak hanya bergerak, tetapi benar-benar memperbaiki alur logistik internal di area produksi. Untuk pembahasan yang lebih luas, baca artikel tentang mengatasi kekacauan alur logistik internal dengan AMR

Identifikasi Waktu Ketika Banyak AMR Mengisi Daya Bersamaan

Antrean di charging station sering terjadi bukan karena jumlah charger terlalu sedikit, tetapi karena banyak AMR diarahkan mengisi daya pada waktu yang hampir bersamaan. Akibatnya, jumlah robot yang tersedia justru berkurang ketika aktivitas produksi sedang tinggi.

Untuk menemukan penyebabnya, perusahaan perlu mengevaluasi pola charging seluruh armada berdasarkan data operasional harian.

Data yang sebaiknya dianalisis meliputi:

  • Waktu AMR mulai mengisi daya.
  • Jumlah AMR yang charging secara bersamaan.
  • Lama antrean sebelum docking.
  • Durasi proses charging.
  • Jumlah tugas yang tertunda selama charging.
  • Jam produksi dengan permintaan AMR tertinggi.
  • Jumlah charging station yang tersedia.

1. Hindari Jadwal Charging yang Seragam

Jadwal charging sebaiknya dibuat bergantian agar tidak seluruh robot meninggalkan area kerja pada waktu yang sama. Cara ini membantu menjaga jumlah AMR aktif tetap stabil sepanjang shift.

2. Sisakan AMR yang Siap Menerima Tugas Prioritas

Sebagian armada sebaiknya dipertahankan dalam kondisi siap pakai untuk menangani permintaan material yang bersifat mendesak. Strategi ini mengurangi risiko keterlambatan pada proses produksi yang kritis.

Menambah charging station belum tentu menjadi solusi apabila penyebab utamanya adalah pola pengisian daya yang seragam di seluruh armada.

Terapkan Pengisian Daya Singkat di Tengah Waktu Tunggu

Opportunity charging memungkinkan AMR mengisi sebagian daya saat sedang tidak produktif tanpa harus menunggu baterai mencapai level rendah. Strategi ini membantu menjaga ketersediaan robot selama jam operasional yang padat.

Waktu yang dapat dimanfaatkan untuk opportunity charging antara lain:

  • Menunggu material siap diambil.
  • Menunggu pergantian batch produksi.
  • Saat operator sedang istirahat.
  • Menunggu mesin tujuan menyelesaikan proses.
  • Tidak menerima tugas dalam periode tertentu.
  • Kembali ke area penyimpanan atau titik awal.

1. Tentukan Titik Tunggu yang Bisa Dijadikan Lokasi Charging

Charging station sebaiknya ditempatkan di area yang memang sering menjadi lokasi tunggu AMR. Dengan begitu, robot dapat mengisi daya tanpa perlu melakukan perjalanan tambahan.

2. Jangan Membuat Robot Terlalu Sering Berpindah ke Charging Station

Opportunity charging tetap memerlukan pengaturan yang tepat. Jika robot terlalu sering menuju charger, konsumsi energi dan kepadatan jalur justru dapat meningkat.

3. Sesuaikan Strategi Charging dengan Jenis Baterai dan AMR

Setiap jenis baterai memiliki karakteristik dan rekomendasi pengisian yang berbeda. Karena itu, strategi charging harus mengikuti panduan dari produsen agar umur baterai tetap optimal.

Opportunity charging akan memberikan hasil terbaik apabila charging station berada di jalur alami pergerakan AMR, bukan di lokasi yang mengharuskan robot memutar jauh hanya untuk mengisi daya.

Prioritaskan Tugas Berdasarkan Sisa Baterai dan Jarak Tujuan

Pembagian tugas AMR sebaiknya mempertimbangkan kapasitas baterai, jarak tujuan, dan tingkat prioritas material. Dengan cara ini, robot dapat menyelesaikan lebih banyak pekerjaan tanpa berisiko berhenti di tengah perjalanan akibat kehabisan daya.

1. Berikan Tugas Pendek kepada AMR dengan Baterai Lebih Rendah

AMR yang memiliki sisa baterai terbatas masih dapat digunakan untuk menyelesaikan tugas di area terdekat. Setelah tugas selesai, robot dapat langsung diarahkan menuju charging station tanpa mengganggu alur produksi.

2. Gunakan AMR dengan Baterai Lebih Tinggi untuk Rute Panjang

Rute yang melewati banyak zona, pintu otomatis, atau titik pengantaran membutuhkan cadangan daya yang lebih besar. Penugasan seperti ini lebih sesuai diberikan kepada AMR dengan kapasitas baterai yang masih tinggi.

3. Prioritaskan Material Berdasarkan Tingkat Kepentingannya

Material yang dibutuhkan mesin kritis, memiliki batas waktu tertentu, atau berpotensi menghentikan produksi sebaiknya diprioritaskan terlebih dahulu. Pendekatan ini membantu menjaga kelancaran proses meskipun jumlah AMR yang tersedia terbatas.

4. Hindari Pemberian Tugas Baru Menjelang Batas Minimum Baterai

Sebelum memberikan tugas baru, sistem perlu memastikan baterai masih cukup untuk menyelesaikan perjalanan sekaligus mencapai charging station. Hal ini dapat mencegah robot berhenti di tengah proses pengiriman material.

Batas minimum baterai tidak harus selalu sama untuk semua kondisi. Tugas dengan rute panjang, muatan berat, atau jalur yang padat biasanya memerlukan cadangan daya lebih besar dibandingkan tugas sederhana.
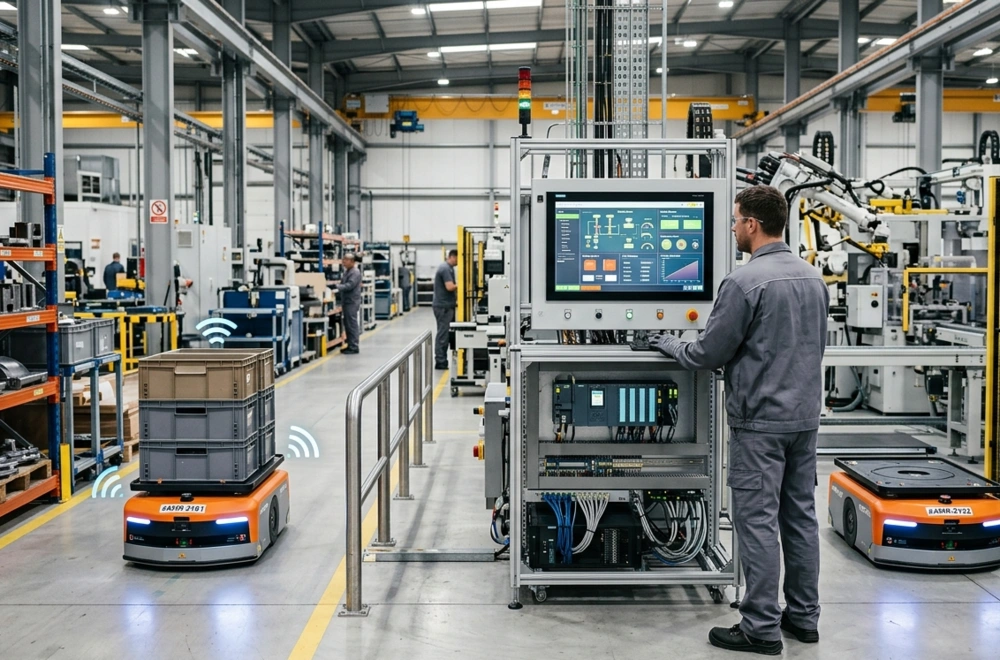
Atur tugas untuk AMR

Atur Pembagian Tugas agar AMR Tidak Terlalu Sering Berjalan Kosong

Pembagian tugas yang efisien tidak hanya memilih robot yang tersedia, tetapi juga mempertimbangkan posisi terakhir AMR setelah menyelesaikan pekerjaannya. Strategi ini dapat mengurangi perjalanan kosong sekaligus meningkatkan utilisasi armada.

Beberapa cara yang dapat diterapkan meliputi:

  • AMR yang baru selesai mengantar barang langsung ditugaskan mengambil material di area terdekat.
  • Dua tugas dengan arah perjalanan yang sama dijadwalkan secara berurutan.
  • Robot tidak selalu kembali ke titik awal setelah menyelesaikan pekerjaan.
  • Titik parkir dipindahkan mendekati area dengan permintaan material tertinggi.
  • Jadwal pengambilan dan pengantaran disesuaikan dengan siklus kerja mesin.
  • Perjalanan balik dimanfaatkan untuk membawa kemasan kosong atau material lain.

1. Gunakan Lokasi Terakhir AMR sebagai Dasar Penugasan

Robot yang paling dekat dengan lokasi pengambilan sering kali menjadi pilihan terbaik, tetapi kapasitas baterainya juga perlu dipertimbangkan. Kombinasi kedua faktor tersebut membuat penugasan menjadi lebih efisien.

2. Gabungkan Tugas yang Memiliki Arah Perjalanan Sejalan

Beberapa tugas dapat dijadwalkan secara berurutan apabila memiliki arah perjalanan yang sama. Cara ini membantu mengurangi perjalanan bolak-balik tanpa muatan dan menghemat konsumsi energi.

Selain konsumsi baterai, perjalanan kosong juga menjadi salah satu bentuk inefisiensi yang sering tidak terlihat dalam laporan operasional harian. Pelajari tanda inefisiensi tersembunyi pada operasional AMR agar penggunaan armada dapat dievaluasi secara lebih menyeluruh.

Untuk mengenali pola seperti perjalanan kosong, antrean, dan pemakaian armada yang kurang optimal, Anda bisa membaca pembahasan tentang inefisiensi tersembunyi pada operasional AMR

Tempatkan Charging Station di Lokasi yang Tepat

Penempatan charging station berpengaruh langsung terhadap efisiensi operasional AMR. Lokasi yang terlalu jauh atau berada di area dengan lalu lintas tinggi dapat menambah konsumsi daya sekaligus menyebabkan antrean robot.

Beberapa faktor yang perlu dipertimbangkan sebelum menentukan lokasi charging station meliputi:

  • Jarak dari area kerja utama.
  • Frekuensi AMR melewati lokasi tersebut.
  • Ruang yang tersedia untuk proses docking.
  • Risiko antrean di depan charger.
  • Kedekatan dengan titik tunggu AMR.
  • Keamanan instalasi listrik.
  • Kondisi suhu dan kebersihan area.
  • Kemudahan akses untuk pemeriksaan dan perawatan.
  • Kestabilan jaringan komunikasi.
  • Potensi penambahan unit AMR di masa depan.

1. Hindari Penempatan Charger di Ujung Area yang Jarang Dilalui

Charging station yang terlalu jauh membuat AMR harus menghabiskan energi tambahan hanya untuk mencapai lokasi pengisian. Akibatnya, efisiensi operasional justru menurun.

2. Sediakan Ruang untuk Proses Docking

AMR membutuhkan area pendekatan yang cukup agar proses docking berlangsung presisi. Ruang yang sempit dapat meningkatkan risiko gagal docking maupun antrean.

3. Jangan Tempatkan Charger di Persimpangan Utama

Robot yang sedang mengisi daya atau menunggu giliran docking dapat menghambat lalu lintas AMR lainnya. Penempatan charger di luar jalur utama akan membuat aliran material tetap lancar.

4. Pertimbangkan Lebih dari Satu Lokasi Charging

Pada fasilitas yang luas, beberapa charging station yang tersebar sering kali lebih efektif dibandingkan satu area charging terpusat. Strategi ini dapat mengurangi waktu tempuh menuju charger sekaligus menghindari penumpukan antrean.

Pantau Penurunan Kapasitas Baterai dari Data Operasional

Kondisi baterai sebaiknya dinilai dari perubahan performanya dalam jangka panjang, bukan hanya berdasarkan persentase daya yang terlihat pada layar. Pendekatan berbasis data membantu perusahaan membedakan antara penurunan kapasitas baterai dan perubahan kondisi operasional.

Data yang sebaiknya dibandingkan meliputi:

  • Durasi operasional setelah pengisian penuh.
  • Waktu yang dibutuhkan untuk charging.
  • Penurunan daya pada rute yang sama.
  • Frekuensi AMR kembali ke charging station.
  • Jumlah tugas yang diselesaikan setiap siklus baterai.
  • Suhu baterai saat bekerja dan mengisi daya.
  • Frekuensi munculnya alarm.
  • Perbedaan performa antarunit AMR.

1. Bandingkan AMR dengan Model dan Beban Kerja yang Sama

Perbandingan akan lebih akurat jika dilakukan pada unit dengan tipe serta beban kerja yang serupa. Jika hanya satu AMR mengalami penurunan performa, penyebabnya bisa berasal dari baterai maupun komponen pendukung lainnya.

2. Periksa Perubahan Durasi Charging

Waktu pengisian yang berubah secara tidak normal dapat menjadi indikasi adanya masalah pada baterai, charger, atau sistem kelistrikan. Kondisi ini perlu diperiksa sebelum berdampak pada operasional.

3. Buat Batas Peringatan sebelum AMR Mengalami Gangguan

Melalui strategi predictive maintenance pada robot industri, data konsumsi energi dan penurunan kapasitas baterai dapat dimanfaatkan sebagai indikator awal untuk mendeteksi potensi gangguan serta mencegah terjadinya downtime. Perusahaan dapat mengonfigurasi alarm peringatan berdasarkan parameter seperti frekuensi pengisian daya atau jumlah tugas yang diselesaikan. 

Selain masalah pada baterai itu sendiri, lonjakan konsumsi daya ini juga efektif untuk mengidentifikasi kendala mekanis lainnya, seperti roda yang aus, hambatan fisik, perubahan rute, atau kondisi lantai yang memaksa motor robot bekerja lebih berat. 

Integrasikan Status Baterai dengan Fleet Management dan Sistem Produksi

Integrasi status baterai dengan fleet management memungkinkan pembagian tugas dan pengisian daya dilakukan berdasarkan kondisi armada secara real-time. Sistem dapat mempertimbangkan kapasitas baterai, lokasi AMR, antrean pekerjaan, dan kebutuhan produksi sebelum memberikan tugas baru.

1. Fleet Management untuk Mengatur Armada AMR

Sistem fleet management digunakan untuk memantau posisi robot, status tugas, kapasitas baterai, lalu lintas, dan antrean charging dalam satu tampilan. Dengan data yang terpusat, pembagian tugas menjadi lebih seimbang dan efisien.

2. PLC untuk Mengirim Permintaan Material

PLC dapat mengirim sinyal ketika mesin membutuhkan bahan baku, komponen, kemasan, atau pengambilan produk jadi. Informasi ini membantu AMR merespons kebutuhan produksi secara otomatis dan tepat waktu.

3. HMI untuk Memantau Status AMR

Operator dapat melihat unit yang sedang bekerja, mengisi daya, mengalami alarm, atau tidak tersedia melalui HMI. Monitoring yang jelas membantu pengambilan keputusan operasional menjadi lebih cepat.

4. Industrial Ethernet untuk Pertukaran Data

Jaringan komunikasi yang stabil dibutuhkan agar AMR, charging station, PLC, HMI, sensor, dan sistem produksi dapat bertukar data secara real-time. Tanpa komunikasi yang baik, sinkronisasi antarperangkat akan terganggu.

5. Power Meter untuk Memantau Konsumsi Energi

Power meter dapat digunakan untuk memantau konsumsi listrik charging station dan membandingkannya dengan aktivitas operasional AMR. Data ini membantu evaluasi efisiensi energi armada.

6. Industrial PC untuk Pengolahan dan Penyimpanan Data

Industrial PC mendukung penyimpanan riwayat tugas, charging, alarm, dan performa armada untuk kebutuhan analisis. Data historis ini penting untuk evaluasi kapasitas dan perencanaan operasional jangka panjang.

Gunakan Indikator Ini untuk Menilai Efektivitas Pengelolaan Baterai AMR

Efektivitas pengelolaan baterai tidak cukup diukur dari lamanya baterai bertahan, tetapi juga dari ketersediaan AMR dan jumlah tugas yang berhasil diselesaikan. Dengan indikator yang tepat, perusahaan dapat melihat apakah strategi charging dan pembagian tugas sudah berjalan optimal.

Berikut indikator yang dapat digunakan untuk mengevaluasi pengelolaan baterai AMR:

IndikatorTujuan Pengukuran
Persentase waktu AMR aktifMengetahui seberapa lama robot tersedia untuk bekerja
Waktu chargingMengetahui porsi waktu yang digunakan untuk mengisi daya
Waktu antre chargingMenemukan kekurangan kapasitas atau masalah penjadwalan
Tugas per siklus bateraiMenilai produktivitas setiap kali baterai digunakan
Perjalanan kosongMengetahui energi yang digunakan tanpa membawa material
Tugas tertunda akibat bateraiMenilai dampak charging terhadap produksi
Konsumsi daya per ruteMembandingkan efisiensi jalur AMR
Frekuensi gagal dockingMenilai kondisi charger dan area pendekatan
Jumlah AMR aktif pada jam sibukMemastikan armada tersedia saat dibutuhkan

Indikator tersebut sebaiknya dibandingkan berdasarkan shift, zona, rute, jenis muatan, dan unit AMR agar penyebab masalah dapat terlihat lebih jelas.

Checklist Evaluasi Pengisian Daya dan Pembagian Tugas AMR

Sebelum melakukan perubahan pada sistem charging atau pembagian tugas, perusahaan perlu memastikan seluruh aspek operasional telah dievaluasi secara menyeluruh. Checklist berikut dapat digunakan sebagai acuan:

  • Apakah konsumsi baterai setiap rute sudah dicatat?
  • Apakah perjalanan kosong sudah dihitung?
  • Apakah AMR sering mengantre di charging station?
  • Apakah banyak AMR mengisi daya pada waktu yang sama?
  • Apakah charging station berada dekat jalur operasional?
  • Apakah AMR dengan daya rendah masih menerima tugas panjang?
  • Apakah sistem memperhitungkan jarak menuju charger?
  • Apakah waktu tunggu AMR dapat dimanfaatkan untuk charging?
  • Apakah kondisi baterai dibandingkan antarunit?
  • Apakah kondisi roda dan lantai ikut diperiksa?
  • Apakah status baterai terhubung dengan fleet management?
  • Apakah operator dapat memantau status AMR melalui HMI?
  • Apakah tersedia AMR aktif untuk menangani tugas prioritas?
  • Apakah strategi charging sudah mengikuti spesifikasi produsen?

FAQ tentang Pengisian Daya Baterai AMR

Berikut beberapa pertanyaan yang paling sering diajukan terkait pengisian daya dan manajemen baterai AMR di pabrik.

1. Apakah AMR harus menunggu baterainya hampir habis sebelum mengisi daya?

Tidak selalu. AMR dapat memanfaatkan waktu tidak produktif untuk melakukan opportunity charging selama metode tersebut sesuai dengan spesifikasi baterai dan sistem charging yang digunakan.

2. Berapa batas minimum baterai sebelum AMR diarahkan ke charging station?

Batas minimum perlu mengikuti rekomendasi produsen dan mempertimbangkan jarak tugas, berat muatan, kondisi rute, serta jarak menuju charging station. Karena itu, satu angka tidak selalu cocok untuk semua operasional.

3. Apakah charging station perlu ditambah ketika AMR sering mengantre?

Belum tentu. Perusahaan perlu memeriksa jadwal charging, penempatan charger, dan pembagian tugas terlebih dahulu karena antrean dapat terjadi akibat banyak AMR mengisi daya pada waktu yang sama.

4. Apakah baterai yang cepat habis selalu harus diganti?

Tidak. Peningkatan konsumsi daya juga dapat disebabkan oleh muatan, kondisi roda, perubahan rute, kemiringan lantai, kepadatan jalur, atau perjalanan kosong.

5. Apakah AMR dapat mengisi daya secara otomatis?

AMR yang mendukung automatic charging dapat menuju charging station dan melakukan docking tanpa bantuan operator. Pengaturannya dapat disesuaikan berdasarkan level baterai, jadwal, atau kondisi tugas.

6. Apakah data baterai AMR dapat ditampilkan melalui HMI?

Bisa, apabila sistem AMR menyediakan data dan protokol komunikasi yang kompatibel untuk diintegrasikan dengan PLC, HMI, industrial PC, atau sistem monitoring lainnya.

Kesimpulan: Optimalkan Pengisian Daya AMR agar Armada Tetap Siap Saat Produksi Padat

Baterai AMR yang cepat habis saat produksi padat tidak selalu menandakan kerusakan baterai. Dalam banyak kasus, penyebabnya adalah rute yang tidak efisien, perjalanan kosong, antrean charging, penempatan charger yang kurang tepat, serta pembagian tugas yang belum mempertimbangkan kapasitas baterai dan kebutuhan produksi.

Jika antrean charging menjadi masalah utama, fokuskan evaluasi pada jadwal pengisian dan distribusi tugas sebelum menambah charging station. Jika konsumsi baterai meningkat pada rute tertentu, optimalkan jalur, kurangi perjalanan kosong, dan sesuaikan penugasan berdasarkan lokasi serta sisa daya AMR agar armada tetap tersedia saat jam operasional sibuk.

Bangun Sistem Pengelolaan AMR yang Lebih Efisien dan Terintegrasi

Agar pengisian daya dan pembagian tugas AMR dapat berjalan optimal, perusahaan perlu menghubungkan status baterai dengan sistem produksi dan fleet management secara real-time. 

Delta Mitra Solusindo dapat membantu mengintegrasikan AMR dengan PLC, HMI touchscreen, industrial Ethernet, industrial PC, power meter, industrial power supply, smart sensor, dan panel kontrol. Dengan sistem yang terhubung, perusahaan dapat memantau kondisi armada, mengatur permintaan material, serta menyesuaikan pembagian tugas dan jadwal pengisian daya berdasarkan kebutuhan produksi aktual.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
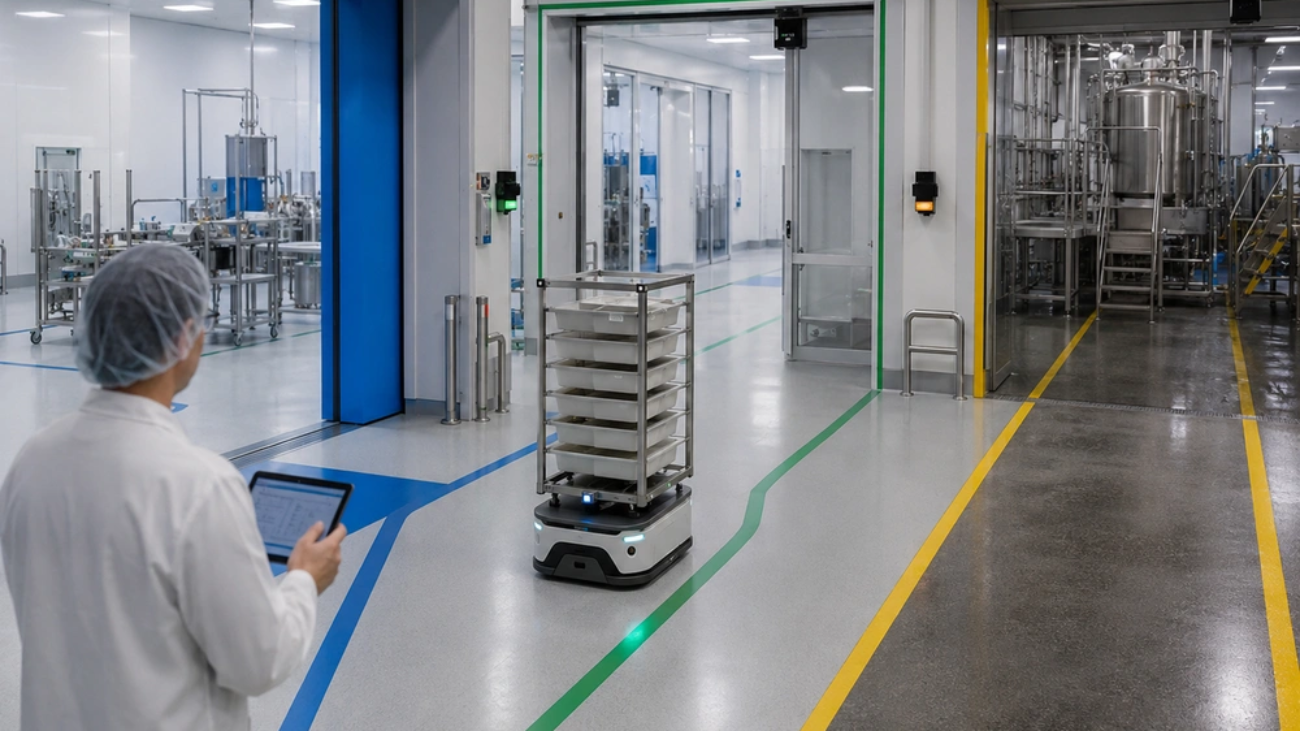
Penerapan AMR di area pabrik

Cara Mengatur Jalur AMR di Area Bersih dan Area Kotor Pabrik agar Tidak Terjadi Kontaminasi

Penerapan AMR di area bersih dan area kotor pabrik dapat dilakukan selama jalur, jenis muatan, titik transfer, serta prosedur sanitasi dipisahkan dengan jelas. AMR tidak sebaiknya berpindah bebas antararea karena roda, permukaan robot, rak, atau muatan dapat menjadi media kontaminasi silang.

Dalam industri makanan, minuman, farmasi, dan manufaktur tertentu, alur perpindahan material otomatis tidak hanya harus efisien, tetapi juga aman dari risiko kontaminasi. Artikel ini membahas cara membagi zona AMR, mengatur rute, menentukan titik transfer, menyusun prosedur sanitasi, serta mengintegrasikan AMR dengan sensor dan sistem kontrol.

Mengapa Jalur AMR di Area Bersih dan Area Kotor Harus Dipisahkan?

Jalur AMR perlu dipisahkan karena robot bergerak melalui berbagai bagian pabrik dan berpotensi membawa debu, cairan, sisa bahan produksi, atau mikroorganisme dari satu zona ke zona lainnya. Risiko tidak hanya berasal dari muatan, tetapi juga dari roda, bagian bawah robot, rak, dan alat pemindah muatan.

Contohnya, AMR yang mengangkut bahan baku bersih tidak sebaiknya menggunakan jalur yang sama dengan AMR pembawa limbah produksi. Jika rute tidak diatur, risiko kontaminasi silang di pabrik dapat meningkat tanpa disadari.

Petakan Area Produksi Berdasarkan Tingkat Kebersihannya

Sebelum menentukan rute AMR, perusahaan perlu membagi area pabrik berdasarkan tingkat kebersihan, jenis aktivitas, dan risiko kontaminasinya. Pembagian zona ini menjadi dasar pembatasan jalur, muatan, dan prosedur sanitasi autonomous mobile robot.

1. Area Bersih

Area bersih biasanya digunakan untuk proses produksi, pengemasan, penyimpanan bahan sensitif, atau aktivitas yang membutuhkan kontrol kebersihan lebih ketat. Pada area ini, AMR untuk industri makanan dan minuman atau AMR untuk industri farmasi harus memiliki aturan masuk yang lebih ketat.

2. Area Transisi

Area transisi berfungsi sebagai penghubung antara zona dengan tingkat kebersihan berbeda. Area ini dapat digunakan untuk pemeriksaan, pergantian rak, titik transfer material di pabrik, atau proses sanitasi AMR sebelum masuk ke zona berikutnya.

3. Area Kotor

Area kotor dapat mencakup lokasi limbah, pencucian, penerimaan bahan dari luar, atau aktivitas yang menghasilkan debu dan sisa produksi. AMR yang beroperasi di area ini sebaiknya tidak langsung masuk ke area bersih tanpa prosedur yang jelas.

Agar pembagian zona lebih mudah dipahami, tabel berikut dapat digunakan sebagai contoh awal pengaturan AMR berdasarkan tingkat kebersihan area.

Zona PabrikContoh AktivitasMuatan AMRPengaturan AMR
Area bersihProduksi dan pengemasanBahan baku bersih atau produk jadiAMR khusus area bersih
Area transisiPemeriksaan dan sanitasiMuatan yang akan berpindah zonaAMR berhenti di titik transfer
Area kotorLimbah dan bahan dari luarLimbah atau kemasan bekasAMR khusus area kotor
AMR bekerja di pabrik

Tentukan Apakah AMR Boleh Berpindah Antar Area

Tidak semua AMR harus diperbolehkan memasuki seluruh area pabrik. Pada fasilitas dengan risiko kontaminasi tinggi, pembagian AMR berdasarkan zona biasanya lebih aman dibanding menggunakan satu robot untuk semua jalur.

1. Menggunakan AMR Khusus untuk Setiap Zona

AMR tertentu dapat hanya beroperasi di area bersih, sedangkan unit lain menangani area kotor. Cara ini membantu mengurangi kebutuhan sanitasi berulang dan membuat batas operasional lebih mudah dikendalikan.

2. Menggunakan Satu AMR dengan Prosedur Sanitasi

Satu AMR dapat berpindah zona apabila desain robot memungkinkan untuk dibersihkan dan perusahaan memiliki prosedur sanitasi yang terukur. Metode pembersihan tetap harus mengikuti spesifikasi robot dan risiko area.

3. Menggunakan Sistem Titik Serah Material

AMR dari area kotor dapat berhenti di titik transfer, lalu muatan dipindahkan ke AMR lain yang khusus beroperasi di area bersih. Titik transfer yang dirancang baik dapat membatasi perpindahan robot antararea tanpa menghentikan aliran material.

Pisahkan AMR Berdasarkan Jenis Muatan yang Diangkut

Pembagian AMR sebaiknya tidak hanya berdasarkan area, tetapi juga berdasarkan jenis dan tingkat risiko muatan. AMR yang membawa limbah sebaiknya tidak digunakan untuk membawa bahan baku atau produk jadi tanpa pembersihan yang sesuai.

Pembagian yang dapat diterapkan meliputi:

  • AMR untuk bahan baku.
  • AMR untuk produk dalam proses.
  • AMR untuk produk jadi.
  • AMR untuk kemasan.
  • AMR untuk limbah produksi.
  • AMR untuk peralatan sanitasi.

Selain robot, rak atau troli yang dibawa AMR juga perlu diberi identitas berdasarkan jenis muatan. Dengan begitu, rak dari area kotor tidak digunakan kembali di area bersih tanpa pemeriksaan.

Atur Rute AMR agar Tidak Berpotongan dengan Jalur Berisiko Tinggi

Rute AMR perlu dirancang agar tidak sering berpotongan dengan jalur limbah, bahan mentah, forklift, pekerja, dan produk jadi. Pembagian jalur membantu otomatisasi logistik internal pabrik tetap aman dan mudah dipantau.

1. Gunakan Jalur Satu Arah jika Ruang Memungkinkan

Jalur satu arah dapat mengurangi pertemuan antarrobot dan membuat pergerakan material lebih mudah dipantau. Cara ini juga membantu mengurangi risiko antrean di area sempit.

2. Hindari Persimpangan di Dekat Pintu Area Bersih

Antrean AMR di dekat pintu area bersih dapat membuat pintu terlalu lama terbuka. Kondisi ini dapat mengganggu pengendalian kebersihan ruangan.

3. Atur Jadwal Pengangkutan Berdasarkan Jenis Muatan

Jika jalur pabrik terbatas, bahan baku, produk jadi, dan limbah dapat dijadwalkan pada waktu berbeda. Penjadwalan ini membantu mengurangi pertemuan material dengan tingkat risiko berbeda.

4. Sediakan Jalur Alternatif saat Proses Sanitasi Berlangsung

Rute cadangan diperlukan agar AMR tidak berhenti total ketika area tertentu sedang dibersihkan atau dibatasi aksesnya. Jalur alternatif juga membantu menjaga kelancaran produksi saat ada perubahan kondisi lapangan.

Sediakan Titik Transfer Material di Antara Dua Zona

Titik transfer memungkinkan material berpindah antararea tanpa mengharuskan AMR dari zona kotor masuk ke zona bersih. Sistem ini dapat berupa conveyor pendek, meja transfer, rak otomatis, pallet station, atau tempat pertukaran troli.

Hal-hal yang perlu diperhatikan saat membuat titik transfer:

  • Posisi mudah dijangkau AMR dari kedua zona.
  • Muatan tidak diletakkan langsung di lantai.
  • Tersedia sensor untuk mendeteksi keberadaan muatan.
  • Ada sistem pengunci agar muatan tidak bergerak.
  • Status muatan dapat dipantau melalui PLC atau HMI.
  • Tersedia prosedur pembersihan di area transfer.

Titik transfer juga dapat digunakan sebagai area pemeriksaan barcode, berat, kondisi kemasan, atau status kebersihan sebelum material masuk ke zona berikutnya. Untuk pencatatan perpindahan material yang lebih terintegrasi, perusahaan dapat mempelajari panduan teknis integrasi AMR dengan sistem WMS/MES.

Buat Prosedur Pembersihan AMR Sebelum Berpindah Zona

AMR yang diperbolehkan berpindah zona harus melewati proses pembersihan sesuai tingkat risiko area yang akan dimasuki. Prosedur ini penting terutama untuk AMR untuk cleanroom, farmasi, makanan, dan minuman.

Bagian AMR yang perlu diperiksa dan dibersihkan:

  • Roda dan bagian bawah robot.
  • Permukaan luar AMR.
  • Sensor yang terpapar debu.
  • Rak atau troli pembawa muatan.
  • Gripper atau alat pemindah barang.
  • Area sambungan yang dapat menahan kotoran.

Metode pembersihan perlu disesuaikan dengan spesifikasi AMR. Tidak semua robot dapat disemprot langsung dengan air atau cairan pembersih tertentu.

1. Tentukan Waktu Pembersihan

Sanitasi dapat dilakukan setiap kali robot berpindah zona, setelah mengangkut muatan berisiko, atau berdasarkan jumlah perjalanan tertentu. Jadwal ini sebaiknya dimasukkan ke sistem pengelolaan armada.

2. Catat Riwayat Sanitasi AMR

Pencatatan waktu, petugas, metode, dan hasil pembersihan membantu perusahaan melakukan audit. Data ini juga berguna untuk menemukan penyebab jika terjadi masalah kualitas atau kontaminasi.

Integrasi AMR dengan sensor

Integrasikan AMR dengan Sensor, Pintu Otomatis, dan Sistem Kontrol

Integrasi sistem diperlukan agar AMR hanya dapat memasuki zona tertentu ketika kondisi area telah dinyatakan aman. Integrasi AMR dengan sensor, PLC, HMI, dan jaringan industri membuat kontrol area lebih konsisten.

1. Sensor untuk Mendeteksi Keberadaan AMR dan Muatan

Smart sensor dapat memastikan robot, rak, dan material berada pada posisi yang benar. Dalam area dengan standar kebersihan tinggi, sensor juga membantu mengurangi pemeriksaan manual yang berulang.

2. Interlock pada Pintu Antararea

Pintu dapat tetap terkunci jika AMR belum melewati proses pemeriksaan atau sanitasi. Sistem interlock membantu mencegah robot masuk ke zona bersih tanpa izin.

3. PLC sebagai Pengendali Urutan Proses

PLC dapat mengatur urutan pembukaan pintu, pemeriksaan sensor, perpindahan muatan, dan pemberian izin kepada AMR. Urutan ini membuat proses lebih terkontrol.

4. HMI untuk Memantau Status Perpindahan Material

Melalui HMI, operator dapat melihat posisi AMR, kondisi pintu, status muatan, dan alarm. Pemantauan ini membantu tim merespons penyimpangan lebih cepat.

5. Industrial Ethernet untuk Pertukaran Data

Jaringan komunikasi industri yang stabil diperlukan agar AMR, sensor, PLC, HMI, dan sistem produksi dapat bertukar informasi secara real-time. Untuk kebutuhan area farmasi dan kebersihan, perusahaan juga dapat membaca pembahasan tentang smart sensor dalam kebersihan dan sterilisasi industri farmasi.

Simpan Riwayat Perjalanan AMR untuk Mendukung Audit

Riwayat perjalanan AMR membantu perusahaan mengetahui robot mana yang memasuki suatu area, jenis muatan yang dibawa, dan kapan pembersihan terakhir dilakukan. Data ini penting untuk audit keamanan pangan, pengawasan proses farmasi, dan evaluasi operasional.

Data yang sebaiknya dicatat:

  • Identitas AMR.
  • Waktu keberangkatan dan kedatangan.
  • Zona yang dilewati.
  • Jenis material yang diangkut.
  • Titik pengambilan dan pengantaran.
  • Status sanitasi.
  • Alarm atau penyimpangan rute.
  • Nama operator atau sistem pemberi tugas.

Data rute AMR juga dapat menunjukkan area yang terlalu padat, pintu yang terlalu sering terbuka, atau titik transfer yang menyebabkan antrean. Informasi ini membantu perusahaan memperbaiki layout dan jadwal operasional.

Checklist Sebelum Menjalankan AMR di Area Bersih dan Area Kotor

Sebelum sistem dijalankan, perusahaan perlu memastikan pembagian zona, rute, sanitasi, dan integrasi kontrol telah diuji dalam kondisi produksi nyata. Checklist berikut dapat digunakan sebagai pemeriksaan awal.

  • Apakah area bersih, transisi, dan kotor sudah ditandai?
  • Apakah setiap AMR memiliki batas wilayah operasi?
  • Apakah jenis muatan setiap AMR sudah ditentukan?
  • Apakah jalur limbah terpisah dari jalur bahan baku?
  • Apakah tersedia titik transfer antarzona?
  • Apakah prosedur pembersihan AMR sudah terdokumentasi?
  • Apakah rak dan troli memiliki identitas berdasarkan zona?
  • Apakah sensor dan pintu otomatis telah terintegrasi?
  • Apakah sistem dapat mencegah AMR yang belum disanitasi memasuki area bersih?
  • Apakah riwayat perjalanan AMR dapat disimpan dan ditelusuri?

FAQ tentang Penggunaan AMR di Area Bersih dan Area Kotor

Beberapa pertanyaan berikut sering muncul saat perusahaan ingin menerapkan AMR di area produksi dengan standar kebersihan berbeda.

1. Apakah satu AMR dapat digunakan di area bersih dan area kotor?

Bisa, tetapi AMR harus memiliki desain yang mudah dibersihkan dan melewati prosedur sanitasi sebelum berpindah zona. Untuk area dengan risiko tinggi, penggunaan AMR terpisah biasanya lebih aman.

2. Apakah AMR dapat digunakan di cleanroom?

AMR dapat digunakan di cleanroom apabila spesifikasi robot, material permukaan, sistem roda, tingkat emisi partikel, dan metode pembersihannya sesuai dengan persyaratan ruangan.

3. Apakah jalur AMR harus benar-benar terpisah dari pekerja?

Tidak selalu, tetapi jalur bersama perlu dilengkapi batas kecepatan, sensor keselamatan, zona berhenti, dan aturan prioritas agar pergerakan AMR tidak membahayakan pekerja.

4. Apakah AMR harus terhubung dengan PLC dan HMI?

AMR dapat bekerja secara mandiri, tetapi integrasi dengan PLC dan HMI membuat perpindahan material, pintu otomatis, sensor, serta alarm lebih mudah dikendalikan dan dipantau.

Kesimpulan

Penggunaan AMR di area bersih dan area kotor membutuhkan lebih dari sekadar menentukan rute tercepat. Perusahaan perlu membagi zona, memisahkan muatan, menyediakan titik transfer, membuat prosedur sanitasi, dan mengintegrasikan robot dengan sensor serta sistem kontrol.

Jika risiko kontaminasi tinggi, gunakan AMR terpisah atau titik transfer antarzona. Jika satu AMR harus berpindah zona, pastikan ada prosedur sanitasi, pencatatan perjalanan, dan sistem izin masuk yang jelas sebelum robot memasuki area bersih.

Langkah yang dapat langsung dilakukan:

  • Petakan seluruh zona berdasarkan tingkat kebersihan.
  • Identifikasi rute bahan baku, produk jadi, dan limbah.
  • Tentukan apakah AMR dipisahkan berdasarkan zona atau jenis muatan.
  • Buat titik transfer di area dengan risiko kontaminasi tinggi.
  • Susun prosedur sanitasi dan pencatatan perjalanan AMR.
  • Integrasikan AMR dengan sensor, PLC, HMI, dan pintu otomatis.
  • Lakukan simulasi rute sebelum operasional penuh.

Rancang Jalur AMR yang Lebih Aman Bersama Delta Mitra Solusindo

Percayakan Delta Mitra Solusindo untuk membantu perusahaan Anda dalam merancang integrasi AMR dengan PLC, HMI touchscreen, smart sensor, industrial Ethernet, industrial PC, dan panel kontrol

Sistem dapat disesuaikan dengan pembagian zona, alur material, serta standar kebersihan yang diterapkan di fasilitas produksi agar perpindahan material otomatis tetap efisien tanpa mengabaikan kontrol kontaminasi.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
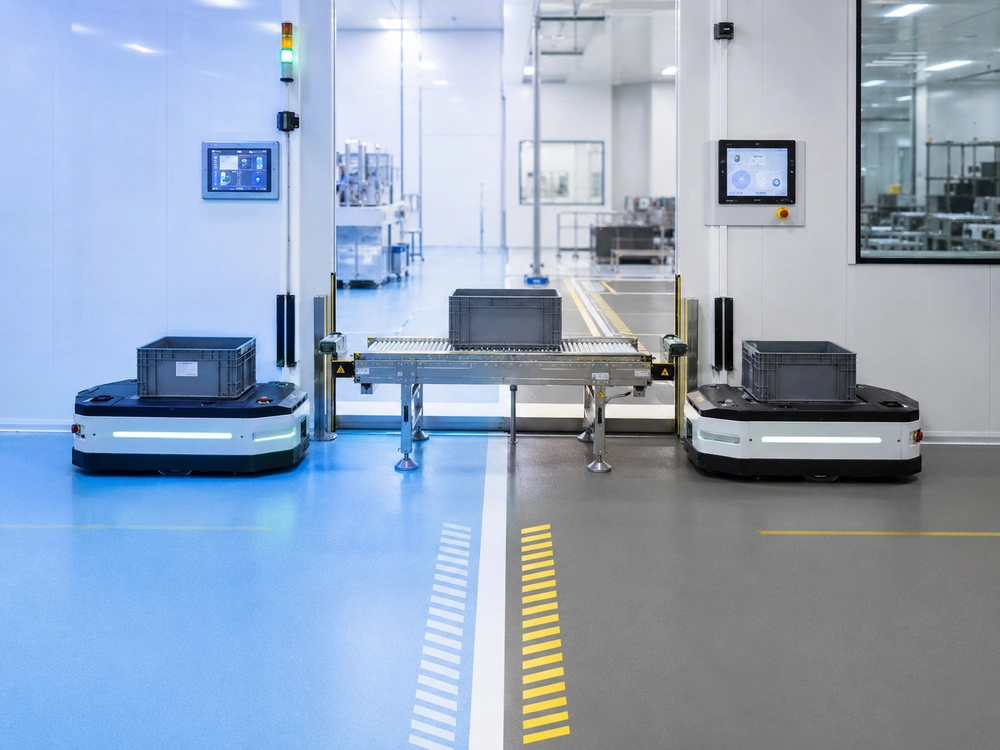
Robot palletizing di pabrik

Kapan Waktu yang Tepat Investasi Robot Palletizing? Ini Indikator yang Bisa Jadi Acuan Industri

Kapan harus menggunakan robot palletizing dapat dilihat ketika proses palletizing manual mulai menjadi bottleneck, volume produksi terus meningkat, atau biaya operasional manual sudah tidak efisien dibandingkan sistem otomasi. Investasi robot palletizing industri sebaiknya dilakukan berdasarkan kebutuhan produksi nyata, bukan hanya mengikuti tren otomatisasi.

Banyak perusahaan mulai mempertimbangkan otomasi palletizing saat target produksi semakin tinggi tetapi kapasitas operasional tidak lagi mampu mengikuti kebutuhan pasar. Di sisi lain, proses manual sering menimbulkan keterlambatan, ketidakkonsistenan penyusunan produk, hingga tingginya ketergantungan pada tenaga kerja. Kondisi inilah yang membuat keputusan investasi robot industri menjadi semakin relevan untuk mendukung pertumbuhan bisnis jangka panjang.

Kapan Waktu yang Tepat Menggunakan Robot Palletizing?

Keputusan investasi otomasi sebaiknya dilakukan berdasarkan kondisi operasional yang benar-benar membutuhkan peningkatan efisiensi.

Waktu yang tepat untuk menggunakan robot palletizing adalah ketika proses penyusunan produk mulai menjadi bottleneck dalam alur produksi. Selain itu, volume produksi yang meningkat secara konsisten juga menjadi indikator bahwa sistem manual mulai sulit mengikuti kebutuhan operasional. Saat biaya tenaga kerja dan risiko human error terus meningkat, otomasi palletizing dapat menjadi solusi yang lebih stabil dan efisien.

Tanda Pabrik Sudah Membutuhkan Robot Palletizing

Beberapa indikator berikut sering muncul ketika sistem palletizing manual mulai tidak mampu mengikuti kebutuhan produksi.

  • Volume Produksi Meningkat secara Konsisten: Permintaan produksi yang terus naik membuat proses palletizing manual mulai kewalahan menjaga ritme output. Kondisi ini biasanya menjadi tanda awal bahwa kapasitas sistem existing sudah mendekati batas maksimalnya.
  • Proses Palletizing Manual Mulai Memperlambat Output: Kecepatan penyusunan produk tidak lagi mampu mengikuti flow dari lini produksi utama. Akibatnya, area palletizing mulai menjadi bottleneck yang menghambat keseluruhan alur produksi.
  • Ketergantungan pada Tenaga Kerja Semakin Tinggi: Perusahaan membutuhkan lebih banyak operator untuk menjaga target output tetap tercapai. Dalam jangka panjang, kondisi ini dapat meningkatkan biaya operasional sekaligus membuat produksi lebih sulit distabilkan.
  • Risiko Kesalahan Penyusunan Produk Meningkat: Penyusunan manual lebih rentan terhadap human error, terutama saat volume produksi tinggi atau pergantian shift operator. Kesalahan susunan pallet dapat memengaruhi kualitas handling hingga proses distribusi.
  • Target Produksi Sulit Tercapai secara Stabil: Output harian sering berubah-ubah karena performa operasional sangat bergantung pada kondisi tenaga kerja dan flow manual. Ini menunjukkan sistem produksi membutuhkan solusi yang lebih konsisten dan terukur.

Insight: Kebutuhan robot biasanya muncul bukan saat ingin upgrade teknologi, tapi saat sistem lama mulai menjadi penghambat.

Aktivitas pekerja di pabrik

Dampak Bisnis Jika Tetap Mengandalkan Palletizing Manual

Jika proses palletizing masih sepenuhnya dilakukan secara manual, berbagai masalah operasional dan bisnis dapat muncul seiring meningkatnya kebutuhan produksi.

  • Output Produksi Sulit Ditingkatkan: Kapasitas palletizing manual memiliki batas tertentu sehingga sulit mengikuti kenaikan volume produksi secara konsisten. Saat permintaan meningkat, proses ini sering menjadi titik paling lambat dalam alur produksi.
  • Biaya Tenaga Kerja Terus Meningkat: Perusahaan perlu menambah operator untuk menjaga target output tetap tercapai. Dalam jangka panjang, biaya tenaga kerja, lembur, dan turnover karyawan dapat menjadi beban operasional yang semakin besar.
  • Konsistensi Kualitas Penyusunan Tidak Terjaga: Penyusunan pallet secara manual sangat bergantung pada ketelitian dan kondisi operator di lapangan. Akibatnya, kualitas stacking bisa berubah-ubah dan berisiko memengaruhi proses handling maupun distribusi.
  • Risiko Human Error Lebih Tinggi: Aktivitas repetitive dalam palletizing manual meningkatkan potensi kesalahan seperti susunan tidak stabil atau produk salah posisi. Risiko ini biasanya meningkat saat produksi sedang tinggi atau operator mengalami kelelahan.
  • Sulit Memenuhi Permintaan dalam Jumlah Besar: Sistem manual cenderung sulit menjaga stabilitas output saat permintaan meningkat drastis. Hal ini membuat perusahaan lebih sulit meningkatkan kapasitas produksi secara cepat dan terukur.

Insight: Dalam jangka panjang, biaya manual sering lebih besar dibanding investasi otomasi.

Tabel Perbandingan Palletizing Manual vs Robot Palletizing

Berikut perbandingan singkat antara sistem manual dan robot palletizing:

AspekManualRobot Palletizing
KecepatanTerbatasKonsisten & stabil
KonsistensiBergantung operatorPresisi tinggi
Biaya jangka panjangTinggiLebih efisien
FleksibilitasTerbatasBisa disesuaikan
Risiko errorTinggiMinim

Faktor yang Perlu Dipertimbangkan Sebelum Investasi Robot Palletizing

Sebelum memutuskan investasi robot palletizing, perusahaan perlu mengevaluasi beberapa faktor penting agar sistem yang dipilih benar-benar sesuai dengan kebutuhan operasional.

  • Volume Produksi Harian dan Potensi Pertumbuhan: Jumlah output harian menjadi indikator utama untuk menentukan apakah proses manual masih mampu menangani kebutuhan produksi. Jika tren produksi terus meningkat, sistem otomasi biasanya lebih siap mendukung ekspansi kapasitas jangka panjang.
  • Kompleksitas Produk dan Pola Penyusunan: Jenis produk, ukuran kemasan, hingga pola stacking akan memengaruhi desain sistem palletizing yang dibutuhkan. Semakin kompleks variasi produk, semakin penting menggunakan sistem yang fleksibel dan mudah disesuaikan.
  • Ketersediaan Tenaga Kerja dan Biaya Operasional: Ketergantungan tinggi terhadap tenaga kerja dapat membuat biaya operasional semakin sulit dikendalikan. Selain itu, tantangan seperti turnover operator dan kebutuhan shift tambahan juga perlu dipertimbangkan sejak awal.
  • Kebutuhan Konsistensi dan Kualitas Output: Produksi dengan target kualitas tinggi membutuhkan proses palletizing yang stabil dan presisi. Sistem robotik membantu menjaga konsistensi penyusunan produk agar lebih aman selama handling dan distribusi.
  • Target Efisiensi Jangka Panjang: Investasi otomasi sebaiknya tidak hanya fokus pada kebutuhan saat ini, tetapi juga kesiapan sistem menghadapi pertumbuhan bisnis di masa depan. 

Insight: Keputusan investasi bukan hanya soal biaya saat ini, tapi tentang kemampuan sistem mengikuti pertumbuhan bisnis. Jenis produk, ukuran kemasan, hingga pola stacking akan memengaruhi desain sistem palletizing yang dibutuhkan. Semakin kompleks variasi produk, semakin penting menggunakan sistem yang fleksibel dan mudah disesuaikan. 

Selain itu, evaluasi desain layout robot palletizing yang efisien juga diperlukan agar posisi conveyor, area kerja robot, dan alur produk mampu mendukung proses palletizing secara optimal. 

Performa robot palletizing

Cara Menghitung Potensi ROI Robot Palletizing Secara Sederhana

ROI robot palletizing dapat dihitung dengan melihat dampaknya terhadap efisiensi operasional dan peningkatan kapasitas produksi secara keseluruhan.

  • Pengurangan Biaya Tenaga Kerja: Otomasi palletizing membantu mengurangi kebutuhan tenaga kerja manual untuk proses repetitive. Dalam jangka panjang, perusahaan juga dapat menekan biaya lembur, turnover operator, dan beban operasional lainnya.
  • Peningkatan Output Produksi: Robot palletizing mampu bekerja lebih stabil dan konsisten dibanding proses manual. Hal ini membantu meningkatkan kapasitas output tanpa harus menambah banyak sumber daya operasional.
  • Penurunan Error dan Reject: Sistem robotik membantu menjaga akurasi dan konsistensi penyusunan produk sehingga risiko kesalahan handling menjadi lebih rendah. Dampaknya, potensi reject dan kerusakan produk selama distribusi juga dapat dikurangi.
  • Efisiensi Waktu Operasional: Proses palletizing otomatis membuat aliran produksi berjalan lebih cepat dan stabil. Waktu downtime akibat penyesuaian manual atau keterlambatan operator pun dapat ditekan.
  • Stabilitas Produksi Jangka Panjang: Robot palletizing membantu menjaga performa produksi tetap konsisten meskipun volume permintaan meningkat. Stabilitas ini menjadi faktor penting bagi perusahaan yang ingin meningkatkan kapasitas produksi secara berkelanjutan.

Insight: ROI tidak selalu terlihat dari penghematan langsung, tapi dari peningkatan kapasitas dan konsistensi produksi.

Insight Tambahan: Kenapa Banyak Perusahaan Terlambat Beralih ke Otomasi Palletizing

Masih banyak perusahaan menunda implementasi robot palletizing meskipun kebutuhan produksi terus meningkat. Padahal, keterlambatan beralih ke otomasi sering membuat kapasitas produksi sulit berkembang secara optimal.

  • Fokus pada Biaya Awal Investasi: Banyak perusahaan hanya melihat nilai investasi di awal tanpa menghitung potensi efisiensi jangka panjang. Akibatnya, keputusan otomasi sering tertunda meskipun biaya operasional manual terus meningkat.
  • Menganggap Sistem Manual Masih Cukup: Selama produksi masih berjalan, sistem manual sering dianggap belum perlu diganti. Padahal, bottleneck biasanya muncul secara bertahap hingga akhirnya menghambat peningkatan output produksi.
  • Tidak Melihat Bottleneck secara Menyeluruh: Evaluasi sering hanya dilakukan pada satu proses tertentu tanpa melihat keseluruhan flow produksi. Akibatnya, perusahaan tidak menyadari bahwa palletizing sudah menjadi titik penghambat utama dalam operasional.
  • Tidak Menghitung Biaya Jangka Panjang: Biaya tenaga kerja, downtime, human error, dan keterbatasan kapasitas sering tidak dihitung sebagai bagian dari kerugian sistem manual. Dalam jangka panjang, biaya tersembunyi ini bisa lebih besar dibanding investasi otomasi itu sendiri.

Akibatnya, mereka kehilangan peluang untuk meningkatkan kapasitas lebih cepat.

Strategi Implementasi Robot Palletizing yang Lebih Aman dan Terukur

Agar implementasi berjalan optimal, perusahaan perlu menerapkan strategi yang bertahap dan berbasis kebutuhan produksi nyata.

  • Mulai dari Area dengan Bottleneck Tertinggi: Fokus implementasi pada area yang paling sering menghambat flow produksi. Pendekatan ini membantu perusahaan mendapatkan dampak efisiensi lebih cepat dan lebih mudah diukur.
  • Gunakan Pendekatan Bertahap: Implementasi tidak harus langsung full automation dalam seluruh lini produksi. Sistem bertahap lebih aman untuk proses adaptasi operasional sekaligus meminimalkan risiko gangguan produksi.
  • Integrasikan dengan Sistem Produksi yang Sudah Ada: Robot palletizing perlu terhubung dengan PLC, conveyor, sensor, dan sistem kontrol lainnya agar flow produksi tetap sinkron. Integrasi yang baik membantu mengurangi delay dan meningkatkan stabilitas operasional.
  • Gunakan Data Produksi sebagai Dasar Keputusan: Data throughput, cycle time, dan bottleneck produksi dapat membantu menentukan area prioritas implementasi. Dengan pendekatan berbasis data, keputusan investasi menjadi lebih objektif dan terukur.
  • Lakukan Evaluasi Performa Setelah Implementasi: Evaluasi rutin diperlukan untuk memastikan sistem benar-benar memberikan dampak terhadap output produksi. Dari evaluasi tersebut, perusahaan juga dapat menemukan peluang optimasi dan continuous improvement.

Kesimpulan

Investasi robot palletizing sebaiknya dilakukan ketika proses manual sudah mulai menjadi bottleneck dan menghambat pertumbuhan produksi. Keputusan investasi yang tepat harus mempertimbangkan kapasitas produksi, biaya operasional, konsistensi output, serta potensi pertumbuhan bisnis jangka panjang.

Dengan menggunakan indikator yang jelas dan evaluasi berbasis data, perusahaan dapat memastikan investasi robot palletizing benar-benar memberikan dampak nyata terhadap efisiensi dan produktivitas produksi. Gunakan indikator yang jelas agar keputusan investasi tidak hanya berdasarkan tren, tetapi kebutuhan bisnis yang nyata.

Bangun Sistem Palletizing yang Efisien dan Siap Mendukung Pertumbuhan Produksi

Untuk memastikan investasi robot palletizing seperti Jaka memberikan hasil optimal, dibutuhkan perencanaan sistem yang terintegrasi dengan PLC, sensor, dan kontrol produksi. Delta Mitra Solusindo siap membantu merancang solusi palletizing yang sesuai dengan kebutuhan industri Anda.

Melalui dukungan solusi otomasi seperti PLC, HMI, Industrial Ethernet, sensor, hingga sistem monitoring produksi, kami membantu industri membangun sistem palletizing yang lebih stabil, efisien, dan siap mendukung peningkatan kapasitas produksi jangka panjang.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
Implementasi AMR di pabrik

Sudah Implementasi Robot Otonom di Pabrik, Tapi Apakah Sudah Memberi Dampak Nyata? Ini Cara Mengukurnya!

Cara mengukur performa AMR di pabrik tidak cukup hanya melihat seberapa aktif robot bergerak. Performa autonomous mobile robot harus diukur berdasarkan dampaknya terhadap produksi seperti peningkatan throughput, penurunan lead time, dan berkurangnya delay material secara nyata.

Banyak perusahaan merasa implementasi AMR sudah berhasil karena robot terlihat terus bekerja di area produksi. Namun setelah dievaluasi lebih dalam, output produksi tidak meningkat signifikan dan bottleneck masih tetap terjadi. Kondisi ini menunjukkan bahwa evaluasi kinerja AMR harus dilakukan berbasis data produksi, bukan sekadar aktivitas robot di lapangan.

Bagaimana Cara Mengetahui AMR Sudah Memberi Dampak Nyata?

Performa AMR di pabrik seharusnya diukur dari kontribusinya terhadap efisiensi produksi secara keseluruhan. AMR yang efektif akan membantu meningkatkan throughput produksi, mempercepat distribusi material, dan mengurangi delay di proses kritikal. Sebaliknya, robot yang hanya terlihat sibuk belum tentu memberikan dampak nyata terhadap output. Karena itu, monitoring AMR berbasis data menjadi faktor penting dalam evaluasi performa sistem.

Kenapa Banyak Perusahaan Salah Menilai Performa AMR

Masih banyak perusahaan menilai performa AMR hanya dari aktivitas robot yang terlihat di lapangan. Padahal, efektivitas AMR seharusnya diukur berdasarkan dampaknya terhadap produktivitas dan flow produksi secara keseluruhan.

  • Mengukur dari Jumlah Pergerakan Robot: AMR yang terus bergerak belum tentu memberikan kontribusi nyata terhadap produksi. Banyak pergerakan justru bisa menjadi aktivitas non-value yang tidak meningkatkan output.
  • Menganggap AMR Aktif = Efisien: Robot yang terlihat sibuk sering dianggap sudah bekerja optimal. Padahal, aktivitas tinggi tanpa sinkronisasi dengan kebutuhan produksi hanya menciptakan “efisiensi semu”.
  • Tidak Membandingkan Sebelum vs Sesudah Implementasi: Banyak perusahaan tidak memiliki baseline performa sebelum menggunakan AMR. Akibatnya, peningkatan atau penurunan performa sulit diukur secara objektif.
  • Tidak Menggunakan Data Produksi sebagai Acuan: Evaluasi hanya dilakukan dari sisi operasional robot tanpa melihat dampaknya ke throughput, lead time, atau delay produksi. Padahal, data produksi adalah indikator utama keberhasilan implementasi AMR.

Insight: Aktivitas tinggi tidak selalu berarti performa tinggi yang penting adalah dampaknya ke output produksi.

Performa AMR di pabrik

KPI Utama untuk Mengukur Performa AMR di Pabrik

Untuk melakukan evaluasi kinerja AMR secara objektif, perusahaan perlu menggunakan KPI AMR industri yang tepat.

1. Throughput Produksi

KPI ini mengukur apakah output produksi meningkat setelah penggunaan AMR. Jika throughput tetap stagnan, berarti kontribusi robot terhadap produksi masih rendah. Throughput menjadi indikator utama dampak bisnis dari implementasi AMR.

2. Lead Time Distribusi Material

Lead time menunjukkan seberapa cepat material berpindah antar proses produksi. Jika distribusi menjadi lebih cepat, berarti flow produksi lebih efisien. Sebaliknya, lead time yang tetap tinggi menunjukkan sistem belum optimal.

3. Utilization Rate AMR

Utilization rate mengukur seberapa efektif AMR digunakan dalam operasional harian. Robot yang terlalu sering idle atau justru overload menunjukkan distribusi task yang tidak seimbang. KPI ini penting untuk mengetahui tingkat pemanfaatan sistem.

4. Delay di Proses Kritis

AMR yang efektif harus mampu membantu mengurangi keterlambatan pada titik produksi paling penting. Jika delay masih sering terjadi, berarti sinkronisasi sistem belum berjalan baik. KPI ini sangat berkaitan dengan stabilitas produksi.

5. Pergerakan yang Memberi Nilai Tambah

Tidak semua perjalanan AMR memberikan kontribusi langsung terhadap output produksi. Karena itu, perusahaan perlu mengukur persentase pergerakan yang benar-benar mendukung proses utama. KPI ini membantu mengurangi aktivitas non-value movement yang sering tersembunyi.

Tabel Ringkas KPI AMR dan Cara Membacanya

Berikut perbandingan indikator performa AMR yang sehat dan bermasalah:

KPIIndikator BaikIndikator Bermasalah
ThroughputMeningkatTidak berubah
Lead timeLebih cepatTetap / lambat
UtilizationStabilIdle / overload
Delay prosesMenurunMasih tinggi
Value movementTinggiBanyak non-value movement

Cara Mengumpulkan Data Performa AMR Secara Efektif

Pengukuran performa AMR akan lebih akurat jika dilakukan menggunakan data yang terintegrasi dan real-time. Berikut beberapa langkah yang dapat diterapkan di industri manufaktur.

  • Integrasikan AMR dengan Sistem Monitoring Produksi: Hubungkan AMR dengan sistem monitoring agar seluruh aktivitas robot dapat dipantau dalam satu dashboard produksi. Integrasi ini membantu melihat dampak AMR terhadap flow dan output secara menyeluruh.
  • Gunakan Dashboard Real-Time untuk Tracking: Dashboard real-time memudahkan tim operasional memantau utilisasi, delay, hingga status pergerakan AMR secara langsung. Dengan visualisasi data yang jelas, potensi masalah bisa lebih cepat terdeteksi.
  • Catat Data Sebelum dan Sesudah Implementasi: Data baseline sebelum implementasi penting untuk membandingkan perubahan performa setelah AMR digunakan. Tanpa perbandingan ini, efektivitas investasi sulit diukur secara objektif.
  • Gunakan Sensor untuk Tracking Pergerakan: Sensor membantu merekam posisi, jalur, dan aktivitas AMR secara otomatis di area produksi. Data tersebut dapat digunakan untuk mengidentifikasi idle time, bottleneck, atau pergerakan yang tidak memberi nilai tambah.
  • Analisis Data Secara Berkala: Data performa perlu dianalisis rutin untuk menemukan pola delay, overload, atau ketidakseimbangan distribusi task. Dari analisis tersebut, perusahaan dapat melakukan optimasi berkelanjutan berbasis data nyata.

Insight: Tanpa data historis, performa AMR tidak bisa dievaluasi secara objektif.

Mengamati sistem kerja AMR

Insight Tambahan: Kenapa AMR Perlu Diukur seperti “Sistem”, Bukan “Robot”

AMR bukan sekadar alat pemindah material, tetapi bagian dari sistem logistik internal yang memengaruhi keseluruhan flow produksi. Karena itu, evaluasi performanya tidak bisa hanya dilihat dari aktivitas robot secara individu.

  • Dampaknya Harus Diukur ke Keseluruhan Produksi: Performa AMR harus dilihat dari pengaruhnya terhadap throughput, lead time, dan stabilitas produksi. Jika output tidak meningkat, berarti sistem belum bekerja optimal meskipun robot terlihat aktif.
  • Tidak Bisa Dinilai Secara Terpisah: AMR bekerja bersama conveyor, operator, PLC, dan sistem produksi lainnya dalam satu alur kerja. Evaluasi yang hanya fokus pada robot sering membuat sumber masalah utama tidak terlihat.
  • Harus Dikaitkan dengan Flow Material dan Proses: Efektivitas AMR bergantung pada kelancaran distribusi material antar proses produksi. Karena itu, pengukuran performa perlu dikaitkan dengan sinkronisasi flow dan kebutuhan real-time di lapangan.

Jika alur material masih sering terlambat, menumpuk, atau tidak seimbang, perusahaan perlu mengevaluasi cara mengatasi kekacauan alur logistik internal dengan AMR agar performa robot benar-benar mendukung keseluruhan proses produksi. 

Strategi Meningkatkan Performa AMR Berdasarkan Data

Berikut beberapa strategi yang dapat dilakukan untuk meningkatkan performa AMR secara lebih terukur dan berbasis data produksi.

  • Fokus pada Area dengan Delay Tertinggi: Identifikasi titik produksi yang paling sering mengalami keterlambatan distribusi material. Dengan memprioritaskan area tersebut, AMR dapat memberikan dampak yang lebih signifikan terhadap kelancaran flow produksi.
  • Optimalkan Distribusi Task AMR: Pembagian task perlu disesuaikan agar beban kerja antar AMR lebih seimbang. Distribusi yang optimal membantu mengurangi idle time sekaligus mencegah overload pada robot tertentu.
  • Kurangi Pergerakan Non-Value: Analisis jalur dan aktivitas AMR untuk mengurangi perjalanan yang tidak memberi kontribusi langsung ke produksi. Semakin sedikit non-value movement, semakin tinggi efisiensi operasional sistem.
  • Sinkronkan dengan Kebutuhan Produksi: Pergerakan AMR harus mengikuti kebutuhan real-time di lini produksi, bukan sekadar menjalankan task secara otomatis. Sinkronisasi ini membantu memastikan material tersedia tepat waktu di proses kritikal.
  • Lakukan Evaluasi Berbasis KPI secara Rutin: Gunakan KPI seperti throughput, lead time, utilization rate, dan delay produksi untuk mengevaluasi performa sistem secara berkala. Evaluasi rutin membantu perusahaan melakukan continuous improvement berbasis data yang lebih objektif.

Kesimpulan

Cara mengukur performa AMR di pabrik harus dilakukan berdasarkan dampaknya terhadap produksi, bukan hanya dari aktivitas robot semata. KPI seperti throughput, lead time, utilization rate, dan value movement menjadi indikator penting untuk memastikan investasi AMR benar-benar memberikan hasil yang terukur.

Dengan pendekatan monitoring berbasis data dan evaluasi sistem secara menyeluruh, perusahaan dapat mengoptimalkan produktivitas AMR di manufaktur secara lebih efektif dan objektif.

Optimalkan Evaluasi Performa AMR dengan Sistem Monitoring Terintegrasi

Untuk mendapatkan data performa AMR yang akurat, dibutuhkan integrasi dengan PLC, HMI, dan sistem monitoring industri. Delta Mitra Solusindo dapat membantu membangun sistem evaluasi berbasis data agar penggunaan AMR benar-benar optimal dan terukur.

Melalui solusi otomasi industri seperti PLC, HMI, Industrial Ethernet, sensor, dan monitoring system, kami membantu perusahaan menciptakan sistem AMR yang lebih efisien, adaptif, dan berbasis data real-time.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
Robot area produksi

Sudah Pakai Robot Palletizing, Tapi Produksi Tidak Meningkat? Ini Penyebab yang Sering Terlewat

Kenapa robot palletizing tidak meningkatkan output produksi biasanya terjadi karena robot hanya mengoptimalkan satu titik proses, sementara sistem produksi secara keseluruhan masih tidak seimbang dan belum terintegrasi dengan baik. Akibatnya, robot palletizing terlihat aktif tetapi tidak memberikan dampak signifikan terhadap peningkatan output harian.

Di banyak pabrik, perusahaan sudah berinvestasi pada sistem palletizing otomatis untuk mempercepat proses packaging dan distribusi produk. Namun setelah implementasi, produksi tidak meningkat meski pakai robot karena bottleneck justru berpindah ke titik lain. Kondisi ini menunjukkan bahwa masalah robot palletizing di pabrik sering bukan pada kecepatan robot, tetapi pada sinkronisasi sistem produksi dengan robot yang belum optimal.

Sudah Pakai Robot Palletizing, Tapi Kenapa Produksi Tidak Meningkat?

Banyak perusahaan fokus pada performa robot, tetapi lupa mengevaluasi keseimbangan keseluruhan sistem produksi.

Produksi tidak meningkat meskipun sudah menggunakan robot palletizing karena robot hanya mengoptimalkan satu titik proses, sementara proses lain tetap berjalan dengan ritme lama. Akibatnya aliran produk menjadi tidak stabil dan bottleneck lini produksi otomatis tetap terjadi. Tanpa integrasi dan line balancing yang tepat, efisiensi lini packaging otomatis sulit tercapai.

Tanda Robot Palletizing Belum Memberikan Dampak ke Produksi

Berikut beberapa tanda yang sering muncul ketika robot palletizing belum terintegrasi optimal dengan sistem produksi.

  • Total Output Harian Tidak Berubah Signifikan: Robot palletizing sudah bekerja otomatis, tetapi jumlah output produksi harian tetap stagnan. Kondisi ini menunjukkan bottleneck kemungkinan masih terjadi di proses lain dalam lini produksi.
  • Produk Menumpuk Sebelum Masuk ke Area Palletizing: Terjadi penumpukan produk di conveyor sebelum area robot karena flow produksi tidak seimbang. Akibatnya, aliran material menjadi tidak stabil dan menghambat proses berikutnya.
  • Area Palletizing Kadang Kosong, Kadang Overload: Robot terkadang tidak mendapat supply produk, tetapi di waktu lain justru menerima beban berlebihan. Kondisi ini menandakan distribusi flow produksi belum sinkron.
  • Conveyor Sering Berhenti karena Alur Tidak Stabil: Conveyor harus berhenti sementara akibat antrian produk atau keterlambatan proses sebelumnya. Hal ini membuat performa robot palletizing tidak bisa berjalan secara konsisten.
  • Operator Masih Harus Mengatur Flow Secara Manual: Operator masih sering melakukan pengaturan alur atau memindahkan produk secara manual untuk menjaga stabilitas produksi. Ini menunjukkan sistem otomatisasi belum berjalan terintegrasi sepenuhnya.

Insight: Dengan mengetahui tanda-tandanya, masalah bukan di robotnya, melainkan di ketidakseimbangan sistem produksi secara keseluruhan.

Packing menggunakan robot

Penyebab Utama Produksi Tidak Meningkat Meski Sudah Pakai Robot Palletizing

Untuk memahami akar masalahnya, berikut beberapa penyebab yang paling sering terjadi di lapangan.

1. Ketidakseimbangan Cycle Time Antar Proses

Robot palletizing bekerja lebih cepat dibanding proses sebelumnya atau sesudahnya sehingga terjadi penumpukan atau idle. Akibatnya flow produksi menjadi tidak stabil. Dalam banyak kasus, bottleneck hanya berpindah lokasi setelah otomatisasi diterapkan.

2. Tidak Ada Buffer System di Titik Kritis

Tanpa buffer system, keterlambatan kecil langsung memengaruhi seluruh alur produksi. Hal ini menyebabkan antrean atau kekosongan produk di area palletizing. Buffer sebenarnya penting untuk menjaga stabilitas flow.

3. Supply Produk ke Robot Tidak Konsisten

Feeding system yang tidak stabil membuat robot sering menunggu material datang. Akibatnya utilisasi robot menjadi rendah. Kondisi ini membuat robot palletizing tidak efektif meskipun secara teknis mampu bekerja cepat.

Evaluasi desain layout robot palletizing yang efisien penting dilakukan agar posisi conveyor, area buffer, dan jalur produk benar-benar mendukung aliran produksi yang stabil. 

4. Robot Tidak Terintegrasi dengan Sistem Kontrol Produksi

Robot berjalan sendiri tanpa sinkronisasi dengan PLC atau sistem utama. Akibatnya tidak ada koordinasi real-time antar proses. Hal ini menyebabkan delay dan flow produksi tidak sinkron.

5. Sistem Tidak Adaptif terhadap Variasi Produk

Perubahan ukuran atau jenis produk membuat sistem tidak berjalan optimal jika setup tidak fleksibel. Akibatnya output menurun saat terjadi pergantian produk. Sistem palletizing modern harus mampu beradaptasi terhadap variasi produksi.

Aktivitas robot area produksi

Tabel Ringkas Penyebab vs Dampak di Lini Palletizing

Berikut gambaran singkat hubungan antara penyebab dan dampaknya di lini produksi:

PenyebabDampak di Produksi
Cycle time tidak seimbangBottleneck di satu titik
Tidak ada bufferAlur produksi tidak stabil
Supply tidak konsistenRobot sering idle
Tidak integrasi sistemFlow tidak sinkron
Tidak adaptifOutput tidak maksimal saat variasi produk

Cara Menyelaraskan Sistem agar Robot Benar-Benar Meningkatkan Produksi

Berikut beberapa langkah yang dapat dilakukan agar robot palletizing benar-benar memberikan dampak terhadap output produksi.

  • Evaluasi Keseluruhan Flow Produksi, Bukan Hanya di Area Palletizing: Analisis seluruh alur produksi dari awal hingga akhir untuk menemukan titik bottleneck yang sebenarnya. 
  • Sesuaikan Cycle Time Antar Proses agar Lebih Seimbang: Kecepatan antar mesin dan proses perlu diseimbangkan agar aliran produk tetap stabil agar tidak menyebabkan penumpukan atau kekosongan produk di area tertentu.
  • Tambahkan Buffer di Titik yang Sering Terjadi Delay: Buffer membantu menjaga kestabilan flow saat terjadi perbedaan kecepatan antar proses. 
  • Integrasikan Robot dengan PLC dan Sistem Kontrol: Integrasi dengan PLC dan sistem kontrol membuat robot dapat bekerja sinkron dengan kondisi produksi secara real-time. 
  • Gunakan Sensor untuk Memastikan Aliran Produk Stabil: Sensor dapat digunakan untuk memantau keberadaan, posisi, dan aliran produk secara otomatis. 

Insight: Produksi meningkat bukan saat robot bekerja paling cepat, tetapi saat semua proses berjalan dengan ritme yang seimbang.

Insight Tambahan: Kenapa Banyak Sistem Palletizing Terjebak di “Efisiensi Parsial”

Banyak perusahaan merasa sistem sudah efisien hanya karena proses palletizing telah menggunakan robot. Padahal, otomatisasi pada satu titik saja belum tentu meningkatkan performa produksi secara keseluruhan.

  • Hanya Satu Proses yang Dioptimasi: Robot palletizing bekerja cepat, tetapi proses sebelum atau sesudahnya masih berjalan manual atau tidak stabil. Akibatnya, bottleneck hanya berpindah ke area lain dalam lini produksi.
  • Tidak Ada Evaluasi Bottleneck Secara Menyeluruh: Perusahaan sering fokus pada performa robot tanpa mengevaluasi keseluruhan flow produksi. Padahal, masalah utama bisa berasal dari feeding system, conveyor, atau sinkronisasi antar proses.
  • Tidak Ada Data untuk Mengukur Dampak ke Produksi: Banyak implementasi tidak disertai baseline data sebelum dan sesudah otomatisasi. Akibatnya, perusahaan sulit mengetahui apakah investasi benar-benar meningkatkan output atau hanya menambah aktivitas sistem.

Akibatnya, investasi besar tidak memberikan hasil maksimal.

Strategi Optimasi Palletizing untuk Meningkatkan Output Produksi

Berikut beberapa strategi yang dapat dilakukan agar sistem palletizing benar-benar membantu meningkatkan kapasitas produksi.

  • Fokus pada Keseimbangan Sistem, Bukan Hanya Performa Robot: Kecepatan robot harus disesuaikan dengan kemampuan proses lain dalam lini produksi. Sistem yang seimbang akan menghasilkan flow yang lebih stabil dibanding hanya mengoptimalkan satu mesin.
  • Gunakan Monitoring Berbasis Data untuk Identifikasi Bottleneck: Monitoring real-time membantu mendeteksi titik delay, penumpukan produk, atau idle time yang sering tidak terlihat secara manual. Dengan data yang akurat, perbaikan sistem dapat dilakukan lebih tepat sasaran.
  • Integrasikan Robot dengan Sistem Kontrol dan Sensor: Integrasi dengan PLC, sensor, dan sistem kontrol membuat robot dapat merespons kondisi produksi secara otomatis. Hal ini membantu menjaga sinkronisasi flow produksi secara real-time.
  • Desain Sistem yang Fleksibel terhadap Perubahan Produk: Sistem palletizing perlu mampu menangani variasi ukuran, pola susun, atau jenis produk tanpa perubahan setup yang rumit. Fleksibilitas ini penting untuk mendukung kebutuhan produksi yang dinamis.
  • Lakukan Evaluasi Performa secara Berkala: Evaluasi rutin membantu memastikan sistem tetap berjalan optimal seiring perubahan kapasitas dan kebutuhan produksi. Dari evaluasi tersebut, perusahaan juga dapat menemukan peluang continuous improvement yang sebelumnya tidak terlihat.

Kesimpulan

Robot palletizing tidak akan meningkatkan produksi jika hanya dioptimalkan secara individu tanpa memperhatikan keseimbangan keseluruhan sistem produksi. Kunci utamanya adalah sinkronisasi flow, integrasi sistem kontrol, dan evaluasi berbasis data agar seluruh proses berjalan stabil dan efisien. Evaluasi sistem secara menyeluruh sangat penting untuk memastikan robot benar-benar memberikan dampak nyata pada output produksi, bukan sekadar terlihat modern atau otomatis.

Optimalkan Sistem Palletizing agar Produksi Benar-Benar Meningkat

Agar robot palletizing seperti Jaka benar-benar meningkatkan produksi, dibutuhkan integrasi yang tepat. Delta Mitra Solusindo dapat membantu merancang industrial robotik otomasi seperti sistem palletizing yang terintegrasi dan optimal sesuai kebutuhan produksi Anda.

Dengan dukungan solusi mulai dari PLC, HMI, Industrial Ethernet, sensor, hingga sistem monitoring produksi, kami membantu menciptakan lini packaging otomatis yang lebih stabil, efisien, dan adaptif terhadap kebutuhan industri modern. Konsultasikan dan temukan solusi terbaik untuk optimasi sistem produksi Anda.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
Aktivitas AMR di pabrik

Tanda Inefisiensi Tersembunyi yang Sering Terjadi pada Operasional AMR (Autonomous Mobile Robot)

AMR terlihat bekerja tapi tidak meningkatkan produksi biasanya terjadi karena aktivitas robot tidak selaras dengan kebutuhan proses produksi yang paling kritikal. Meskipun autonomous mobile robot terus bergerak, tanpa integrasi sistem dan evaluasi berbasis data, performa AMR di pabrik bisa terlihat sibuk tetapi tidak benar-benar meningkatkan produktivitas.

Di banyak industri, implementasi AMR sering dianggap berhasil hanya karena robot aktif bergerak sepanjang hari. Namun setelah dievaluasi lebih dalam, output produksi tetap stagnan, lead time tidak membaik, dan keterlambatan material masih sering terjadi. Kondisi ini menunjukkan bahwa AMR tidak meningkatkan produktivitas karena fokus implementasi hanya pada otomatisasi pergerakan, bukan optimasi alur produksi secara menyeluruh.

AMR Terlihat Aktif, Tapi Kenapa Produksi Tidak Meningkat?

Banyak perusahaan mengira aktivitas tinggi berarti sistem sudah efisien, padahal kenyataannya belum tentu demikian.

AMR bisa terlihat sibuk sepanjang hari, tetapi tidak meningkatkan produksi karena pergerakan robot tidak selalu selaras dengan kebutuhan proses kritikal. Robot memang aktif berpindah material, namun jika pergerakan tersebut tidak mendukung flow produksi utama, dampaknya terhadap output menjadi minim. Akibatnya, aktivitas tinggi tidak selalu berarti produktivitas tinggi.

Tanda AMR Mengalami Inefisiensi Tersembunyi di Pabrik

Berikut beberapa tanda yang sering tidak disadari saat implementasi AMR di industri manufaktur.

  • AMR Terus Bergerak, Tetapi Output Produksi Tidak Berubah: AMR terlihat aktif sepanjang waktu, tetapi jumlah output harian tetap stagnan. Kondisi ini menunjukkan pergerakan robot belum benar-benar mendukung proses produksi yang kritikal.
  • Tidak Ada Penurunan Lead Time Produksi: Distribusi material tetap memakan waktu yang sama meskipun sudah menggunakan AMR. Artinya, sistem perpindahan material belum berjalan lebih efisien dari sebelumnya.
  • Material Masih Sering Terlambat Sampai ke Lini Produksi: Keterlambatan material masih terjadi di area produksi tertentu sehingga proses berikutnya harus menunggu. Ini biasanya disebabkan task AMR belum diprioritaskan berdasarkan kebutuhan real-time produksi.
  • AMR Sering Berhenti atau Menunggu di Area Tertentu: Robot sering idle di jalur tertentu karena terjadi penumpukan traffic atau ketidakseimbangan flow produksi. Akibatnya, utilisasi AMR menjadi tidak optimal.
  • Operator Masih Sering Melakukan Intervensi Manual: Operator masih harus mengatur alur material atau memindahkan barang secara manual saat sistem berjalan. Hal ini menandakan integrasi dan otomatisasi AMR belum berjalan sepenuhnya efektif.

Aktivitas AMR yang tinggi sering dianggap efisien, padahal bisa jadi hanya terlihat sibuk tanpa memberikan dampak nyata.

Operasional AMR area produksi

Penyebab AMR Terlihat Sibuk Tapi Tidak Produktif

Untuk memahami masalah ini lebih dalam, berikut beberapa penyebab utama yang sering terjadi di lapangan.

1. Task AMR Tidak Berbasis Prioritas Produksi

AMR menjalankan semua perintah tanpa mempertimbangkan proses mana yang paling kritikal. Akibatnya robot menghabiskan waktu pada task yang tidak berdampak besar terhadap output produksi. Hal ini membuat distribusi material menjadi kurang efektif.

2. Tidak Ada Sinkronisasi dengan Kebutuhan Real-Time

Pergerakan AMR tidak mengikuti kondisi aktual di lini produksi. Akibatnya material bisa datang terlalu cepat atau justru terlambat. Kondisi ini membuat alur produksi tetap tidak optimal meskipun robot aktif bekerja.

3. Terlalu Banyak Pergerakan yang Tidak Memberi Nilai Tambah

AMR sering bolak-balik tanpa kontribusi langsung terhadap peningkatan output. Hal ini menyebabkan penggunaan energi dan waktu menjadi tidak efisien. Dalam banyak kasus, robot terlihat sibuk tetapi sebenarnya hanya melakukan aktivitas non-value added.

4. Distribusi AMR Tidak Merata di Area Produksi

Beberapa area terlalu padat dengan AMR sementara area lain justru kekurangan support distribusi. Akibatnya terjadi antrean di satu titik dan idle di titik lain. Distribusi yang tidak seimbang membuat performa sistem menurun.

5. Data Pergerakan AMR Tidak Dianalisis

Banyak perusahaan memiliki data operasional AMR tetapi tidak digunakan untuk evaluasi. Akibatnya tidak ada improvement berbasis data terhadap performa sistem. Padahal monitoring AMR berbasis data sangat penting untuk optimasi autonomous mobile robot. 

Selain melihat data pergerakan, perusahaan juga perlu mengevaluasi apakah koneksi antara AMR, sistem produksi, dan prioritas task sudah berjalan dengan baik. 

Masalah seperti ini sering berhubungan dengan kesalahan integrasi AMR yang sering terjadi di pabrik, terutama ketika robot belum terhubung dengan kebutuhan material dan alur produksi secara otomatis.  

Tabel Perbandingan Aktivitas vs Produktivitas AMR

Berikut perbandingan antara AMR yang hanya terlihat aktif dengan AMR yang benar-benar efisien:

IndikatorAMR Terlihat AktifAMR Benar-Benar Efisien
Jumlah pergerakanTinggiOptimal (tidak berlebihan)
Lead timeTidak berubahLebih cepat
Delay materialMasih terjadiMinim
Waktu idleTidak terpantauTerkontrol
Dampak ke outputTidak signifikanMeningkat

Cara Mengukur Performa AMR Secara Lebih Objektif

Gunakan beberapa indikator berikut untuk mengevaluasi apakah AMR benar-benar memberikan dampak terhadap produksi.

  • Perbandingan Throughput Sebelum dan Sesudah AMR: Bandingkan jumlah output produksi sebelum dan sesudah implementasi AMR. Jika throughput tidak meningkat, berarti sistem belum memberikan dampak signifikan terhadap produktivitas.
  • Lead Time Distribusi Material: Ukur seberapa cepat material berpindah dari satu proses ke proses lain. Lead time yang lebih pendek menunjukkan flow produksi lebih efisien dan responsif.
  • Waktu Idle dan Tingkat Utilisasi AMR: Pantau seberapa sering AMR dalam kondisi idle atau justru overload. Utilisasi yang stabil menunjukkan distribusi task dan penggunaan robot sudah optimal.
  • Persentase Keterlambatan di Proses Kritikal: Evaluasi apakah AMR membantu mengurangi delay pada proses produksi yang paling penting. Jika keterlambatan masih tinggi, berarti sinkronisasi sistem belum berjalan efektif.
  • Jumlah Pergerakan yang Tidak Memberi Nilai Tambah: Analisis berapa banyak pergerakan AMR yang sebenarnya tidak berdampak langsung ke output produksi. Semakin sedikit non-value movement, semakin efisien operasional AMR di pabrik.

Performa AMR seharusnya diukur dari dampaknya ke produksi, bukan dari seberapa sering robot bergerak.

Produktivitas AMR di pabrik

Strategi Optimasi AMR agar Benar-Benar Meningkatkan Produktivitas

Agar AMR benar-benar memberikan dampak terhadap produksi, optimasi harus dilakukan berdasarkan kebutuhan proses dan data operasional secara real-time.

  • Terapkan Sistem Prioritas Berdasarkan Proses Kritikal: AMR sebaiknya memprioritaskan distribusi material ke area yang paling memengaruhi kelancaran produksi. Dengan sistem prioritas, pergerakan robot menjadi lebih strategis dan tidak sekadar sibuk berpindah lokasi.
  • Integrasikan AMR dengan PLC dan Sistem Produksi: Integrasi membantu AMR menerima informasi kebutuhan produksi secara real-time dari lini produksi. Hal ini membuat distribusi material lebih sinkron dan mengurangi potensi delay antar proses.
  • Gunakan Monitoring Berbasis Data secara Real-Time: Monitoring real-time memudahkan perusahaan melihat utilisasi AMR, waktu idle, hingga pola bottleneck yang terjadi. Data tersebut penting untuk pengambilan keputusan dan optimasi operasional secara berkelanjutan.
  • Kurangi Pergerakan yang Tidak Memberikan Nilai Tambah: Analisis jalur pergerakan dapat membantu mengurangi aktivitas bolak-balik yang tidak berdampak langsung pada output produksi. Semakin sedikit non-value movement, semakin tinggi efisiensi sistem AMR secara keseluruhan.
  • Optimalkan Distribusi dan Area Kerja AMR: Penyebaran task dan area operasional perlu diatur agar tidak terjadi penumpukan robot di satu titik tertentu. Distribusi yang seimbang membantu menjaga flow material tetap stabil di seluruh area produksi.

Efisiensi AMR bukan ditentukan oleh jumlah aktivitas, tetapi oleh ketepatan pergerakan sesuai kebutuhan produksi.

Insight Tambahan: Kenapa Banyak Industri Terjebak pada “Efisiensi Semu”

Banyak perusahaan merasa sistem sudah efisien hanya karena proses terlihat otomatis. Padahal, tanpa pengukuran yang tepat, otomatisasi belum tentu memberikan dampak nyata terhadap produktivitas.

  • Tidak Memiliki Baseline Performa Sebelum Implementasi: Perusahaan sering tidak memiliki data pembanding sebelum AMR digunakan. Akibatnya, peningkatan performa sulit diukur secara objektif karena tidak ada acuan awal yang jelas.
  • Tidak Menetapkan KPI yang Jelas: Tanpa KPI seperti throughput, lead time, atau delay produksi, evaluasi performa menjadi terlalu subjektif. Sistem terlihat aktif, tetapi dampaknya terhadap produksi tidak benar-benar terukur.
  • Tidak Melakukan Evaluasi Berbasis Data: Banyak operasional masih mengandalkan asumsi atau observasi visual dalam menilai efisiensi sistem. Padahal, keputusan optimasi yang tidak berbasis data berisiko menghasilkan perbaikan yang kurang tepat sasaran.

Kesimpulan

AMR terlihat bekerja tapi tidak meningkatkan produksi adalah masalah yang cukup sering terjadi dalam industri modern. Aktivitas robot yang tinggi belum tentu menunjukkan efisiensi jika tidak diukur berdasarkan dampaknya terhadap output produksi, lead time, dan stabilitas alur kerja.

Fokus utama dalam optimasi AMR harus berada pada integrasi sistem, monitoring berbasis data real-time, dan prioritas proses produksi. Dengan pendekatan yang tepat, AMR tidak hanya terlihat aktif tetapi benar-benar memberikan kontribusi nyata terhadap peningkatan produktivitas.

Maksimalkan Produktivitas AMR dengan Sistem Integrasi yang Tepat

Agar AMR tidak hanya terlihat aktif tetapi benar-benar produktif, diperlukan integrasi dengan berbasis data. Percayakan Delta Mitra Solusindo yang siap membantu merancang sistem otomasi yang memastikan setiap pergerakan AMR memberikan dampak nyata pada efisiensi produksi.

Dengan dukungan solusi mulai dari PLC, HMI, Industrial Ethernet, sensor, hingga monitoring system, kami membantu industri membangun sistem AMR yang lebih adaptif, efisien, dan berbasis data real-time. Konsultasikan dan temukan solusi terbaik untuk optimasi sistem produksi Anda.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
Maintenance robot industri

Downtime Masih Tinggi di Sistem Robotik? Ini Strategi Predictive Maintenance yang Jarang Diterapkan Industri

Strategi predictive maintenance robot industri untuk kurangi downtime sering gagal diterapkan karena perusahaan masih mengandalkan pendekatan reactive atau preventive, bukan berbasis data kondisi mesin. Tanpa sistem monitoring dan integrasi data yang tepat, potensi kerusakan tidak terdeteksi sejak awal sehingga downtime produksi tetap tinggi.

Di banyak pabrik, sistem robotik sudah digunakan untuk meningkatkan produktivitas, tetapi downtime masih sering terjadi secara tiba-tiba. Mesin berhenti mendadak, produksi terganggu, dan biaya maintenance membengkak. Masalah ini bukan pada teknologinya, melainkan pada pendekatan maintenance yang belum beralih ke maintenance berbasis data industri dan sistem monitoring robot industri yang terintegrasi.

Kenapa Downtime Masih Tinggi Meski Sudah Pakai Robot?

Masalah utama bukan pada robot, tetapi pada strategi maintenance yang digunakan.

Kerusakan sering baru ditangani setelah terjadi, sehingga downtime tidak bisa dihindari. Jadwal maintenance juga tidak berdasarkan kondisi real mesin, melainkan hanya rutinitas. Selain itu, tidak ada monitoring performa mesin secara real-time, sehingga tanda-tanda awal kerusakan tidak terdeteksi.

Tabel Perbandingan Reactive vs Preventive vs Predictive Maintenance

Untuk memahami perbedaannya, berikut perbandingan tiga pendekatan maintenance yang umum digunakan:

Jenis MaintenanceCara KerjaKelebihanKelemahan
ReactivePerbaikan setelah rusakTidak perlu planningRisiko downtime tinggi
PreventiveJadwal rutinLebih terkontrolTidak akurat (bisa terlalu cepat/lambat)
PredictiveBerdasarkan data kondisi mesinMinim downtime, lebih efisienButuh sistem & integrasi

Penyebab Predictive Maintenance Belum Banyak Diterapkan di Industri

Meskipun efektif, predictive maintenance robot industri masih belum banyak diadopsi karena beberapa faktor berikut.

1. Tidak ada sensor untuk monitoring kondisi mesin

Tanpa sensor untuk predictive maintenance, data kondisi mesin tidak tersedia. Akibatnya perusahaan tidak bisa mengetahui kondisi aktual mesin. Contohnya tidak adanya sensor suhu atau getaran pada komponen kritikal.

Untuk mengetahui bagaimana sensor digunakan dalam sistem industri untuk monitoring kondisi mesin, Anda dapat membaca artikel Mengenal Pengaplikasian Proximity Sensor pada Mesin Industri 

2. Sistem belum terintegrasi untuk mengolah data

Data mungkin ada, tetapi tidak terhubung dalam satu sistem. Akibatnya data tidak bisa digunakan untuk analisis. Hal ini membuat monitoring kondisi mesin produksi menjadi tidak efektif.

3. Kurangnya pemahaman tentang penggunaan data maintenance

Banyak perusahaan belum memahami bagaimana mengolah data menjadi insight. Akibatnya data hanya dikumpulkan tanpa dimanfaatkan. Padahal data adalah kunci dalam predictive maintenance.

4. Fokus masih pada maintenance konvensional

Perusahaan masih terbiasa dengan reactive atau preventive maintenance. Perubahan ke pendekatan berbasis data belum menjadi prioritas. Hal ini menghambat implementasi strategi baru.

Parameter Penting dalam Predictive Maintenance Robot Industri

Untuk menjalankan predictive maintenance secara efektif, beberapa parameter penting perlu dimonitor.

1. Monitoring suhu komponen

Suhu menjadi indikator awal adanya overheating atau keausan. Jika suhu meningkat abnormal, potensi kerusakan bisa segera diantisipasi. Contohnya motor robot yang overheat sebelum failure terjadi.

2. Analisis getaran (vibration monitoring)

Getaran dapat menunjukkan adanya kerusakan mekanis. Perubahan pola getaran menjadi sinyal awal masalah. Hal ini sangat efektif untuk deteksi dini.

3. Load dan arus listrik motor

Arus listrik mencerminkan beban kerja mesin. Jika terjadi lonjakan, bisa menjadi indikasi masalah. Monitoring ini membantu mencegah kerusakan lebih lanjut.

4. Cycle time dan performa operasional

Penurunan performa bisa terlihat dari perubahan cycle time. Jika semakin lama, berarti ada masalah pada sistem. Parameter ini penting untuk analisis performa.

Cara Menerapkan Predictive Maintenance Secara Bertahap

Implementasi predictive maintenance bisa dilakukan secara bertahap agar lebih efektif dan terkontrol.

1. Pasang sensor pada titik kritikal mesin

Sensor membantu mengumpulkan data kondisi mesin secara real-time. Hal ini menjadi dasar analisis. Fokus pada komponen dengan risiko tinggi.

2. Integrasikan data dengan PLC dan sistem monitoring

Data dari sensor harus terhubung dengan sistem kontrol seperti PLC. Hal ini memungkinkan analisis terpusat. Integrasi meningkatkan efektivitas sistem monitoring robot industri.

3. Gunakan software untuk analisis data dan prediksi

Software membantu mengolah data menjadi insight dan prediksi kerusakan. Hal ini memungkinkan tindakan sebelum failure terjadi. Analitik menjadi inti dari predictive maintenance.

4. Buat dashboard monitoring untuk visibility

Dashboard memberikan visibilitas kondisi mesin secara real-time. Hal ini memudahkan pengambilan keputusan. Monitoring menjadi lebih transparan.

Penyesuaian program dengan robot

Dampak Implementasi Predictive Maintenance terhadap Produksi

Penerapan predictive maintenance memberikan dampak signifikan pada performa produksi.

1. Downtime berkurang secara signifikan

Kerusakan dapat dicegah sebelum terjadi. Hal ini menjaga kontinuitas produksi. Downtime menjadi lebih terkontrol.

2. Biaya maintenance lebih efisien

Perbaikan dilakukan berdasarkan kebutuhan, bukan asumsi. Hal ini mengurangi biaya tidak perlu. Maintenance menjadi lebih tepat sasaran.

3. Umur mesin lebih panjang

Kondisi mesin selalu terjaga melalui monitoring. Hal ini memperpanjang umur operasional. Investasi menjadi lebih optimal.

Tips Tambahan

Untuk memaksimalkan implementasi predictive maintenance, beberapa strategi berikut bisa diterapkan.

1. Mulai dari mesin paling kritikal, bukan semua sekaligus

Pendekatan ini lebih efektif dan mudah dikontrol. Fokus pada area dengan dampak terbesar. Implementasi menjadi lebih terukur.

2. Gunakan data historis untuk meningkatkan akurasi prediksi

Data masa lalu membantu memahami pola kerusakan. Hal ini meningkatkan akurasi prediksi. Sistem menjadi lebih cerdas.

3. Kombinasikan predictive maintenance dengan sistem otomasi

Integrasi dengan sistem otomasi mempercepat respon terhadap masalah. Hal ini meningkatkan efisiensi. Sistem menjadi lebih responsif.

FAQ Seputar Predictive Maintenance di Industri

Berikut beberapa pertanyaan yang sering muncul terkait predictive maintenance.

1. Apa perbedaan predictive maintenance dengan preventive maintenance?

Predictive maintenance berbasis data kondisi mesin, sedangkan preventive berdasarkan jadwal rutin.

2. Apakah predictive maintenance harus menggunakan AI?

Tidak wajib, tetapi AI dapat meningkatkan akurasi prediksi dan analisis data.

3. Apakah semua mesin perlu predictive maintenance?

Tidak, sebaiknya fokus pada mesin yang paling kritikal dalam produksi.

4. Berapa lama implementasi predictive maintenance?

Tergantung kompleksitas sistem dan integrasi, biasanya dilakukan bertahap.

5. Apa tantangan terbesar dalam penerapannya?

Integrasi data dan perubahan mindset operasional menjadi tantangan utama.

Kesimpulan

Predictive maintenance robot industri menjadi solusi utama untuk mengurangi downtime mesin industri. Dengan pendekatan berbasis data, monitoring kondisi mesin produksi, dan integrasi sistem yang baik, perusahaan dapat meningkatkan keandalan, efisiensi, dan performa produksi secara signifikan.

Kurangi Downtime Produksi dengan Predictive Maintenance Berbasis Sistem Terintegrasi

Untuk menerapkan predictive maintenance secara optimal, dibutuhkan integrasi antara sensor, PLC, sistem monitoring, dan software analitik agar seluruh data mesin dapat diolah menjadi insight yang mendukung keputusan secara real-time.

DELTA MITRA SOLUSINDO siap membantu Anda membangun sistem predictive maintenance terintegrasi mulai dari smart sensor, PLC, HMI, Industrial Ethernet, hingga software monitoring. Dengan solusi yang tepat, kami membantu Anda menciptakan sistem produksi yang lebih andal, efisien, dan minim downtime.

Hubungi tim kami sekarang untuk konsultasi dan temukan solusi terbaik sesuai kebutuhan industri Anda.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
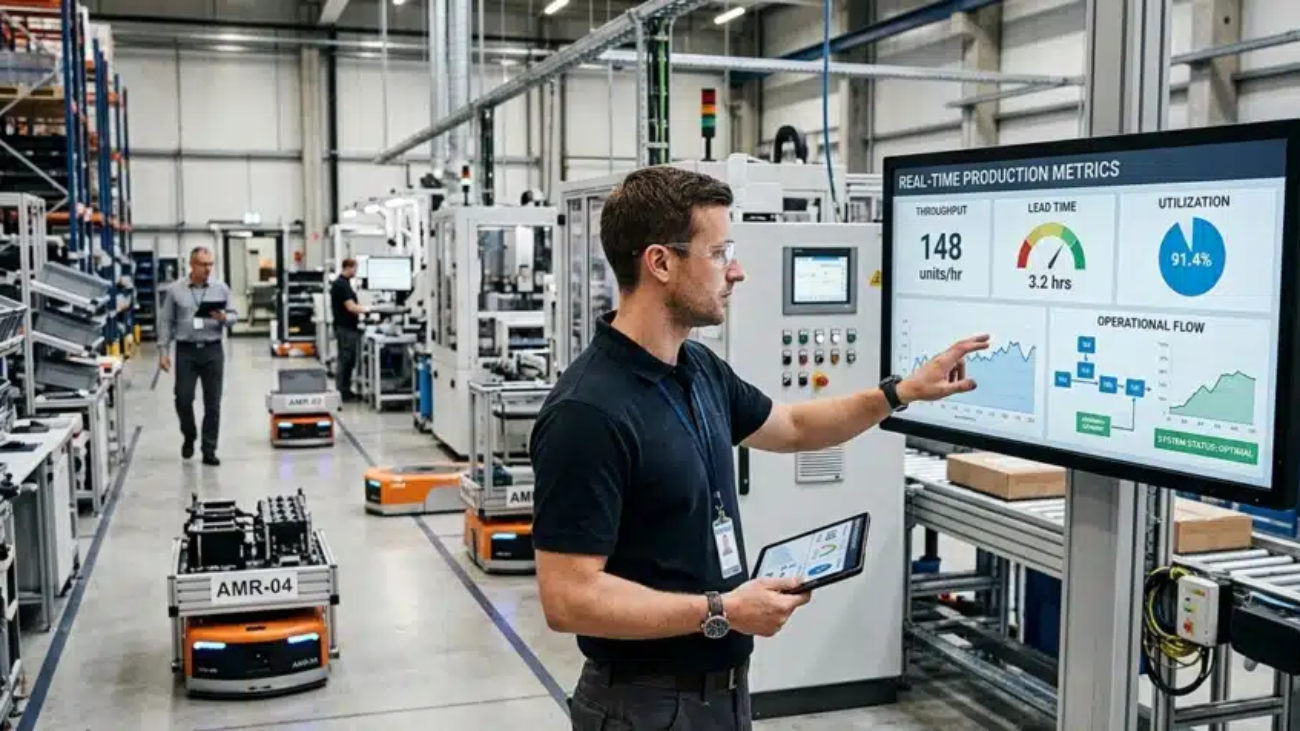
Implementasi robot industri

Robot Sudah Dipasang Tapi Bottleneck Tetap Terjadi? Ini Cara Identifikasi Titik Masalah yang Sering Terlewat

Penyebab bottleneck setelah implementasi robot industri biasanya terjadi karena sistem produksi tidak dioptimalkan secara menyeluruh. Robot hanya meningkatkan kecepatan di satu titik, tetapi tanpa integrasi dengan PLC, keseimbangan proses, dan monitoring data, bottleneck produksi setelah otomatisasi tetap muncul di titik lain.

Di banyak kasus industri, perusahaan sudah berinvestasi pada robot dengan harapan throughput meningkat drastis. Namun yang terjadi justru penumpukan material, robot sering idle, atau output tidak stabil. Ini menunjukkan bahwa masalah robot industri tidak efisien bukan pada teknologinya, tetapi pada alur produksi yang tidak seimbang dan kurangnya integrasi robot dengan sistem produksi secara menyeluruh.

Robot Sudah Ada, Kenapa Bottleneck Masih Terjadi?

Masalah ini muncul karena pendekatan otomatisasi hanya fokus pada satu titik, bukan keseluruhan sistem produksi.

Robot memang bekerja cepat, tetapi proses lain seperti feeding atau output handling tidak mampu mengikuti kecepatannya. Selain itu, tidak ada sinkronisasi antar mesin karena sistem tidak terhubung secara real-time. Akibatnya, flow produksi tidak seimbang dan bottleneck hanya berpindah, bukan hilang.

Tabel Ringkasan Penyebab Bottleneck Setelah Implementasi Robot

Berikut gambaran cepat penyebab utama dan dampaknya di lini produksi:

PenyebabDampak di Produksi
Cycle time tidak seimbangPenumpukan di satu titik
Feeding tidak stabilRobot idle / menunggu
Output tidak lancarProduk menumpuk
Tidak integrasi sistemDelay antar proses
Over-automationTidak efisien
Tidak ada monitoring dataMasalah sulit terdeteksi
Tidak ada line balancingFlow tidak optimal

Penyebab Bottleneck yang Sering Terlewat Setelah Implementasi Robot

Berikut adalah faktor-faktor yang sering tidak disadari namun menjadi penyebab alur produksi tidak optimal setelah otomatisasi.

1. Ketidakseimbangan cycle time antar mesin

Robot bekerja lebih cepat atau lebih lambat dibanding proses lain sehingga terjadi penumpukan atau idle. Akibatnya aliran produksi tidak stabil. Contohnya robot finishing lebih cepat daripada proses sebelumnya sehingga menunggu material.

2. Sistem feeding material tidak stabil

Material tidak datang secara konsisten sehingga robot harus berhenti menunggu. Hal ini mengurangi efisiensi sistem secara keseluruhan. Contohnya supply conveyor tidak sinkron dengan kecepatan robot.

3. Output handling tidak mampu mengikuti kecepatan robot

Produk yang sudah diproses tidak segera dipindahkan ke tahap berikutnya. Akibatnya terjadi penumpukan di akhir proses. Hal ini sering terlihat pada sistem packaging atau palletizing.

4. Tidak ada integrasi antar mesin melalui PLC atau control system

Tanpa integrasi robot dengan PLC dan sistem produksi, tidak ada komunikasi antar proses. Hal ini menyebabkan delay dan ketidaksinkronan. Misalnya mesin tetap berjalan meski proses berikutnya belum siap.

Untuk mengetahui bagaimana sistem kontrol seperti PLC bekerja dalam menyinkronkan proses produksi, Anda dapat membaca artikel Memahami Prinsip Kerja PLC untuk Pemula di Otomasi Industri 

5. Over-automation pada proses yang tidak kritikal

Tidak semua proses membutuhkan robot, namun sering tetap diotomasi. Akibatnya investasi tidak memberikan dampak signifikan. Bahkan bisa menambah kompleksitas sistem.

6. Tidak ada monitoring berbasis data produksi

Tanpa data, bottleneck tidak terlihat secara jelas dan hanya berdasarkan asumsi. Akibatnya solusi yang diambil tidak tepat. Padahal data real-time sangat penting untuk optimasi alur produksi industri.

7. Tidak dilakukan line balancing setelah implementasi robot

Robot ditambahkan tanpa menyesuaikan kecepatan proses lain. Hal ini membuat flow produksi tetap tidak optimal. Line balancing dalam produksi otomatis sangat penting untuk menjaga kestabilan sistem.

Bottleneck yang tidak segera diatasi

Dampak Jika Bottleneck Tidak Segera Diatasi

Jika bottleneck dibiarkan, dampaknya akan terasa langsung pada performa bisnis dan operasional.

1. Produktivitas tidak meningkat meskipun sudah otomatisasi

Output produksi tetap stagnan karena hambatan tidak diselesaikan. Akibatnya tujuan otomatisasi tidak tercapai. Ini sering terjadi pada implementasi tanpa evaluasi menyeluruh.

2. Biaya operasional meningkat tanpa hasil signifikan

Investasi robot tidak memberikan return yang sesuai. Inefficiency tetap terjadi dalam proses. Hal ini merugikan perusahaan secara finansial.

3. Sistem produksi menjadi tidak stabil

Sering terjadi delay, penumpukan, atau idle di berbagai titik. Hal ini membuat operasional sulit diprediksi. Stabilitas produksi menjadi terganggu.

Cara Identifikasi Bottleneck Secara Akurat di Sistem Produksi

Untuk mengatasi masalah, langkah pertama adalah mengidentifikasi titik bottleneck secara tepat.

1. Analisis cycle time setiap proses secara detail

Setiap proses harus diukur untuk mengetahui titik paling lambat. Hal ini membantu menentukan bottleneck utama. Data cycle time menjadi dasar optimasi.

2. Gunakan data real-time dari sistem produksi

Data real-time membantu melihat pola delay dan anomali. Hal ini membuat analisis lebih akurat. Sistem berbasis data lebih efektif dibanding asumsi.

3. Mapping alur material dari awal hingga akhir

Visualisasi flow membantu menemukan titik penumpukan. Hal ini memberikan gambaran menyeluruh sistem. Mapping sangat penting dalam optimasi.

4. Gunakan dashboard monitoring produksi

Dashboard memberikan visibilitas performa secara langsung. Hal ini memudahkan identifikasi masalah. Monitoring membantu respon lebih cepat.

Solusi Mengatasi Bottleneck Setelah Implementasi Robot

Setelah titik masalah ditemukan, langkah berikutnya adalah melakukan optimasi secara menyeluruh.

1. Lakukan line balancing pada seluruh sistem produksi

Menyesuaikan kecepatan antar proses agar seimbang. Hal ini mengurangi penumpukan dan idle. Flow produksi menjadi lebih stabil.

2. Integrasikan robot dengan PLC, HMI, dan sistem kontrol

Integrasi memungkinkan sinkronisasi real-time antar proses. Hal ini mengurangi delay dan meningkatkan efisiensi. Sistem menjadi lebih terkoordinasi.

3. Optimalkan sistem feeding dan output handling

Feeding dan output harus mampu mengikuti kecepatan robot. Hal ini menjaga aliran material tetap stabil. Sistem menjadi lebih efisien.

4. Gunakan sensor dan monitoring system untuk tracking performa

Sensor membantu mendeteksi masalah lebih cepat. Hal ini memungkinkan tindakan korektif segera dilakukan. Monitoring meningkatkan kontrol sistem.

Tips Tambahan

Untuk hasil yang lebih optimal, beberapa strategi berikut bisa diterapkan.

1. Fokus pada flow system, bukan hanya mesin individu

Optimasi harus dilakukan secara menyeluruh, bukan parsial. Hal ini memastikan semua proses berjalan seimbang. Sistem menjadi lebih efisien.

2. Hindari over-automation tanpa analisis kebutuhan

Tidak semua proses perlu diotomasi. Hal ini membantu menghindari pemborosan. Fokus pada area dengan dampak terbesar.

3. Gunakan data untuk continuous improvement

Data memungkinkan perbaikan berkelanjutan. Hal ini meningkatkan performa dari waktu ke waktu. Produksi menjadi lebih adaptif.

FAQ Seputar Bottleneck dalam Sistem Produksi Otomatis

Berikut beberapa pertanyaan yang sering muncul terkait bottleneck produksi setelah otomatisasi.

1. Apakah robot otomatis menghilangkan bottleneck?

Tidak, bottleneck hanya berpindah jika sistem tidak dioptimalkan secara menyeluruh.

2. Bagaimana cara mengetahui titik bottleneck di produksi?

Dengan analisis cycle time dan data produksi secara detail.

3. Apakah semua bottleneck harus diselesaikan dengan robot?

Tidak, beberapa bottleneck dapat diatasi dengan perbaikan alur kerja.

4. Apa peran PLC dalam mengatasi bottleneck?

PLC membantu sinkronisasi antar proses secara real-time sehingga flow lebih stabil.

5. Kenapa setelah otomatisasi justru muncul masalah baru?

Karena sistem tidak diintegrasikan secara menyeluruh dan hanya fokus pada satu titik.

Kesimpulan

Penyebab bottleneck setelah implementasi robot industri bukan karena robotnya, tetapi karena sistem produksi yang tidak seimbang dan tidak terintegrasi. Untuk benar-benar menghilangkan bottleneck, diperlukan pendekatan menyeluruh yang mencakup line balancing, integrasi sistem, dan penggunaan data sebagai dasar pengambilan keputusan.

Hilangkan Bottleneck Produksi dengan Integrasi Sistem yang Tepat

Untuk benar-benar menghilangkan bottleneck, dibutuhkan integrasi antara robot, PLC, sensor, dan sistem monitoring produksi agar seluruh alur kerja dapat berjalan sinkron, stabil, dan berbasis data real-time.

Delta Mitra Solusindo siap membantu Anda mengoptimalkan sistem produksi melalui solusi terintegrasi mulai dari PLC, HMI, Industrial Ethernet, hingga smart sensor dan monitoring system. Dengan pendekatan berbasis sistem, kami membantu menciptakan alur produksi yang efisien, stabil, dan bebas bottleneck.

Hubungi tim kami sekarang untuk konsultasi dan temukan solusi terbaik sesuai kebutuhan industri Anda.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
Penggunaan cobot dalam produksi

Produksi Multi-Varian Sudah Pakai Cobot Tapi Masih Tidak Fleksibel? Ini Kesalahan Setup yang Sering Terjadi

Kesalahan penggunaan cobot dalam produksi multi varian umumnya terjadi karena setup yang tidak adaptif dan kurangnya integrasi dengan sistem produksi. Akibatnya, cobot tidak fleksibel di produksi dan hanya berfungsi sebagai alat bantu statis, bukan solusi otomatisasi yang mampu mengikuti perubahan varian produk.

Dalam praktik di industri, banyak perusahaan sudah mengadopsi cobot dengan harapan meningkatkan fleksibilitas produksi. Namun realitanya, saat terjadi perubahan varian produk, proses tetap membutuhkan penyesuaian manual, downtime meningkat, dan efisiensi tidak tercapai. Ini menunjukkan bahwa masalah implementasi cobot di industri bukan pada teknologinya, melainkan pada cara setup cobot yang salah di pabrik serta kurangnya integrasi dengan sistem produksi secara menyeluruh.

Cobot Sudah Dipasang, Kenapa Produksi Tetap Tidak Fleksibel?

Masalah utama sering kali bukan pada cobot, tetapi pada cara implementasi dan integrasinya dalam sistem produksi.

Banyak cobot hanya digunakan sebagai pengganti tenaga kerja tanpa mengubah sistem produksi secara keseluruhan. Selain itu, cobot sering tidak didesain untuk menangani variasi produk yang dinamis. Ditambah lagi, cobot tidak terhubung dengan data produksi sehingga tidak mampu beradaptasi secara real-time terhadap perubahan.

Tabel Ringkasan Kesalahan Setup Cobot dan Dampaknya

Berikut gambaran singkat kesalahan umum dalam implementasi cobot dan dampaknya di lini produksi:

Kesalahan SetupDampak di Produksi
Program statisTidak bisa handle variasi produk
Tidak pakai vision systemPerlu setting manual tiap perubahan
Tidak terintegrasi PLC/MESTidak sinkron dengan alur produksi
Tidak berbasis dataTidak adaptif
Salah pemilihan aplikasiCobot tidak optimal
Tidak ada safety & flow designGanggu operator
Tidak ada evaluasi performaTidak ada improvement

Kesalahan Setup Cobot yang Paling Sering Terjadi di Produksi Multi-Varian

Berikut adalah penyebab cobot tidak optimal yang paling sering ditemukan dalam produksi multi-varian.

1. Cobot diprogram secara statis (tidak adaptif)

Program cobot hanya dirancang untuk satu jenis produk sehingga setiap perubahan varian membutuhkan setting ulang. Akibatnya downtime meningkat dan fleksibilitas produksi menurun. Contohnya program pick and place yang harus diubah manual saat ukuran produk berubah.

2. Tidak menggunakan vision system untuk deteksi produk

Tanpa vision system, cobot tidak bisa mengenali variasi bentuk atau posisi produk secara otomatis. Hal ini memaksa operator melakukan penyesuaian manual setiap pergantian varian. Akibatnya proses menjadi lambat dan tidak efisien.

Untuk mengetahui bagaimana vision system membantu meningkatkan akurasi dan mengurangi reject produk, Anda dapat membaca artikel Mengurangi Reject Produk dengan Vision System dalam Pemeriksaan Kualitas 

3. Tidak terintegrasi dengan PLC atau sistem produksi

Cobot yang berdiri sendiri tidak memiliki informasi kapan harus mulai atau berhenti bekerja. Hal ini menyebabkan ketidaksinkronan dengan alur produksi. Misalnya cobot tetap berjalan meskipun tidak ada material yang siap diproses.

4. Penggunaan cobot tidak berbasis data produksi

Tanpa data produksi, cobot tidak dapat menyesuaikan performanya dengan kebutuhan aktual. Akibatnya tidak ada adaptive control dalam proses. Padahal data sangat penting untuk optimasi cobot untuk multi varian.

5. Salah memilih proses untuk diautomasi dengan cobot

Tidak semua proses cocok menggunakan cobot, terutama yang sangat kompleks atau tidak repetitif. Kesalahan ini membuat cobot tidak memberikan nilai tambah. Contohnya mencoba mengotomasi proses yang lebih efektif dilakukan secara manual.

6. Tidak memperhitungkan interaksi manusia dan robot

Workflow yang tidak mempertimbangkan interaksi manusia dan cobot dapat mengganggu operasional. Akibatnya terjadi delay atau bahkan risiko keselamatan. Misalnya jalur kerja yang tumpang tindih antara operator dan cobot.

7. Tidak ada evaluasi performa setelah implementasi

Cobot sering dibiarkan berjalan tanpa monitoring atau evaluasi berkala. Akibatnya tidak ada improvement meskipun performa tidak optimal. Padahal evaluasi penting untuk meningkatkan efisiensi secara berkelanjutan.

Cobot yang tidak disetup dengan benar

Dampak Jika Cobot Tidak Disetup dengan Benar

Kesalahan setup tidak hanya berdampak teknis, tetapi juga pada performa bisnis.

1. Fleksibilitas produksi tetap rendah

Cobot tidak mampu mengikuti perubahan varian produk secara cepat. Akibatnya produksi menjadi kaku. Hal ini bertentangan dengan tujuan utama penggunaan cobot.

2. Downtime meningkat saat changeover

Setiap pergantian produk membutuhkan penyesuaian manual. Hal ini memakan waktu dan mengurangi produktivitas. Downtime menjadi salah satu kerugian terbesar.

3. ROI investasi cobot tidak maksimal

Investasi pada cobot tidak memberikan hasil yang sebanding. Biaya tinggi tidak diimbangi peningkatan output. Ini sering terjadi pada implementasi tanpa strategi yang tepat.

Solusi Agar Cobot Benar-Benar Mendukung Produksi Fleksibel

Agar solusi fleksibilitas produksi dengan cobot dapat tercapai, diperlukan pendekatan yang lebih strategis dan terintegrasi.

1. Gunakan program yang adaptif dan modular

Program modular memungkinkan perubahan dilakukan tanpa mengubah seluruh sistem. Hal ini meningkatkan fleksibilitas produksi. Contohnya penggunaan parameter dinamis untuk berbagai varian produk.

2. Integrasikan dengan vision system untuk handling multi-varian

Vision system memungkinkan cobot mendeteksi bentuk, ukuran, dan posisi produk secara otomatis. Hal ini mengurangi kebutuhan setting manual. Proses menjadi lebih cepat dan akurat.

3. Hubungkan cobot dengan PLC, HMI, dan sistem produksi

Integrasi cobot dengan PLC dan sistem produksi memastikan sinkronisasi real-time. Hal ini membuat cobot bekerja sesuai kebutuhan proses. Efisiensi meningkat secara signifikan.

4. Gunakan data produksi untuk adaptive control

Data produksi dapat digunakan untuk mengatur performa cobot secara dinamis. Hal ini memungkinkan sistem menyesuaikan dengan perubahan demand. Hasilnya adalah proses yang lebih responsif dan efisien.

5. Tentukan proses yang tepat untuk cobot (hybrid automation)

Menggabungkan manusia dan cobot dalam proses tertentu dapat meningkatkan efisiensi. Hal ini memungkinkan pembagian tugas yang optimal. Hybrid automation sering memberikan hasil terbaik.

Tips Tambahan

Untuk meningkatkan efektivitas implementasi cobot, berikut beberapa strategi tambahan.

1. Gunakan cobot sebagai sistem fleksibel, bukan hanya pengganti tenaga kerja

Mindset implementasi sangat menentukan hasil. Cobot harus dilihat sebagai bagian dari sistem yang adaptif. Hal ini membantu mencapai fleksibilitas produksi yang sesungguhnya.

2. Lakukan evaluasi performa secara berkala berbasis data

Evaluasi membantu mengidentifikasi peluang perbaikan. Hal ini penting untuk continuous improvement. Data menjadi dasar pengambilan keputusan.

3. Bangun sistem komunikasi antar perangkat dengan Industrial Network

Industrial network memungkinkan integrasi antar sistem menjadi seamless. Hal ini meningkatkan visibilitas dan kontrol. Sistem menjadi lebih adaptif terhadap perubahan.

FAQ Seputar Penggunaan Cobot di Produksi Multi-Varian

Berikut adalah beberapa pertanyaan yang sering muncul terkait penggunaan cobot di industri.

1. Kenapa cobot tidak otomatis membuat produksi jadi fleksibel?

Karena fleksibilitas ditentukan oleh sistem dan integrasi, bukan hanya robotnya.

2. Apakah cobot harus menggunakan vision system?

Untuk produksi multi-varian, vision system sangat membantu agar tidak perlu setting manual.

3. Apakah semua proses produksi cocok menggunakan cobot?

Tidak, cobot paling efektif untuk proses repetitive dengan variasi moderat.

4. Berapa lama cobot bisa dioptimalkan setelah implementasi?

Tergantung kompleksitas sistem, biasanya perlu fase tuning dan integrasi lanjutan.

5. Apa perbedaan cobot yang optimal vs tidak optimal?

Cobot optimal bersifat adaptif, terintegrasi, dan berbasis data.

Kesimpulan

Cobot tidak otomatis membuat produksi menjadi fleksibel. Tanpa setup yang tepat dan integrasi cobot dengan sistem produksi, teknologi ini hanya menjadi alat tambahan yang tidak memberikan dampak signifikan. Untuk mencapai fleksibilitas, perusahaan harus fokus pada integrasi, data, dan strategi implementasi yang adaptif.

Maksimalkan Fleksibilitas Produksi dengan Integrasi Cobot yang Tepat

Agar cobot benar-benar mendukung produksi multi-varian, dibutuhkan integrasi dengan PLC, HMI, vision system, dan industrial network sehingga sistem produksi dapat berjalan adaptif, sinkron, dan berbasis data secara real-time.

Delta Mitra Solusindo siap membantu Anda dalam mengoptimalkan implementasi cobot melalui solusi terintegrasi mulai dari PLC, HMI, Industrial Ethernet, hingga smart sensor dan sistem monitoring. Dengan pendekatan berbasis sistem, kami membantu menciptakan produksi yang fleksibel dan efisien.

Hubungi tim kami sekarang untuk konsultasi dan temukan solusi terbaik sesuai kebutuhan industri Anda.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
Implementasi AMR

Implementasi AMR Gagal Maksimalkan Efisiensi? Ini 7 Kesalahan Integrasi yang Sering Terjadi di Pabrik

Implementasi AMR sering gagal meningkatkan efisiensi bukan karena teknologinya, tetapi karena kesalahan integrasi dengan sistem produksi seperti PLC, MES, dan alur kerja pabrik. Tanpa integrasi yang tepat, AMR hanya berfungsi sebagai alat tambahan, bukan bagian dari sistem otomatisasi yang terhubung dan optimal.

Dalam praktiknya di industri manufaktur, banyak perusahaan sudah berinvestasi pada autonomous mobile robot (AMR) dengan harapan meningkatkan efisiensi. Namun yang terjadi justru sebaliknya: pergerakan material tetap lambat, bottleneck baru muncul, dan operasional menjadi lebih kompleks. Masalahnya bukan pada robotnya, melainkan pada bagaimana implementasi AMR di industri manufaktur dilakukan tanpa pendekatan sistem yang menyeluruh.

Kenapa AMR Sudah Dipasang Tapi Efisiensi Tidak Naik?

Banyak kasus menunjukkan bahwa masalah utama bukan pada teknologi, tetapi pada cara integrasi AMR dengan sistem produksi yang tidak optimal.

AMR sering berjalan sebagai alat tambahan, bukan bagian dari sistem produksi yang terintegrasi. Ketika tidak terkoneksi dengan PLC, MES, atau WMS, pergerakan material menjadi tidak sinkron dengan kebutuhan produksi. Selain itu, implementasi yang tidak berbasis data atau simulasi membuat alur kerja tidak optimal sejak awal.

Tabel Ringkasan Kesalahan Implementasi AMR dan Dampaknya

Berikut ringkasan cepat yang bisa membantu memahami hubungan antara kesalahan integrasi dan dampaknya di produksi:

Kesalahan UtamaDampak di Produksi
Tidak integrasi sistemData tidak sinkron, proses tidak efisien
Layout tidak disesuaikanAMR tidak optimal, malah jadi bottleneck
Salah pilih AMROvercost atau performa tidak maksimal
Tidak ada simulasiFlow tidak optimal sejak awal
Tidak ada traffic controlDelay & potensi konflik jalur
Data tidak dianalisisTidak ada improvement berkelanjutan
SDM tidak siapOperasional tidak stabil

7 Kesalahan Integrasi AMR yang Paling Sering Terjadi di Industri

Kesalahan berikut sering terjadi dalam implementasi AMR di pabrik dan berdampak langsung pada performa sistem secara keseluruhan.

1. Layout pabrik tidak disesuaikan dengan jalur AMR

AMR dipaksa mengikuti layout lama sehingga jalur pergerakan tidak efisien dan sering memutar. Akibatnya waktu transport material lebih lama dibanding metode manual. Contohnya jalur produksi zig-zag yang tidak dioptimalkan ulang setelah AMR diterapkan.

2. Tidak integrasi dengan PLC, MES, atau WMS

Tanpa integrasi AMR dengan PLC dan sistem produksi, robot bergerak tanpa sinkronisasi dengan kebutuhan real-time. Hal ini menyebabkan keterlambatan supply material ke lini produksi. Misalnya AMR tetap mengantar barang meski mesin belum siap menerima.

Untuk memahami bagaimana sistem kontrol seperti PLC bekerja dalam otomasi industri, Anda dapat membaca artikel Memahami Prinsip Kerja PLC untuk Pemula di Otomasi Industri.

3. Pemilihan jenis AMR tidak sesuai kebutuhan proses

Setiap proses membutuhkan spesifikasi AMR yang berbeda, namun sering kali pemilihan hanya berdasarkan harga atau tren. Akibatnya kapasitas angkut atau fitur tidak sesuai dengan kebutuhan produksi. Contohnya menggunakan AMR kecil untuk beban berat sehingga menghambat flow.

4. Tidak ada simulasi digital sebelum implementasi

Tanpa simulasi seperti digital twin atau flow simulation, perusahaan tidak mengetahui potensi bottleneck sejak awal. Hal ini membuat kesalahan baru terlihat setelah implementasi berjalan. Padahal simulasi bisa membantu menentukan jalur optimal berbasis data.

5. Tidak ada sistem manajemen traffic robot dan manusia

Tanpa traffic management, pergerakan AMR dan operator manusia bisa saling mengganggu. Akibatnya terjadi delay bahkan risiko keselamatan kerja meningkat. Contohnya AMR harus berhenti karena jalur sering terhalang aktivitas manual.

6. Data AMR tidak digunakan untuk optimasi lanjutan

AMR menghasilkan data pergerakan yang sangat berharga, tetapi sering tidak dianalisis. Akibatnya tidak ada perbaikan berkelanjutan pada sistem. Padahal data ini bisa digunakan untuk meningkatkan efisiensi AMR industri secara signifikan.

7. Tim operasional tidak siap dengan perubahan sistem

Perubahan teknologi tanpa kesiapan SDM akan menimbulkan resistensi dan kesalahan operasional. Hal ini membuat performa AMR tidak maksimal meskipun sistem sudah tersedia. Contohnya operator masih menggunakan metode lama karena belum terbiasa dengan sistem baru.

Dampak Jika Kesalahan Ini Dibiarkan

Kesalahan dalam integrasi AMR tidak hanya berdampak teknis, tetapi juga pada bisnis secara keseluruhan.

1. ROI investasi AMR tidak tercapai

Investasi besar tidak menghasilkan peningkatan produktivitas karena sistem tidak berjalan optimal, kondisi yang sering terjadi ketika tahap integrasi tidak dirancang secara menyeluruh sejak awal implementasi. 

2. Bottleneck baru muncul di lini produksi

Alih-alih menyelesaikan masalah, AMR justru menciptakan hambatan baru. Pergerakan material menjadi tidak sinkron dengan proses produksi. Hal ini mengganggu keseluruhan flow produksi.

3. Operasional jadi lebih kompleks

Koordinasi antara manusia, mesin, dan sistem menjadi lebih sulit. Tanpa integrasi yang baik, proses menjadi tidak efisien. Ini meningkatkan risiko kesalahan operasional.

Integrasi AMR dengan PLC

Solusi agar Implementasi AMR Benar-Benar Efektif

Agar AMR benar-benar memberikan dampak positif, diperlukan pendekatan sistem yang terintegrasi.

1. Integrasikan AMR dengan PLC, HMI, dan sistem produksi

Integrasi memungkinkan komunikasi real-time antara AMR dan mesin produksi. Hal ini memastikan pergerakan material sesuai kebutuhan aktual. Dengan sistem terhubung, efisiensi dapat meningkat signifikan.

2. Lakukan simulasi flow sebelum implementasi

Simulasi membantu mengidentifikasi jalur optimal dan potensi bottleneck. Hal ini mengurangi risiko kesalahan saat implementasi. Dengan pendekatan berbasis data, hasil menjadi lebih akurat.

3. Gunakan sensor dan monitoring system untuk tracking

Sensor memungkinkan tracking posisi dan status AMR secara real-time. Hal ini membantu memastikan pergerakan sesuai rencana. Contohnya penggunaan smart sensors untuk monitoring jalur.

4. Bangun sistem traffic management

Traffic control membantu mengatur prioritas pergerakan AMR dan manusia. Hal ini mengurangi konflik jalur dan meningkatkan safety. Sistem ini penting dalam lingkungan produksi yang padat.

5. Siapkan SOP dan training untuk tim operasional

Pelatihan memastikan tim memahami cara kerja sistem baru. Hal ini mengurangi kesalahan penggunaan. SDM yang siap akan mempercepat adaptasi teknologi.

Tips Tambahan

Untuk meningkatkan efektivitas implementasi AMR, beberapa strategi berikut bisa diterapkan.

1. Mulai dari area bottleneck, bukan seluruh pabrik

Implementasi bertahap lebih mudah dikontrol dan dievaluasi. Hal ini memungkinkan perbaikan sebelum scale-up. Pendekatan ini lebih efisien dan minim risiko.

2. Gunakan data AMR untuk continuous improvement

Analisis data membantu menemukan peluang optimasi. Hal ini meningkatkan efisiensi dari waktu ke waktu. Data menjadi aset penting dalam sistem produksi modern.

3. Kombinasikan AMR dengan Industrial Ethernet & IoT

Integrasi jaringan memungkinkan komunikasi antar sistem menjadi seamless. Hal ini meningkatkan visibilitas dan kontrol. Sistem menjadi lebih responsif terhadap perubahan.

FAQ Seputar Implementasi AMR di Industri

Berikut beberapa pertanyaan yang sering muncul terkait masalah AMR di pabrik dan jawabannya secara praktis.

1. Kenapa AMR yang sudah dipasang tidak meningkatkan efisiensi produksi?

Karena AMR tidak terintegrasi dengan sistem produksi seperti PLC, MES, atau alur kerja, sehingga hanya berfungsi sebagai alat tambahan, bukan solusi sistem.

2. Apakah implementasi AMR harus terhubung dengan PLC atau sistem kontrol lain?

Ya, integrasi dengan PLC dan sistem kontrol penting agar pergerakan AMR sinkron dengan proses produksi dan data real-time.

3. Apa risiko jika AMR tidak memiliki sistem traffic management?

Bisa terjadi bottleneck, delay, bahkan konflik jalur dengan operator atau robot lain yang mengganggu operasional.

4. Apakah semua pabrik cocok menggunakan AMR?

Tidak selalu, AMR lebih efektif di proses dengan pergerakan material yang jelas dan berulang, bukan proses yang sangat dinamis tanpa pola.

5. Berapa lama waktu implementasi AMR hingga optimal digunakan?

Tergantung kompleksitas sistem, namun biasanya membutuhkan fase integrasi, testing, dan adaptasi operasional sebelum mencapai performa optimal.

Kesimpulan

Implementasi AMR hanya akan efektif jika terintegrasi dengan sistem produksi secara menyeluruh, bukan sekadar menambahkan robot ke dalam proses yang sudah ada. Fokus utama harus pada integrasi dengan PLC, sistem kontrol, data, dan alur kerja agar tercipta efisiensi yang nyata dan berkelanjutan.

Tingkatkan Efisiensi Produksi Anda dengan Integrasi Sistem yang Tepat

Agar implementasi AMR tidak berhenti di level “otomatisasi parsial”, diperlukan pendekatan integrasi menyeluruh yang menghubungkan robot, sistem kontrol, dan data produksi dalam satu ekosistem.

Delta Mitra Solusindo sebagai distributor resmi dan integrator sistem Industrial Automation siap membantu Anda dalam merancang solusi yang terintegrasi mulai dari PLC, HMI, Industrial Ethernet, hingga smart sensor dan sistem monitoring. Dengan pendekatan berbasis sistem, kami memastikan implementasi AMR Anda benar-benar meningkatkan efisiensi dan produktivitas.

Hubungi tim kami sekarang untuk konsultasi dan temukan solusi terbaik sesuai kebutuhan industri Anda.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)