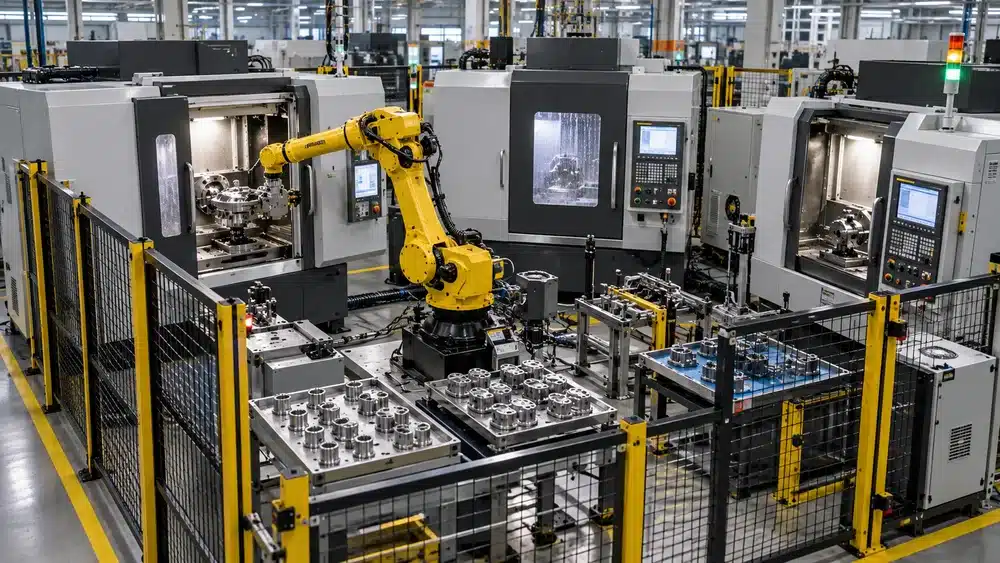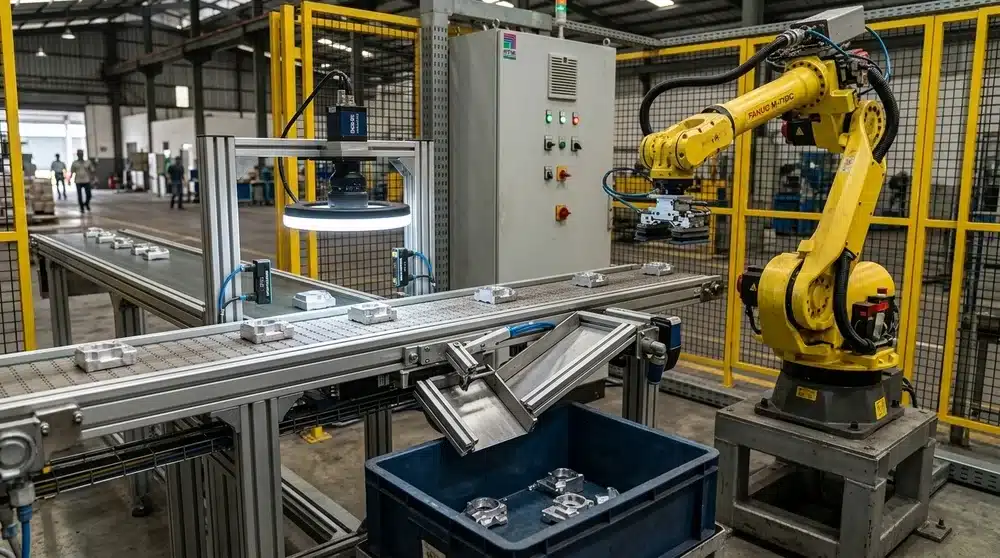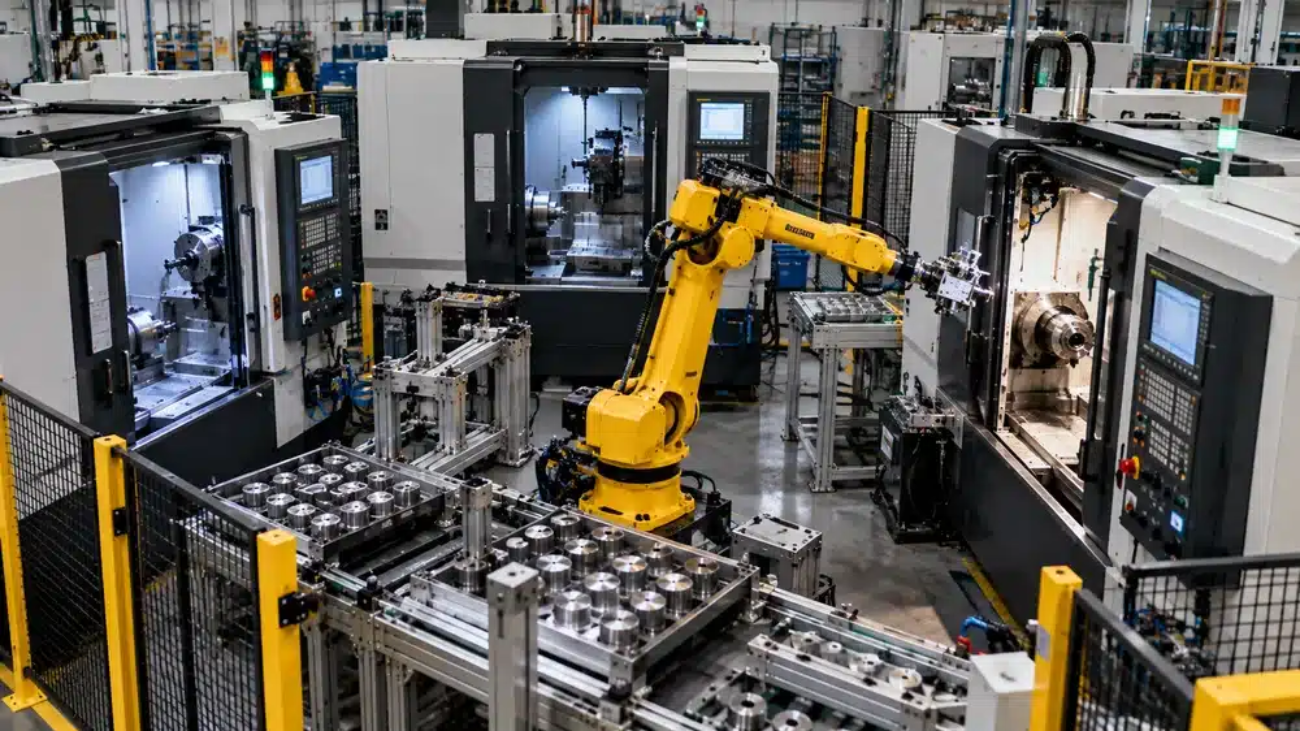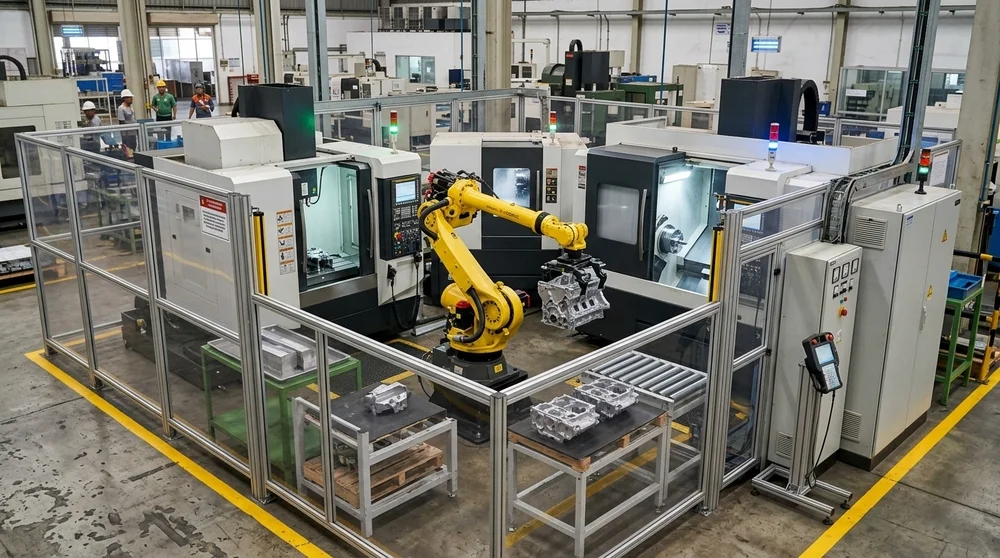
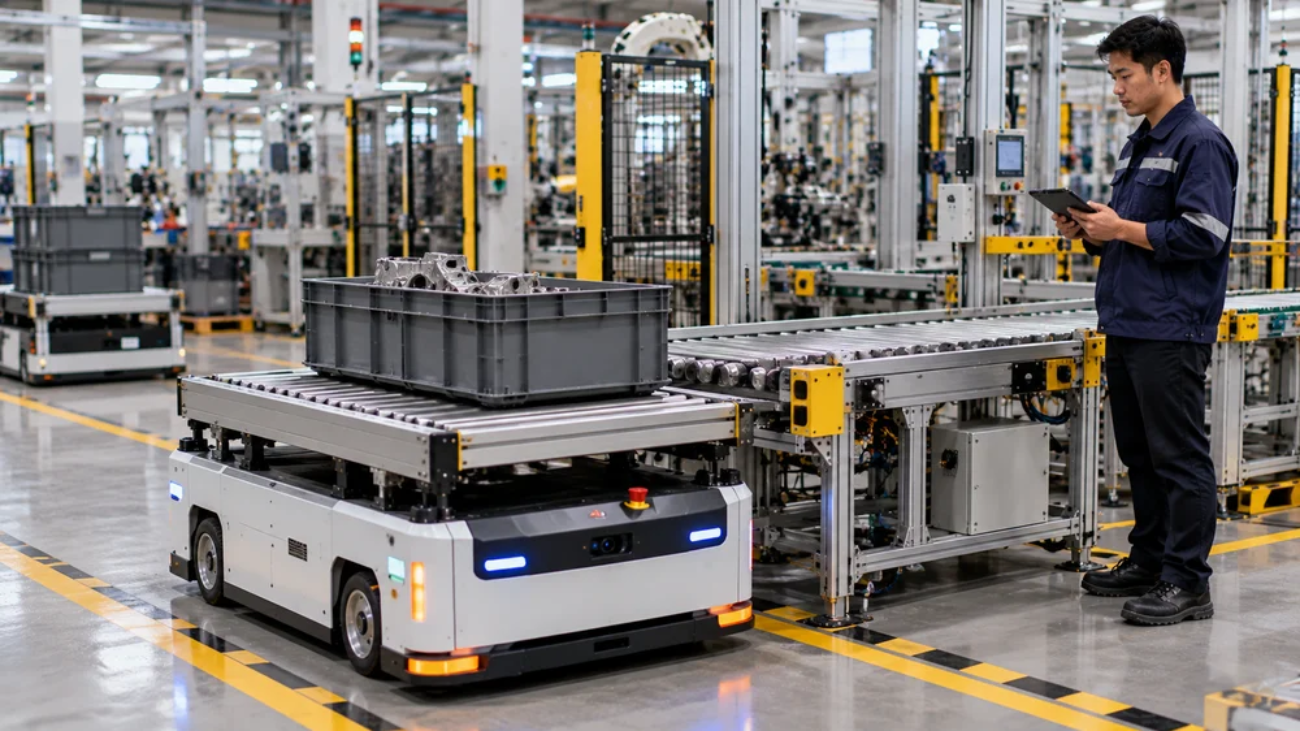
Pabrik dengan AMR dan pekerja

Pilihan Cara Pengangkutan AMR Berdasarkan Jenis Muatan

Jenis AMR untuk pengangkutan material dapat dibedakan berdasarkan empat konfigurasi yaitu diantaranya:

  1. AMR platform dirancang untuk membawa material atau wadah langsung di atas badan robot.
  2. AMR conveyor memindahkan muatan secara otomatis menuju stasiun penerima menggunakan sistem konveyor bawaan.
  3. AMR pengangkat rak dapat masuk ke bawah rak lalu mengangkat serta membawanya ke lokasi tujuan.
  4. AMR penarik troli bekerja dengan cara menarik troli beroda melalui mekanisme kait atau penghubung khusus.

Pemilihannya bergantung pada jenis wadah, cara bongkar muat, dan fasilitas yang digunakan.

Pengiriman material antar lini produksi bisa menggunakan kotak, rak, atau troli. Masing-masing membutuhkan cara pengambilan dan penyerahan yang berbeda. Robot yang mampu berjalan otomatis pun belum tentu dapat memuat atau menurunkan barang tanpa bantuan operator.

Artikel ini membandingkan empat konfigurasi pengangkutan AMR agar perusahaan dapat menentukan kebutuhan perangkat dan penyesuaian fasilitas sebelum memilih sistem.

Catatan: Kesesuaian konfigurasi AMR perlu diperiksa berdasarkan spesifikasi perangkat, kondisi fasilitas, dan risiko operasional. Penilaian kapasitas, mekanisme pengangkutan, serta keselamatan penggunaan harus dilakukan bersama personel teknis atau integrator yang berkompeten.

1. AMR Platform untuk Membawa Material di Atas Robot

AMR platform membawa material dengan menempatkan muatan pada permukaan robot atau rak tambahan yang terpasang di atasnya.

Misalnya, operator meletakkan kotak komponen pada platform. Robot kemudian mengantarkannya ke area produksi. Setelah sampai, operator lain mengambil kotak tersebut.

Pada contoh ini, perjalanan berlangsung otomatis, tetapi proses pemuatan dan pengosongan masih dilakukan secara manual.

Konfigurasi platform dapat dipertimbangkan jika perusahaan menggunakan kotak atau wadah yang mudah ditempatkan di atas robot.

Sebelum memilihnya, periksa beberapa hal berikut:

  • Dimensi wadah dan ruang yang tersedia pada platform.
  • Berat gabungan material, wadah, dan modul tambahan.
  • Kebutuhan penahan agar muatan tidak bergeser.
  • Cara operator atau perangkat lain melakukan pemuatan dan pengosongan.

Jika kotak perlu dipindahkan secara otomatis ke mesin, platform biasa mungkin membutuhkan perangkat tambahan. Kebutuhan tersebut sebaiknya ditentukan sejak awal.

2. AMR Conveyor untuk Transfer Muatan ke Stasiun yang Sesuai

AMR conveyor menggunakan conveyor yang terpasang pada robot untuk memindahkan muatan ke atau dari stasiun yang kompatibel.

Contohnya, kotak berisi komponen dikirim dari area persiapan material menuju lini produksi. Ketika robot berada pada posisi transfer, conveyor dapat memindahkan kotak ke stasiun penerima melalui urutan kontrol yang sesuai.

Namun, pemindahan tersebut membutuhkan kecocokan antara conveyor robot dan fasilitas penerima.

Sebelum menggunakan konfigurasi ini, periksa:

  • Bentuk dasar wadah, terutama bagian yang bersentuhan dengan conveyor.
  • Ukuran dan berat muatan.
  • Ketinggian conveyor robot dan stasiun penerima.
  • Arah perpindahan material.
  • Sinyal atau mekanisme konfirmasi bahwa stasiun siap menerima muatan.

Misalnya, jika conveyor robot dan stasiun penerima memiliki ketinggian berbeda, perpindahan kotak mungkin memerlukan penyesuaian mekanis.

Begitu pula jika stasiun belum memiliki conveyor penerima. Perusahaan perlu mempertimbangkan penambahan fasilitas sebelum menetapkan konfigurasi.
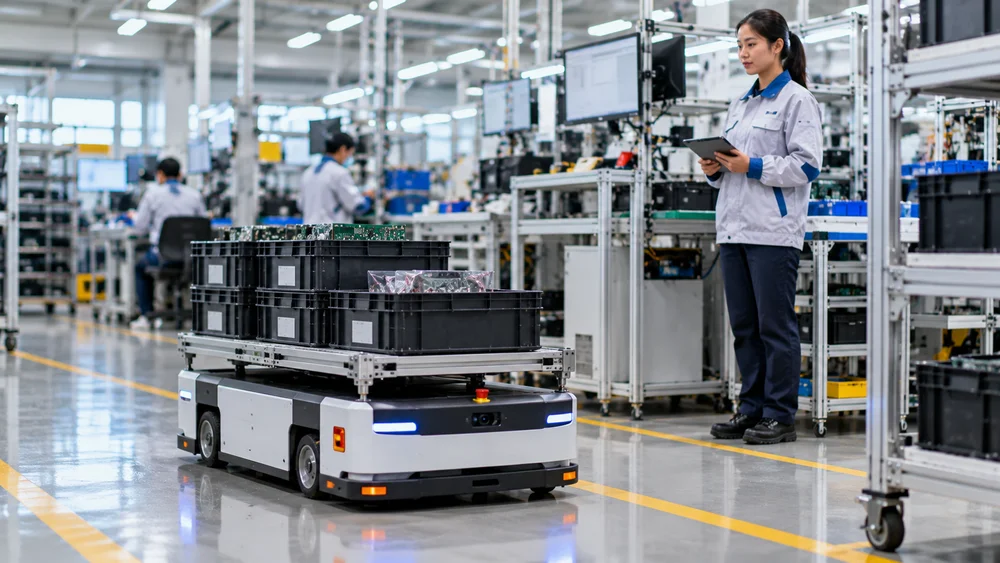
Jalur perakitan elektronik otomatis

3. AMR Pengangkat Rak untuk Memindahkan Rak atau Carrier

AMR pengangkat rak bekerja dengan masuk ke bawah rak atau carrier kompatibel untuk mengangkat dan memindahkannya sebagai satu kesatuan ke lokasi tujuan, sehingga cocok untuk material yang disimpan langsung di atas rak.

Sebagai contoh, sebuah rak berisi beberapa kotak komponen dipindahkan dari gudang ke area produksi. Robot membawa rak tersebut tanpa harus mengambil setiap kotak secara terpisah.

Perlu dibedakan bahwa memindahkan rak tidak sama dengan mengambil barang dari dalam rak. Proses pengambilan barang tetap membutuhkan operator atau sistem tambahan jika ingin dilakukan otomatis.

Pemeriksaan awal mencakup:

  • Ruang masuk robot di bawah rak atau carrier.
  • Posisi dan bentuk titik angkat.
  • Berat gabungan rak, wadah, dan seluruh material.
  • Kestabilan muatan ketika rak diangkat serta dipindahkan.
  • Posisi penempatan rak di lokasi tujuan.

Rak yang sudah digunakan perusahaan belum tentu langsung kompatibel dengan mekanisme pengangkatan AMR.

Jika bagian bawah rak terlalu rendah atau titik angkatnya tidak sesuai, mungkin diperlukan perubahan desain carrier.

4. AMR Penarik Troli untuk Mengangkut Material pada Troli Beroda

AMR penarik troli bekerja dengan menghubungkan diri ke troli beroda untuk memindahkan material ke departemen lain, menjadikannya solusi ideal bagi perusahaan yang sudah memiliki sistem pengiriman dengan troli.

Misalnya, troli berisi komponen disiapkan di gudang. Setelah terhubung dengan AMR, troli ditarik menuju lini perakitan dan dilepaskan di lokasi tujuan.

Penyambungan maupun pelepasan troli dapat dilakukan manual atau otomatis, bergantung pada sistem yang digunakan.

Ada beberapa hal yang perlu diperiksa sebelum menentukan konfigurasi penarik:

  • Berat total troli beserta material.
  • Kondisi, ukuran, dan kemampuan roda troli.
  • Jenis serta posisi mekanisme penghubung.
  • Kondisi lantai, termasuk kemiringan dan permukaan yang tidak rata.
  • Ruang manuver gabungan AMR dan troli, terutama saat berbelok.

Kapasitas tarik berbeda dari kapasitas membawa muatan di atas robot. Troli memiliki roda yang menopang sebagian besar beratnya, tetapi robot tetap harus mampu menarik, mengendalikan, dan menghentikan rangkaian tersebut.

Karena itu, kapasitas penarik perlu diperiksa menggunakan spesifikasi dan kondisi aplikasi, bukan disamakan dengan angka payload platform.

Bandingkan Pilihan Berdasarkan Proses Pengangkutan Material

Pemilihan konfigurasi AMR akan lebih mudah jika perusahaan membandingkan cara material dimuat, dipindahkan, dan diserahkan.

Misalnya, sebuah pabrik ingin mengirim komponen dari gudang menuju lini produksi. Material yang sama dapat dikirim menggunakan kotak di atas platform, conveyor, rak angkat, atau troli.

Perbedaannya terletak pada wadah yang digunakan dan proses bongkar muat yang diperlukan.

KonfigurasiBagian yang dipindahkanCara bongkar muatFasilitas yang perlu sesuai
PlatformKotak atau wadah di atas robotManual atau perangkat tambahanArea pemuatan, permukaan platform
ConveyorKotak melalui conveyorTransfer conveyor yang terintegrasiConveyor penerima, tinggi dan kontrol transfer
Pengangkat rakRak beserta isinyaRobot mengangkat dan meletakkan carrierRak kompatibel dan titik penempatan
Penarik troliTroli beroda beserta muatannyaPenyambungan dan pelepasan troliMekanisme penghubung, lantai, ruang manuver

Tabel tersebut menunjukkan bahwa perjalanan otomatis tidak selalu berarti seluruh proses pengangkutan sudah otomatis.

AMR platform masih memerlukan operator untuk mengangkat kotak, sedangkan AMR conveyor dapat menyerahkan barang secara otomatis jika stasiun penerima dan sistem kontrolnya mendukung. Sementara itu, pengangkat rak memindahkan carrier sebagai satu kesatuan, dan penarik troli membutuhkan mekanisme penyambungan khusus yang sesuai dengan troli.
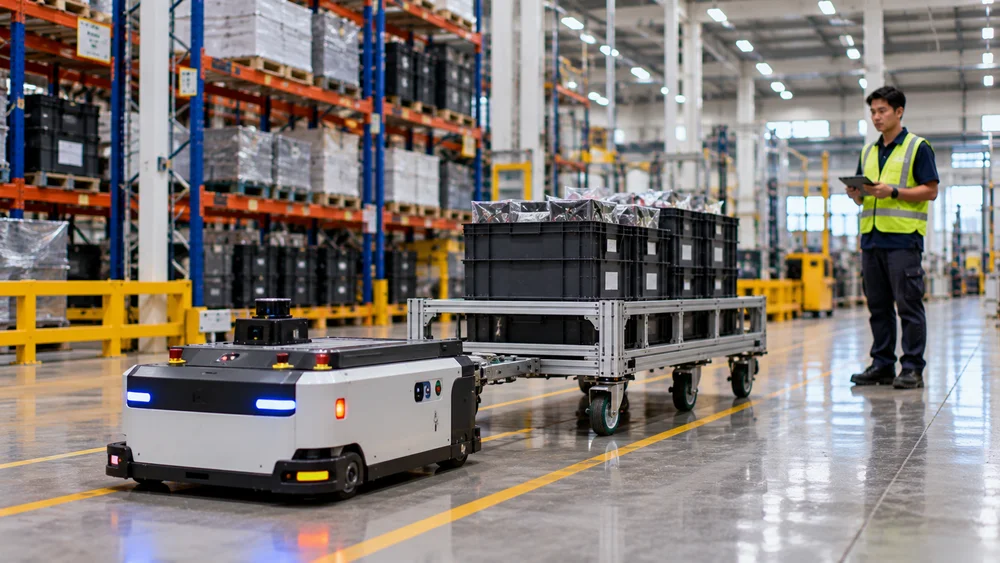
Robot otonom mengantarkan peti di gudang

Siapkan Data Sebelum Menentukan Konfigurasi AMR

Sebelum memilih AMR untuk pabrik, kumpulkan informasi mengenai material dan cara pengirimannya saat ini.

Data berikut dapat digunakan untuk menyiapkan diskusi dengan penyedia atau integrator:

  • Foto dan ukuran wadah material.
  • Berat maksimum material beserta wadahnya.
  • Jenis rak atau troli yang sudah digunakan.
  • Cara pemuatan dan pengosongan saat ini.
  • Lokasi asal dan tujuan pengiriman.
  • Frekuensi pengiriman material.
  • Kebutuhan operator pada setiap tahap.
  • Target waktu bongkar muat.

Untuk konteks penerapannya, Anda juga dapat membaca artikel tentang penerapan AMR dalam operasional pabrik.

Agar informasi tersebut lebih mudah dikumpulkan, gunakan checklist pemilihan konfigurasi AMR berikut sebelum meminta penawaran.

FAQ tentang Jenis AMR untuk Pengangkutan Material

Berikut beberapa pertanyaan yang sering muncul saat perusahaan membandingkan konfigurasi pengangkutan AMR.

1. Apakah satu AMR dapat berganti konfigurasi pengangkutan?

Bisa, jika platform robot mendukung penggunaan modul yang berbeda. Namun, penggantian modul perlu mempertimbangkan pemasangan mekanis, sistem kontrol, kapasitas, dan prosedur konfigurasi. Tidak semua model AMR memiliki kemampuan tersebut.

2. Apakah seluruh proses otomatis setelah menggunakan AMR?

Belum tentu. AMR dapat melakukan perjalanan otomatis, sementara pemuatan, penyambungan troli, atau pengosongan material masih membutuhkan operator. Tingkat otomasi bergantung pada konfigurasi dan integrasi fasilitas yang digunakan.

3. Apakah beberapa konfigurasi AMR dapat digunakan dalam satu pabrik?

Bisa. Misalnya, AMR conveyor digunakan untuk mengirim kotak ke lini produksi, sedangkan AMR penarik troli digunakan untuk distribusi material antargudang. Namun, kompatibilitas sistem pengelolaan dan kebutuhan operasional tetap harus diperiksa.

4. Apakah kapasitas besar membuat AMR cocok untuk semua muatan?

Tidak. Selain berat maksimum, perusahaan perlu memeriksa dimensi, kestabilan, jenis wadah, dan metode bongkar muat. AMR berkapasitas besar belum tentu sesuai dengan rak, conveyor, atau troli yang sudah digunakan.

Kesimpulan

Pemilihan jenis AMR untuk pengangkutan material sebaiknya dimulai dari wadah dan cara penyerahan muatan. Platform cocok dievaluasi untuk membawa wadah di atas robot, conveyor untuk transfer ke stasiun, pengangkat rak untuk memindahkan carrier, dan penarik troli untuk material beroda.

Setelah menentukan konfigurasi yang paling mendekati kebutuhan, periksa kesesuaian fasilitas serta pekerjaan tambahan yang diperlukan. Gunakan hasilnya sebagai dasar konsultasi sebelum menetapkan perangkat dan meminta penawaran.

Konsultasikan Konfigurasi AMR untuk Pengangkutan Material di Pabrik Anda

Delta Mitra Solusindo bergerak di bidang distribusi dan integrasi sistem otomasi robot industri. Jika perusahaan Anda sedang mempertimbangkan penggunaan AMR, siapkan foto muatan, jenis wadah, serta alur pengiriman material yang digunakan saat ini. Kirimkan informasi tersebut kepada tim Delta Mitra Solusindo untuk membahas kebutuhan otomasi pengangkutan dan kelayakan integrasinya.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Referensi:

  • Fragapane, G., de Koster, R., Sgarbossa, F., & Strandhagen, J. O. (2021). Planning and control of autonomous mobile robots for intralogistics: Literature review and research agenda. European Journal of Operational Research, 294(2), 405–426. https://doi.org/10.1016/j.ejor.2021.01.019
  • Lackner, T., Hermann, J., Kuhn, C., & Palm, D. (2024). Review of autonomous mobile robots in intralogistics: State-of-the-art, limitations and research gaps. Procedia CIRP, 130, 930–935. https://doi.org/10.1016/j.procir.2024.10.187
Insinyur mengukur lengan robot

Cara Menghitung Total Payload untuk Memilih Kapasitas Robot Industri yang Tepat

Untuk menentukan kapasitas beban robot industri, lakukan lima pemeriksaan berikut:

  1. Hitung total bobot produk beserta seluruh komponen penunjang yang ikut diangkut.
  2. Evaluasi variasi dan kondisi beban di setiap tahap siklus kerja robot.
  3. Tentukan lokasi titik pusat gravitasi dari gabungan beban dan alat kerja.
  4. Nilai distribusi massa serta dampaknya terhadap gaya inersia saat robot bergerak.
  5. Bandingkan seluruh hasil perhitungan dengan batas kapasitas maksimal pada spesifikasi robot.

Robot yang mengangkat produk seberat 5 kg belum tentu cukup menggunakan kapasitas payload 5 kg. Sebab, robot juga membawa gripper dan perlengkapan lain yang terpasang pada ujung lengannya. Posisi produk saat diangkat pun dapat memengaruhi kemampuan robot menjalankan gerakan.

Artikel ini menjelaskan cara menghitung total payload melalui contoh perhitungan, kemudian memeriksa faktor lain sebelum menentukan kapasitas robot.

Catatan: Contoh perhitungan dalam artikel ini digunakan untuk memperkirakan kebutuhan awal, bukan menetapkan kapasitas akhir robot. Pemilihan dan pengujian aplikasi harus mengikuti spesifikasi produsen serta evaluasi integrator yang berkompeten.

1. Hitung Berat Produk dan Seluruh Alat yang Ikut Dibawa

Perhitungan payload robot industri dimulai dengan menjumlahkan massa produk dan seluruh perlengkapan yang dibawa pada ujung lengan robot.

Komponen tersebut dapat mencakup gripper, adaptor, tool changer, sensor, dan perangkat tambahan lainnya. Gunakan hasil penimbangan atau spesifikasi teknis untuk mendapatkan data massa masing-masing komponen.

Rumus dasarnya adalah:

Massa total yang dibawa = massa produk + massa gripper + massa perlengkapan terkait

Sebagai contoh, sebuah robot digunakan untuk memindahkan produk menggunakan gripper dan adaptor.

KomponenJumlahMassa per unitMassa total
Produk14,0 kg4,0 kg
Gripper11,5 kg1,5 kg
Adaptor10,5 kg0,5 kg
Sensor pada gripper20,1 kg0,2 kg
Total6,2 kg

Dalam contoh tersebut, robot membawa massa total 6,2 kg ketika mengangkat produk.

Perlengkapan yang dipasang pada bagian lain robot perlu diperiksa secara terpisah sesuai ketentuan pemasangannya. Jangan otomatis memasukkan seluruh massa komponen tersebut ke dalam payload ujung lengan.

2. Bandingkan Kondisi Beban Selama Siklus Kerja

Kapasitas robot perlu diperiksa pada setiap kondisi pengangkatan, bukan hanya ketika membawa produk paling berat.

Misalnya, robot yang sama digunakan untuk memindahkan dua varian produk. Berat dan posisi pegangan keduanya berbeda.

Tahap kerjaKondisi produkMassa yang dibawaOrientasi
Sebelum mengambilGripper kosong2,2 kgMenghadap ke bawah
Memindahkan produk AProduk 4 kg6,2 kgMendatar
Memindahkan produk BProduk 3 kg5,2 kgMenggunakan pegangan memanjang
Setelah melepasGripper kosong2,2 kgKembali ke posisi awal

Dari sisi massa, kondisi produk A memiliki beban terbesar. Namun, produk B tetap perlu diperiksa karena posisi pegangan dan distribusi massanya berbeda.

Jika robot mengambil beberapa produk sekaligus, jumlahkan seluruh produk yang diangkat pada kondisi tersebut. Catat pula posisi pengambilan, pemindahan, dan pelepasan produk. Informasi ini diperlukan untuk mengevaluasi beban sepanjang gerakan robot.

Pada aplikasi robot pick and place untuk produksi massal, proses pengambilan dan pemindahan produk dilakukan secara berulang. Karena itu, variasi produk dan urutan gerakan perlu dicatat agar kebutuhan kapasitas robot dapat dievaluasi sesuai kondisi kerja. 

Jalur perakitan pabrik robotik

3. Periksa Posisi Pusat Beban Gabungan

Pusat beban atau pusat massa adalah posisi rata-rata distribusi massa dari seluruh komponen yang dibawa robot.

Letaknya dipengaruhi oleh bentuk produk, berat gripper, serta posisi produk terhadap titik pemasangan alat.

Semakin jauh pusat massa dari titik acuan, semakin besar momen akibat gaya berat untuk massa dan orientasi yang sama.

Sebagai ilustrasi sederhana, bandingkan dua konfigurasi berikut.

KonfigurasiMassa totalJarak pusat massa dari titik acuanMomen statis ilustratif
A6,2 kg0,10 m6,08 Nm
B5,2 kg0,25 m12,75 Nm

Perhitungan menggunakan rumus M = m × g × r, dengan asumsi jarak tegak lurus terhadap arah gaya gravitasi dan percepatan gravitasi 9,81 m/s².

Meskipun konfigurasi B lebih ringan, momen statisnya lebih besar karena pusat massanya lebih jauh. Angka tersebut hanya menggambarkan pengaruh posisi beban, bukan batas torsi yang diizinkan pada robot tertentu.

Karena itu, posisi pusat beban gabungan harus diperiksa menggunakan batas dan diagram beban dari produsen robot.

4. Nilai Penyebaran Massa dan Pengaruhnya Saat Robot Bergerak

Selain massa dan pusat beban, periksa inersia beban robot ketika aplikasi membutuhkan gerakan berputar atau perubahan arah. Inersia rotasi menggambarkan seberapa besar beban menahan perubahan gerakan putar. Nilainya dipengaruhi oleh massa dan penyebaran massa terhadap sumbu rotasi.

Pada aplikasi yang membutuhkan percepatan, perlambatan, atau putaran cepat, parameter tersebut perlu dievaluasi bersama profil gerakan robot.

Pengukuran atau perhitungan inersia dapat menggunakan data CAD, spesifikasi alat, atau metode evaluasi yang didukung produsen. Jika datanya belum tersedia, mintalah bantuan integrator untuk memeriksanya.

5. Cocokkan Seluruh Kondisi dengan Batas Robot Kandidat

Setelah massa total, pusat beban, dan inersia diketahui, bandingkan seluruh kondisi aplikasi dengan spesifikasi robot yang akan dipilih. Jangan langsung menetapkan kapasitas hanya karena angka payload nominal lebih besar daripada massa total.

Gunakan tabel berikut untuk mencatat hasil evaluasi kandidat.

Kondisi bebanParameterPemeriksaan kandidatStatus
Membawa produk AMassa 6,2 kgBatas payload nominalData belum lengkap
Membawa produk APusat massaDiagram batas bebanData belum lengkap
Membawa produk BPusat massa lebih jauhBatas momen yang berlakuData belum lengkap
Gerakan putarInersia dan kecepatanBatas inersia serta profil gerakanData belum lengkap
Seluruh siklusJangkauan dan orientasiKesesuaian gerakan robotData belum lengkap

Status dapat diperbarui menjadi “sesuai, perlu penyesuaian, atau data belum lengkap” setelah spesifikasi kandidat diperiksa.

Robot dengan payload nominal lebih besar belum tentu menjadi pilihan paling sesuai. Jangkauan, konfigurasi pemasangan, dan kebutuhan gerakan tetap perlu dievaluasi.

Insinyur memeriksa perakitan lengan robot

Siapkan Data untuk Konsultasi Pemilihan Robot

Sebelum meminta penawaran, siapkan data produk dan alat yang akan digunakan robot. Informasi tersebut membantu integrator memeriksa kebutuhan kapasitas dan cakupan pekerjaan.

Data yang sebaiknya disiapkan meliputi:

  • Foto dan dimensi produk yang akan dipindahkan.
  • Berat setiap varian produk.
  • Jumlah produk yang diangkat sekaligus.
  • Berat gripper, adaptor, dan perlengkapan terkait.
  • Gambar perakitan atau model CAD jika tersedia.
  • Posisi pegangan dan orientasi produk.
  • Urutan pengambilan, pemindahan, serta pelepasan.
  • Target waktu siklus mesin.

Jika beberapa informasi belum tersedia, tandai bagian tersebut untuk diperiksa lebih lanjut.

Anda juga dapat meninjau  pilihan robot industri Delta sebagai bahan awal diskusi mengenai kebutuhan aplikasi.

Agar data tersebut lebih mudah dikumpulkan, gunakan checklist persiapan pemilihan payload robot industri. Dokumen ini dapat diisi sebelum berkonsultasi dengan penyedia atau integrator.

FAQ tentang Kapasitas Beban Robot Industri

Berikut beberapa pertanyaan yang sering muncul ketika perusahaan mulai menentukan kebutuhan robot untuk proses pengangkatan dan pemindahan produk.

1. Apakah kapasitas gripper sama dengan kapasitas robot?

Tidak. Kapasitas gripper menunjukkan kemampuan alat mencengkeram atau menahan produk, sedangkan kapasitas robot berkaitan dengan beban gabungan yang dibawa. Keduanya perlu diperiksa secara terpisah.

2. Apakah cukup menambahkan cadangan kapasitas tertentu?

Tidak cukup. Cadangan kapasitas dapat menjadi pertimbangan desain, tetapi tidak menggantikan pemeriksaan pusat massa, inersia, dan kebutuhan gerakan. Persentase cadangan yang sama belum tentu sesuai untuk semua aplikasi.

3. Apakah robot berkapasitas lebih besar selalu lebih sesuai?

Belum tentu. Robot juga perlu memenuhi kebutuhan jangkauan, kecepatan, ruang pemasangan, dan integrasi dengan mesin. Pilih berdasarkan keseluruhan kebutuhan aplikasi.

4. Apakah mengganti gripper perlu evaluasi ulang beban?

Ya, terutama jika massa, dimensi, atau posisi pusat massa gripper berubah. Perubahan tersebut dapat memengaruhi beban gabungan dan karakteristik gerakan robot.

Kesimpulan

Menghitung kapasitas beban robot industri dimulai dari massa produk dan seluruh alat yang ikut dibawa. Setelah itu, periksa kondisi pengangkatan, posisi pusat massa, inersia, serta gerakan yang dibutuhkan.

Jika data produk atau alat belum lengkap, selesaikan pemeriksaannya sebelum menetapkan kapasitas robot. Gunakan hasil evaluasi tersebut sebagai dasar pemilihan perangkat dan permintaan penawaran.

Konsultasikan Kebutuhan Robot Industri untuk Proses Produksi Anda

Delta Mitra Solusindo menyediakan produk Robotics Delta dan layanan integrasi sistem otomasi industri. Untuk membahas kebutuhan robot, siapkan data berat produk, gripper, posisi pengangkatan, serta urutan kerja mesin. Kirimkan informasi tersebut kepada tim Delta Mitra Solusindo sebagai dasar evaluasi kapasitas dan pemilihan solusi robot industri.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Menghitung kapasitas power supply 24V

Cara Menghitung Kapasitas Power Supply 24V yang Tepat untuk Panel PLC!

Untuk menghitung kapasitas power supply 24V pada panel PLC, lakukan delapan langkah berikut:

  1. Identifikasi perangkat yang menggunakan suplai 24V.
  2. Catat kebutuhan arus tanpa menghitung beban ganda.
  3. Hitung beban yang aktif bersamaan.
  4. Periksa kebutuhan arus sesaat.
  5. Sesuaikan kapasitas dengan suhu dan pemasangan.
  6. Tambahkan kebutuhan ekspansi serta cadangan desain.
  7. Cocokkan hasil dengan spesifikasi power supply.
  8. Verifikasi tegangan saat mesin bekerja.

Jika konsumsi perangkat dinyatakan dalam watt, gunakan rumus I = P ÷ V untuk menghitung arus dalam ampere.

Power supply 24V pada panel PLC dapat menyuplai beberapa perangkat sekaligus, seperti PLC, HMI, sensor, dan relay. Ketika jumlah perangkat bertambah, kebutuhan arus juga dapat berubah. Namun, menjumlahkan seluruh nilai pada label perangkat belum tentu menggambarkan kondisi kerja mesin.

Artikel ini menjelaskan cara menghitung kebutuhan arus melalui satu contoh panel, mulai dari daftar perangkat hingga pemeriksaan kapasitas power supply yang akan digunakan.

Catatan: Perhitungan berikut merupakan panduan awal, bukan pengganti pemeriksaan instalasi. Pemilihan, pemasangan, dan pengujian power supply harus mengikuti spesifikasi produsen serta dilakukan oleh personel kelistrikan yang berkompeten.

1. Pisahkan Perangkat yang Menggunakan Suplai 24 V

Mulailah dengan mendata perangkat yang benar-benar menerima daya dari power supply 24V yang sedang dihitung.

Pada panel PLC, satu power supply dapat digunakan untuk beberapa perangkat kontrol. Namun, motor atau heater yang menggunakan sumber listrik berbeda tidak perlu dimasukkan.

Sebagai contoh, berikut daftar perangkat pada sebuah panel hipotetis.

PerangkatJumlahSumber suplaiMasuk perhitungan?
PLC124V DCYa
HMI124V DCYa
Sensor624V DCYa
Relay 24V424V DCYa
Motor utama1Sumber terpisahTidak

Pastikan juga apakah ada modul atau perangkat lain yang memperoleh daya melalui PLC. Perangkat tersebut perlu dicatat sesuai jalur suplai sebenarnya.

2. Catat Kebutuhan Arus Tanpa Menghitung Beban Dua Kali

Gunakan data konsumsi dari spesifikasi masing-masing perangkat untuk menghitung arus power supply 24V.

Jika arus sudah tercantum dalam ampere, gunakan nilai tersebut sesuai kondisi kerja yang dinyatakan produsen. Jika data tersedia dalam watt pada sisi beban 24V DC, gunakan rumus:

I=P24

Sebagai contoh, perangkat dengan konsumsi 12 watt pada 24V membutuhkan arus 0,5 ampere.

Untuk beberapa perangkat sejenis, gunakan:

Arus kelompok = jumlah perangkat × arus per perangkat

Berikut contoh data arus hipotetis yang akan digunakan dalam simulasi.

PerangkatJumlahArus per unitTotal
PLC10,60 A0,60 A
HMI10,50 A0,50 A
Sensor60,10 A0,60 A
Relay40,15 A0,60 A
Total2,30 A

Periksa apakah konsumsi PLC sudah mencakup modul tambahan atau beban yang disuplai melalui PLC. Jika sudah termasuk, jangan menghitung beban yang sama untuk kedua kalinya.

3. Hitung Beban yang Aktif Bersamaan pada Setiap Kondisi Mesin

Tidak semua perangkat selalu menggunakan arus yang sama sepanjang mesin bekerja. Karena itu, kapasitas power supply panel PLC perlu diperiksa pada beberapa kondisi operasi.

Dengan melanjutkan contoh sebelumnya, misalkan PLC dan HMI tetap aktif, sedangkan sensor serta relay memiliki pola kerja berbeda.

Kelompok bebanStandbyOperasi normalKondisi maksimum
PLC dan HMI1,10 A1,10 A1,10 A
Sensor0,60 A0,60 A0,60 A
Relay0 A0,30 A0,60 A
Total1,70 A2,00 A2,30 A

Pada simulasi ini, kebutuhan arus kontinu terbesar adalah 2,30 A, setara dengan 55,2 watt pada 24V.

Pengurangan beban hanya boleh dilakukan jika urutan kerja mesin memastikan perangkat tersebut tidak aktif bersamaan. Jika belum ada bukti, gunakan kondisi yang lebih konservatif.

Teknisi memeriksa kabinet kontrol industri

4. Periksa Kebutuhan Arus Sesaat Secara Terpisah

Selain beban kontinu, beberapa perangkat dapat membutuhkan arus lebih besar ketika pertama kali dinyalakan atau mengalami perubahan kondisi kerja.

Kebutuhan tersebut perlu diperiksa berdasarkan besar arus, durasi, dan kemungkinan kejadian bersamaan.

Sebagai ilustrasi, anggap panel memiliki kondisi berikut.

KejadianArus sesaat totalDurasiStatus data
Operasi maksimum2,30 AKontinuHasil simulasi
Penyalaan HMI dan perangkat terkait3,50 A100 msAsumsi ilustrasi

Artinya, kebutuhan kontinu panel tetap 2,30 A. Sementara itu, kemampuan menghadapi arus 3,50 A selama 100 ms harus diperiksa secara terpisah.

Angka arus sesaat dan durasi sebenarnya perlu diperoleh dari spesifikasi perangkat atau pengujian yang sesuai. Jangan menganggap semua power supply mampu menangani lonjakan tersebut.

5. Sesuaikan Kapasitas dengan Suhu dan Pemasangan dalam Panel

Kapasitas nominal power supply belum tentu seluruhnya dapat digunakan pada setiap kondisi pemasangan. Produsen dapat menetapkan pembatasan kapasitas atau derating ketika suhu lingkungan meningkat maupun saat kondisi pemasangan tertentu tidak terpenuhi.

Periksa suhu di sekitar power supply, orientasi pemasangan, jarak bebas, dan ventilasi panel. Jika produsen memberikan faktor kapasitas yang diizinkan, gunakan rumus:

Kapasitas kontinu efektif = kapasitas nominal × faktor kapasitas yang diizinkan

Sebagai ilustrasi perhitungan, power supply 5 A dengan faktor kapasitas 0,8 memiliki kapasitas efektif:

5 A × 0,8 = 4 A

Faktor 0,8 tersebut hanya contoh matematika, bukan ketentuan untuk semua power supply Delta. Nilai sebenarnya harus mengikuti kurva derating model yang dipilih.

Penelitian Experimental Assessment of Derating Guidelines Applied to Power Electronics Converters dalam Journal of Applied Research and Technology membahas evaluasi derating pada perangkat elektronika daya. Penelitian tersebut tidak menetapkan satu persentase derating yang berlaku untuk seluruh power supply industri.

6. Masukkan Tambahan Perangkat dan Cadangan Desain

Setelah kebutuhan saat ini diketahui, periksa apakah panel akan menerima perangkat tambahan.

Sebagai gambaran, jika Anda berencana memasang dua sensor baru yang masing-masing membutuhkan daya 0,10 A, maka total beban listrik yang ditambahkan ke sistem adalah sebesar 0,20 A (0,10 A × 2). Artinya, catu daya yang ada harus memiliki sisa kapasitas minimal 0,20 A agar kedua sensor tersebut dapat bekerja dengan optimal. 

Untuk simulasi ini, cadangan desain sebesar 0,50 A digunakan sebagai asumsi perencanaan, bukan persentase wajib.

Komponen kebutuhanArus
Beban kontinu maksimum saat ini2,30 A
Tambahan dua sensor0,20 A
Cadangan desain ilustratif0,50 A
Total kebutuhan perencanaan3,00 A

Dengan demikian, kapasitas kontinu efektif kandidat perlu memenuhi setidaknya 3,00 A berdasarkan asumsi tersebut.

Pisahkan penambahan perangkat yang sudah direncanakan dari cadangan desain agar tidak dihitung berulang.

7. Pilih Kapasitas Power Supply Berdasarkan Hasil Perhitungan

Pemilihan power supply industri perlu mempertimbangkan kapasitas efektif, kemampuan arus sesaat, tegangan input-output, dan kondisi pemasangan.

Berdasarkan simulasi, kebutuhan perencanaan mencapai 3,00 A secara kontinu. Kebutuhan sesaat yang diasumsikan adalah 3,50 A selama 100 ms.

Berikut contoh evaluasi dua kandidat hipotetis.

ParameterKandidat AKandidat B
Kapasitas nominal3 A5 A
Kapasitas efektif ilustratif2,4 A4 A
Memenuhi kebutuhan kontinu 3 A?TidakYa
Kemampuan arus sesaatBelum diverifikasiBelum diverifikasi
Kesesuaian pemasanganPerlu diperiksaPerlu diperiksa

Pada contoh tersebut, kandidat B memenuhi kebutuhan kontinu. Namun, perangkat belum dapat dinyatakan sesuai sebelum kemampuan arus sesaat, kondisi pemasangan, dan spesifikasi lainnya diperiksa.

Untuk membandingkan produk yang tersedia, Anda dapat melihat pilihan power supply DIN rail Delta. Gunakan datasheet model yang dipertimbangkan untuk memastikan kapasitas dan ketentuan operasinya.

Pengujian tegangan oleh teknisi

8. Verifikasi Tegangan Saat Beban Bekerja

Setelah pemasangan, lakukan pengujian untuk memastikan tegangan tetap berada dalam rentang yang diizinkan ketika mesin bekerja.

Pengukuran dapat dilakukan pada keluaran power supply dan terminal perangkat yang relevan. Bandingkan hasilnya saat standby, operasi normal, dan kondisi beban maksimum.

Gunakan catatan berikut sebagai dasar pengujian.

Kondisi mesinTitik pengukuranData yang dicatat
StandbyOutput power supplyTegangan aktual
Operasi normalTerminal PLCTegangan aktual
Beban maksimumTerminal perangkat terjauhTegangan aktual
Perubahan bebanTitik yang relevanPerubahan tegangan

Jika tegangan pada perangkat turun, periksa kemungkinan penyebabnya. Masalah dapat berasal dari keterbatasan sumber, ukuran kabel, sambungan, atau distribusi daya.

Selain kapasitas power supply, gangguan dari sumber listrik juga perlu diperhatikan. Pembahasan mengenai cara melindungi sistem otomasi dari gangguan listrik dapat menjadi referensi untuk memahami penggunaan proteksi dan pemantauan daya pada panel kontrol. 

Ringkas Hasil Perhitungan Sebelum Meminta Penawaran

Berdasarkan simulasi, kebutuhan panel mencapai 3,00 A secara kontinu setelah memperhitungkan tambahan perangkat dan cadangan desain. Namun, pemilihan power supply belum selesai karena kemampuan arus sesaat dan kondisi pemasangan masih perlu diperiksa.

Berikut ringkasan yang dapat digunakan saat meminta penawaran.

ParameterHasil simulasiPerlu diverifikasi
Beban kontinu maksimum2,30 AData konsumsi aktual
Tambahan perangkat0,20 ASpesifikasi sensor
Cadangan desain0,50 ADasar cadangan
Total kebutuhan kontinu3,00 AKondisi operasi
Kebutuhan sesaat3,50 A selama 100 msData arus awal
Kapasitas efektif kandidat B4,00 AKurva derating produk
Kondisi pemasanganBelum ditentukanSuhu, ventilasi, dimensi

Agar data pemeriksaan tidak terlewat, gunakan checklist untuk mencatat kebutuhan beban, kondisi panel, dan hasil pengujian sebelum menentukan power supply.

FAQ tentang Kapasitas Power Supply 24V untuk Panel PLC

Berikut beberapa pertanyaan terkait pemilihan dan penggunaan power supply pada panel kontrol industri.

1. Apakah power supply berkapasitas besar membuat PLC menerima arus berlebihan?

Tidak. Kapasitas arus power supply menunjukkan kemampuan sumber menyediakan arus, sedangkan perangkat menarik arus sesuai kebutuhannya pada tegangan yang sesuai. Meski begitu, proteksi rangkaian tetap harus diperhatikan.

2. Apakah dua power supply dapat diparalelkan untuk menambah kapasitas?

Bisa jika model mendukung operasi paralel dan persyaratan produsen dipenuhi. Jangan langsung menghubungkan dua output power supply tanpa memeriksa dukungan serta metode pembagian bebannya.

3. Apakah power supply biasa dapat menjaga PLC tetap hidup saat listrik padam?

Tidak. Power supply standar umumnya berhenti menyuplai daya ketika sumber input terputus. Jika PLC harus tetap beroperasi saat listrik padam, diperlukan sistem cadangan seperti UPS DC atau modul buffer yang sesuai.

4. Apakah kapasitas power supply menentukan ukuran proteksi setiap cabang?

Tidak secara langsung. Pemilihan proteksi cabang juga mempertimbangkan karakteristik beban, kemampuan kabel, arus gangguan, dan sistem distribusi. Kapasitas power supply hanya salah satu bagian dari pemeriksaan tersebut.

Kesimpulan

Menghitung kapasitas power supply 24V perlu dimulai dari kebutuhan arus perangkat yang benar-benar terhubung. Setelah itu, periksa beban maksimum yang bekerja bersamaan, arus sesaat, kondisi pemasangan, dan rencana penambahan perangkat.

Gunakan hasil tersebut untuk memilih kandidat power supply, kemudian verifikasi tegangan dan fungsi sistem saat mesin bekerja. Jangan menetapkan kapasitas akhir hanya berdasarkan hasil penjumlahan arus.

Tentukan Power Supply yang Sesuai untuk Panel PLC Anda

Delta Mitra Solusindo menyediakan industrial power supply Delta untuk kebutuhan sistem otomasi industri. Jika Anda sedang menentukan kapasitas power supply panel PLC, siapkan daftar perangkat, kebutuhan arus, kondisi pemasangan, serta rencana penambahan beban. Kirimkan informasi tersebut kepada tim Delta Mitra Solusindo untuk membahas pilihan perangkat dan meminta penawaran sesuai kebutuhan panel.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Referensi

Pekerja pabrik memeriksa panel kontrol

8 Hal yang Wajib Diperiksa Sebelum Ganti HMI Mesin Lama!

Sebelum mengganti HMI mesin lama, periksa delapan hal berikut:

  1. Pastikan HMI pengganti mendukung komunikasi dengan PLC mesin.
  2. Cocokkan port, protokol, dan pengaturan komunikasi.
  3. Periksa apakah file proyek dan backup HMI lama masih tersedia dan dapat dibuka.
  4. Tentukan apakah program lama bisa dipindahkan atau harus disusun ulang.
  5. Ukur ruang pemasangan dan periksa kondisi lingkungan kerja.
  6. Cocokkan tegangan suplai dan susunan konektor.
  7. Pastikan halaman, tombol, dan fungsi operator tetap lengkap.
  8. Uji fungsi HMI sesuai prosedur sebelum mesin digunakan kembali.

Mengganti HMI yang sudah rusak atau tidak lagi didukung produsen tidak selalu cukup dengan memasang perangkat baru. Mesin mungkin masih menggunakan PLC dan program lama yang harus dipertahankan. Perbedaan koneksi atau konfigurasi dapat membuat sebagian fungsi tidak berjalan seperti sebelumnya.

Delapan pemeriksaan berikut disusun berurutan, mulai dari komunikasi dengan PLC sampai pengujian akhir.

Catatan: Penggantian HMI dapat melibatkan pekerjaan kelistrikan dan pengujian kendali mesin. Pemeriksaan kabel, perubahan instalasi, dan pengujian perintah kontrol harus mengikuti manual perangkat serta prosedur keselamatan mesin. Pekerjaan tersebut perlu ditangani personel teknis yang berkompeten.

1. Pastikan HMI Pengganti Mendukung PLC Mesin

Sebelum memilih HMI pengganti mesin lama, identifikasi merek, seri, dan model PLC yang digunakan. Lalu, periksa apakah HMI baru mendukung komunikasi dengan PLC tersebut.

Dukungan komunikasi juga perlu diperiksa sampai ke fungsi baca dan tulis data. HMI yang dapat terhubung ke PLC belum tentu mendukung seluruh jenis data atau perintah yang digunakan aplikasi mesin.

Sebelum menentukan perangkat pengganti, pahami terlebih dahulu peran HMI dan PLC dalam sistem kontrol. Artikel tentang perbedaan PLC, SCADA, DCS, dan HMI dapat menjadi referensi untuk mengenali fungsi serta hubungan antarkomponen otomasi industri. 

Catat informasi berikut sebelum menghubungi pemasok:

  • Merek, seri, dan model PLC.
  • Driver komunikasi yang dibutuhkan.
  • Jenis data dan alamat PLC yang digunakan.
  • Fungsi yang masih memerlukan verifikasi kompatibilitas.

2. Cocokkan Port, Protokol, dan Pengaturan Komunikasi

Periksa jalur komunikasi antara HMI lama dan PLC. Catat jenis port, kabel, protokol, serta pengaturan yang digunakan sebelum perangkat dilepas.

Misalnya, dua HMI sama-sama memiliki port Ethernet. Keduanya tetap bisa menggunakan protokol atau konfigurasi komunikasi yang berbeda.

Pada komunikasi serial, parameter seperti baud rate, parity, stop bit, dan alamat perangkat juga perlu diperiksa. Sementara itu, komunikasi Ethernet dapat membutuhkan pengaturan alamat IP serta parameter protokol lainnya.

Contoh konfigurasi komunikasi Modbus TCP/IP antara PLC, ESP32, dan HMI dibahas dalam penelitian di Jurnal Elektronika dan Otomasi Industri. Namun, kompatibilitas perangkat pengganti tetap harus diperiksa melalui dokumentasi masing-masing produk.

3. Periksa File Proyek, Backup, dan Akses Program

Cari file proyek HMI lama dan backup yang tersedia sebelum perangkat dilepas.

File proyek yang dapat diedit berbeda dari backup yang hanya digunakan untuk pemulihan perangkat. Kemampuan membuka, mengubah, atau memindahkan file juga bergantung pada software dan model HMI.

Gunakan tabel berikut untuk memeriksa kondisi file yang tersedia.

Kondisi filePemeriksaan yang diperlukan
File proyek asli tersediaPeriksa versi software, akses pengeditan, dan dukungan perangkat pengganti
Hanya tersedia backupPeriksa apakah backup dapat dipulihkan atau dikonversi pada HMI baru
File tidak dapat dibukaPeriksa versi software, format file, dan hak akses
File tidak tersediaTelusuri arsip pemilik mesin, integrator sebelumnya, atau dokumentasi proyek

Jika HMI lama sudah rusak, tanyakan file proyek kepada pemilik mesin atau integrator sebelumnya. Penyusunan ulang program perlu dipertimbangkan apabila proyek yang dapat digunakan tidak berhasil diperoleh.

4. Tentukan Apakah Program Dapat Dipindahkan atau Perlu Disusun Ulang

Setelah kondisi file lama diketahui, tentukan apakah programnya bisa dipindahkan ke HMI baru atau harus disusun ulang. Hasilnya bergantung pada kompatibilitas proyek, versi software, dan fungsi yang dipakai mesin.

Pekerjaan yang diperlukan dapat dikelompokkan menjadi tiga kondisi berikut.

Kondisi programPekerjaan yang diperlukan
Proyek kompatibel dengan HMI baruMemindahkan proyek dan memeriksa konfigurasi perangkat
Proyek dapat dikonversi dengan penyesuaianMengubah bagian yang tidak kompatibel, kemudian menguji fungsi
Proyek tidak dapat digunakanMenyusun ulang aplikasi berdasarkan dokumentasi dan fungsi mesin

Misalnya, ketika HMI pengganti menggunakan resolusi layar berbeda, beberapa halaman mungkin perlu disesuaikan. Perubahan software juga dapat memengaruhi objek tampilan atau konfigurasi komunikasi.

Siapkan daftar alamat PLC dan dokumentasi fungsi mesin sebagai acuan jika alamat data atau tampilan perlu diubah.

Ukur area pemasangan HMI

5. Ukur Ruang Pemasangan dan Periksa Lingkungan Kerja

Ukur area pemasangan HMI pada panel mesin sebelum menentukan perangkat pengganti.

Ukuran layar yang sama tidak selalu berarti dimensi pemasangannya identik. Periksa bagian fisik berikut:

  • Ukuran lubang panel (cutout).
  • Dimensi luar HMI.
  • Kedalaman perangkat.
  • Posisi pengikat.
  • Ruang untuk kabel dan konektor di belakang panel.

Kondisi lingkungan juga perlu diperiksa, terutama jika HMI dipasang pada area yang terkena debu, kelembapan, atau suhu tinggi.

Jika ukuran pemasangan berbeda, panel mungkin membutuhkan penyesuaian. Keputusan akhirnya mengikuti kondisi panel dan manual pemasangan HMI baru.

6. Cocokkan Tegangan Suplai dan Susunan Konektor

Periksa tegangan suplai yang tersedia pada panel, kemudian bandingkan dengan kebutuhan HMI pengganti.

Jangan menganggap kabel lama bisa langsung digunakan hanya karena konektornya terlihat serupa. Susunan terminal, polaritas, dan fungsi setiap pin perlu dicocokkan dengan dokumentasi perangkat.

Jika tegangan, polaritas, atau susunan pin tidak sesuai, suplai atau kabel perlu disesuaikan. Pekerjaan kelistrikan harus dilakukan setelah sumber energi diisolasi sesuai prosedur keselamatan dan oleh personel yang berkompeten.

7. Pastikan Tampilan dan Fungsi Operator Tetap Lengkap

Catat halaman dan tombol yang dipakai operator pada HMI lama sebelum program dipindahkan atau disusun ulang. Fungsi seperti pengaturan parameter, tampilan alarm, resep produksi, dan hak akses pengguna harus tetap tersedia di HMI baru.

Gunakan tabel berikut untuk mencatat fungsi yang perlu diperiksa.

Fungsi operatorHal yang perlu diperiksa
Halaman status mesinData dan indikator tampil sesuai kondisi mesin
Tombol kendaliPerintah bekerja sesuai fungsi dan hak akses
Pengaturan parameterNilai dapat dibaca, diubah, dan disimpan sesuai kebutuhan
AlarmPesan dan kondisi pemicu alarm sesuai
Resep produksiData resep dapat digunakan sesuai proses
Hak akses penggunaPembatasan fungsi sesuai tingkat akses

Setelah migrasi, periksa ukuran dan posisi tombol. Tombol yang sebelumnya mudah dijangkau bisa menjadi terlalu kecil atau berpindah tempat.

Teknisi industri memeriksa kabinet kontrol

8. Uji Fungsi Sebelum Mesin Digunakan Kembali

Setelah HMI dipasang, tidak cukup hanya memastikan layar menyala. Komunikasi dengan PLC dan fungsi yang digunakan operator juga perlu diuji.

Pemeriksaan dapat mencakup:

  • Pembacaan status dan nilai data dari PLC.
  • Pengiriman perintah yang diizinkan.
  • Perubahan dan penyimpanan parameter.
  • Tampilan serta respons alarm.
  • Fungsi resep produksi dan hak akses.
  • Kesesuaian tampilan dengan kondisi mesin.

Lakukan pengujian berdasarkan prosedur mesin dan prosedur keselamatan, lalu catat hasil aktualnya. Uji perintah kontrol hanya setelah kondisi mesin dinyatakan aman oleh personel berkompeten.

Jika ditemukan fungsi yang belum sesuai, selesaikan penyesuaiannya sebelum mesin dikembalikan ke operasi normal.

Gunakan Hasil Pemeriksaan untuk Menentukan Kebutuhan HMI Pengganti

Setelah seluruh bagian diperiksa, kelompokkan hasilnya menjadi tiga kondisi: dapat dipertahankan, membutuhkan penyesuaian, atau masih perlu diverifikasi.

Bagian yang diperiksaDapat dipertahankanPerlu penyesuaianBelum terverifikasi
Komunikasi PLC dan HMIDriver dan konfigurasi sesuaiPort atau pengaturan berbedaDukungan protokol belum diketahui
File dan programProyek dapat digunakanPerlu konversi atau penyusunan ulangFile belum ditemukan
PemasanganDimensi sesuai panelMembutuhkan perubahan panelUkuran belum diperiksa
KelistrikanSuplai dan konektor sesuaiKabel atau suplai perlu diubahSpesifikasi belum lengkap
Fungsi operatorSemua fungsi lolos pengujianAda fungsi yang perlu diperbaikiPengujian belum selesai

Hasil pemeriksaan tersebut dapat digunakan saat membahas pilihan perangkat dan cakupan pekerjaan dengan pemasok atau integrator.

Untuk melihat kategori perangkat yang tersedia, kunjungi produk HMI Delta.

Sebelum konsultasi, Anda juga dapat menggunakan checklist Penggantian HMI Mesin Lama untuk mencatat hasil pemeriksaan setiap bagian.

FAQ tentang Penggantian HMI Mesin Lama

Berikut panduan dan jawaban atas pertanyaan yang sering diajukan terkait proses penggantian HMI. 

1. Apakah HMI berbeda merek bisa digunakan dengan PLC lama?

Bisa jika HMI tersebut mendukung protokol, driver, dan fungsi komunikasi yang diperlukan PLC. Kecocokannya perlu diperiksa berdasarkan model perangkat serta kebutuhan aplikasi mesin.

2. Apakah membeli HMI baru sudah termasuk program mesin?

Biasanya belum. Program mesin perlu disiapkan atau dimuat sesuai perangkat dan cakupan pekerjaan integrasi. Tanyakan hal ini saat meminta penawaran.

3. Bagaimana jika HMI lama rusak dan file proyek tidak tersedia?

Periksa arsip proyek, dokumentasi mesin, atau hubungi integrator sebelumnya. Jika proyek yang dapat digunakan tidak ditemukan, aplikasi HMI mungkin perlu disusun ulang berdasarkan fungsi mesin yang terdokumentasi.

4. Apakah data historis pada HMI lama otomatis berpindah ke perangkat baru?

Tidak otomatis. Kemampuan memindahkan data bergantung pada lokasi penyimpanan, format, serta dukungan perangkat dan software. Pemindahan program HMI tidak selalu mencakup seluruh data historis.

Kesimpulan

Sebelum mengganti HMI mesin lama, dokumentasikan kondisi perangkat, komunikasi, program, dan fungsi yang masih digunakan. Catatan tersebut diperlukan untuk memeriksa kecocokan HMI baru dengan sistem mesin.

Setelah pemasangan, lakukan pengujian sesuai prosedur dan pastikan fungsi yang dibutuhkan operator telah bekerja sebelum mesin digunakan kembali.

Konsultasikan Kebutuhan HMI Pengganti Mesin Anda

Delta Mitra Solusindo menyediakan HMI Delta dan layanan integrasi sistem otomasi industri. Untuk membahas kebutuhan penggantian, siapkan model HMI lama, model PLC, kondisi file proyek, serta foto pemasangan. Informasi tersebut dapat dikirimkan kepada tim Delta Mitra Solusindo sebagai dasar konsultasi dan permintaan penawaran.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Referensi:

Integrasi robot dengan mesin lama

Tambah Robot ke Mesin Lama atau Bangun Sistem Baru? Pertimbangkan 6 Hal Ini Dulu!

Robot dapat ditambahkan ke mesin lama selama kondisi mesin dan sistem pendukungnya masih memungkinkan untuk diintegrasikan. Sebaliknya, sistem baru lebih layak dipertimbangkan jika:

  1. Kondisi mesin existing sudah tidak stabil.
  2. Sistem kontrol sulit dihubungkan dengan robot.
  3. Area kerja tidak menyediakan akses yang memadai.
  4. Target produksi membutuhkan perubahan proses besar.
  5. Variasi produk tidak dapat ditangani mesin lama.
  6. Biaya dan risiko modifikasi mendekati pembangunan sistem baru.

Mesin yang masih bisa beroperasi belum tentu siap ditambahkan robot. Proyek integrasi robot dengan mesin lama dapat membutuhkan perubahan pada kontrol, akses mekanis, fixture, sensor, sistem keselamatan, hingga aliran material. Jika perubahan yang dibutuhkan terlalu besar, mempertahankan mesin existing belum tentu menjadi pilihan yang paling sesuai.

Karena itu, keputusan sebaiknya tidak hanya didasarkan pada biaya awal. Enam pertimbangan berikut dapat membantu menentukan apakah mesin masih layak dimodifikasi atau kebutuhan produksi sudah mengarah pada pembangunan sistem baru.

Catatan: Integrasi robot dengan mesin produksi melibatkan gerakan mesin, sistem kontrol, interlock, dan perangkat keselamatan. Kelayakan akhir perlu ditentukan melalui pemeriksaan mesin dan layout aktual dengan mempertimbangkan manual perangkat serta persyaratan keselamatan yang berlaku.

1. Periksa Apakah Kondisi Mesin Lama Masih Stabil

Mesin lama masih layak dipertimbangkan untuk integrasi robot jika prosesnya stabil dan dapat diprediksi. Periksa cycle time, frekuensi alarm dan downtime, konsistensi posisi produk, kondisi mekanis, serta fungsi sensor dan aktuator.

Pertimbangkan juga ketersediaan spare part dan kemudahan maintenance. Jika mesin sering mengalami gangguan atau komponen penting sudah sulit diperoleh, kondisi tersebut dapat memengaruhi kelayakan integrasi robot.

Untuk mempermudah pemeriksaan awal, Anda dapat menggunakan Checklist Kondisi Mesin Sebelum Integrasi Robot.

2. Periksa Kesiapan Sistem Kontrol untuk Terhubung dengan Robot

Sistem kontrol mesin perlu mampu bertukar status dengan robot agar kedua perangkat dapat menjalankan urutan kerja yang sesuai.

Sebelum melakukan modifikasi, identifikasi controller atau PLC yang digunakan, sensor yang tersedia, digital I/O, sistem komunikasi, serta sinyal yang masih dapat ditambahkan. Tidak semua controller lama harus langsung diganti. Kebutuhannya bergantung pada kemampuan kontrol existing dan data yang perlu dipertukarkan.

Dalam aplikasi loading dan unloading, setidaknya sistem perlu mengetahui beberapa kondisi penting, seperti:

  • mesin siap menerima produk;
  • proses mesin telah selesai;
  • akses mesin berada pada kondisi yang dipersyaratkan;
  • produk sudah dapat dikeluarkan; dan
  • mesin mengalami alarm.

Delta Electronics menjelaskan pada solusi Multi-Channel Control for Machine Tending bahwa articulated robot dapat diintegrasikan dalam proses machine tending untuk menjalankan aktivitas loading dan unloading. Hal ini menunjukkan bahwa robot perlu bekerja sebagai bagian dari urutan proses mesin, bukan sebagai perangkat yang bergerak sendiri tanpa pertukaran status.

Jika perubahan kontrol menjadi salah satu bagian utama proyek, evaluasi juga kebutuhan integrasi robot dengan sistem kontrol mesin sebelum menentukan komponen yang perlu dipertahankan atau diperbarui.

3. Pastikan Robot Dapat Mengakses Area Loading dan Unloading

Pastikan robot dapat menjangkau titik pengambilan dan peletakan produk dengan aman. Periksa posisi pintu mesin, arah masuk material, jangkauan lengan robot, serta ruang yang dibutuhkan end-effector dan produk selama bergerak.

Pastikan juga jalur gerak robot tidak terhalang struktur mesin, fixture, atau komponen lain. Jika ruang terlalu sempit atau robot sulit mencapai titik loading dan unloading, penempatan robot maupun layout area mungkin perlu disesuaikan sebelum integrasi dilakukan.

4. Bandingkan Kapasitas Mesin Lama dengan Target Produksi Baru

Pastikan kapasitas mesin lama masih mampu memenuhi target produksi setelah robot ditambahkan. Bandingkan cycle time mesin, waktu loading–unloading, downtime, dan target output untuk melihat apakah mesin masih memiliki kapasitas yang cukup.

Jangan hanya mengandalkan kecepatan robot. Jika proses di dalam mesin tetap memakan waktu lama, loading yang lebih cepat belum tentu meningkatkan output secara signifikan. Pastikan juga proses berikutnya mampu menerima peningkatan output agar tidak menimbulkan antrean baru.

Karena itu, lakukan evaluasi untuk memeriksa bottleneck sebelum memasang robot agar proyek tidak hanya memindahkan titik antrean dari satu proses ke proses lainnya.

5. Nilai Kemampuan Mesin Menangani Variasi Produk

Mesin existing perlu tetap mampu menangani variasi produk yang direncanakan setelah otomatisasi diterapkan. Periksa perbedaan ukuran, bentuk, berat, orientasi, parameter proses, fixture, dan frekuensi changeover. Data tersebut membantu mengetahui apakah fleksibilitas yang dibutuhkan masih dapat dicapai dengan konfigurasi mesin lama.

Jika target produksi baru membutuhkan lebih banyak variasi produk sementara mesin lama dirancang untuk proses yang relatif tetap, kebutuhan modifikasi tersebut perlu diperhitungkan sebelum memutuskan retrofit.

Cek sistem kontrol robot

6. Hitung Seluruh Modifikasi yang Dibutuhkan

Kelayakan retrofit perlu dihitung berdasarkan seluruh perubahan yang dibutuhkan, bukan hanya biaya robot dan pemasangannya.

Masukkan perubahan mekanis, pembaruan sistem kontrol, sensor tambahan, panel, interlock, guarding, fixture, gripper, programming, instalasi, commissioning, dan pelatihan. Perhitungkan juga downtime selama pemasangan serta risiko teknis akibat menggabungkan sistem baru dengan mesin existing.

Tujuannya bukan sekadar mencari opsi dengan biaya awal paling rendah, tetapi menilai apakah hasil modifikasi masih sebanding dengan usia pakai, kapasitas, dan keterbatasan mesin lama.

Tabel berikut dapat digunakan sebagai panduan awal untuk membandingkan kedua pilihan.

FaktorIntegrasi Robot ke Mesin LamaPembangunan Sistem Baru
Kondisi mesinLebih sesuai jika mesin masih stabilDipertimbangkan jika kondisi existing sudah membatasi proses
Kebutuhan modifikasiPerubahan relatif terbatasBanyak bagian proses perlu dirancang ulang
Kemampuan mencapai targetKapasitas mesin existing masih mencukupiTarget sulit dicapai dengan proses existing
Fleksibilitas produkMesin dan fixture masih mendukung variasiDibutuhkan fleksibilitas yang sulit dicapai mesin lama
Downtime pemasanganBergantung pada tingkat modifikasiPerlu direncanakan bersama instalasi sistem baru
MaintenanceMesin existing masih mudah dirawatAkses maintenance dapat dirancang kembali
Peluang pengembanganMasih tersedia ruang untuk upgradeSistem dapat dirancang berdasarkan kebutuhan baru
Risiko teknisMeningkat jika banyak sistem lama perlu dimodifikasiBerfokus pada desain, instalasi, dan commissioning sistem baru

Tidak ada satu pilihan yang otomatis lebih baik untuk seluruh mesin. Hasil evaluasi perlu dilihat bersama dengan kondisi mesin, target produksi, kebutuhan pengembangan, dan batas downtime yang tersedia.

Kapan Integrasi Robot ke Mesin Lama Masih Layak?

Integrasi robot masih layak dipertimbangkan jika mesin lama bekerja stabil, kapasitasnya masih sesuai target produksi, dan robot dapat ditambahkan tanpa perubahan besar pada mesin maupun layout.

Retrofit juga lebih sesuai jika robot hanya mengambil alih aktivitas tertentu, seperti loading dan unloading, sementara proses utama mesin tetap digunakan. Namun, kondisi mesin, sistem kontrol, area kerja, dan kebutuhan keselamatan tetap perlu diperiksa langsung sebelum menentukan kelayakan integrasi.

Kapan Lebih Tepat Membangun Sistem Proses Baru?

Sistem baru lebih layak dipertimbangkan ketika mempertahankan mesin existing membuat proyek membutuhkan perubahan besar pada banyak bagian sekaligus.

Kondisi tersebut dapat terjadi ketika mesin sudah tidak stabil, sistem kontrol sulit dikembangkan, area loading–unloading terlalu terbatas, target produksi berubah signifikan, atau mesin tidak mampu menangani variasi produk yang dibutuhkan.

Pertimbangkan juga seberapa banyak komponen yang harus dimodifikasi. Jika penambahan robot mengharuskan perubahan besar pada struktur mesin, fixture, panel, sensor, kontrol, guarding, dan aliran material sekaligus, ruang lingkup retrofit dapat mendekati pembangunan sistem baru.

Pada kondisi tersebut, bandingkan kebutuhan modifikasi dengan pembangunan sistem proses atau mesin baru oleh DMS. Tujuannya bukan menganggap sistem baru selalu lebih baik, tetapi memastikan investasi tidak terlalu banyak digunakan untuk mempertahankan keterbatasan mesin lama.

Teknisi mengecek robot

Lakukan Survei Sebelum Menentukan Ruang Lingkup Proyek

Survei diperlukan untuk memverifikasi apakah mesin lama cukup dimodifikasi atau kebutuhan produksi lebih tepat dipenuhi melalui sistem baru.

Sebelum survei, siapkan data yang menunjukkan kondisi mesin dan kebutuhan produksi secara aktual. Data yang lebih lengkap akan membantu proses evaluasi mekanis, kontrol, layout, robot, serta kebutuhan pemasangan. Gunakan checklist untuk memastikan data utama sudah tersedia sebelum pemeriksaan teknis dilakukan.

FAQ tentang Integrasi Robot dengan Mesin Lama

Keputusan retrofit tidak hanya ditentukan oleh usia mesin. Berikut beberapa pertanyaan yang sering muncul saat mengevaluasi integrasi robot dengan mesin produksi existing.

1. Apakah Semua Mesin Lama Dapat Ditambahkan Robot?

Tidak. Kelayakannya bergantung pada kondisi mesin, kestabilan proses, akses mekanis, kesiapan sistem kontrol, serta kebutuhan keselamatan dan modifikasi.

2. Apakah Controller Mesin Harus Diganti agar Dapat Terhubung dengan Robot?

Tidak selalu. Kebutuhan penggantian ditentukan berdasarkan I/O, komunikasi, fungsi kontrol, serta sinyal yang tersedia pada controller existing dan kebutuhan integrasi robot.

3. Apakah Memasang Robot Pasti Meningkatkan Output Mesin Lama?

Tidak. Output tetap dipengaruhi cycle time mesin, ketersediaan material, downtime, waktu handling, serta kapasitas proses sebelum dan sesudah mesin. Robot yang bekerja lebih cepat tidak menghilangkan bottleneck pada proses lainnya.

4. Apakah Retrofit Selalu Lebih Murah daripada Membangun Sistem Baru?

Belum tentu. Perhitungan perlu mencakup modifikasi mekanis, kontrol, sensor, perangkat keselamatan, instalasi, commissioning, downtime, maintenance, serta risiko teknis mempertahankan komponen mesin lama.

Kesimpulan

Sebelum menambahkan robot ke mesin lama, periksa kondisi mesin, kesiapan sistem kontrol, akses loading–unloading, kemampuan mencapai target produksi, fleksibilitas terhadap variasi produk, dan seluruh kebutuhan modifikasinya. Jika proses existing masih stabil dan perubahan relatif terbatas, integrasi robot dapat dipertimbangkan. Jika perubahan sudah menyentuh sebagian besar sistem, pembangunan sistem baru perlu ikut dievaluasi sebelum proyek ditetapkan.

Tentukan Ruang Lingkup Proyek Sebelum Memodifikasi Mesin

Siapkan data mesin existing, layout, cycle time, variasi produk, dan target produksi untuk dikonsultasikan dengan Delta Mitra Solusindo. Tim kami dapat membantu mengevaluasi kebutuhan integrasi Robotics Delta dengan mesin existing maupun mempertimbangkan pembangunan sistem proses baru jika modifikasi yang dibutuhkan sudah terlalu besar. Hubungi DMS untuk mendiskusikan kondisi mesin dan kebutuhan produksi Anda.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Referensi

Delta Electronics, Inc. (n.d.). Multi-Channel Control for Machine Tending. Delta Electronics.
https://www.deltaww.com/en-GB/solutions/multi-channel-control-for-machine-tending

Robot pick and place

Kapan Robot Pick and Place Perlu Vision System? Periksa 6 Kondisi Ini!

Robot pick and place perlu dipertimbangkan menggunakan vision system apabila:

  1. Posisi produk tidak selalu berada di titik yang sama.
  2. Orientasi produk berubah saat masuk ke area pengambilan.
  3. Beberapa varian produk berjalan dalam satu proses.
  4. Produk perlu diperiksa sebelum diambil robot.
  5. Objek tetap bergerak ketika akan diambil.
  6. Titik pengambilan sering berubah saat pergantian produksi.

Jika posisi dan orientasi produk dapat dijaga secara konsisten menggunakan fixture, tray, guide, stopper, atau feeder, robot belum tentu membutuhkan vision system.

Vision system berfungsi ketika robot membutuhkan informasi visual untuk menentukan objek mana yang perlu diambil serta di mana posisi pengambilannya. Karena itu, kebutuhan kamera sebaiknya ditentukan dari variasi kondisi produk dan proses, bukan hanya karena robot digunakan untuk aplikasi pick and place.

Enam kondisi berikut dapat digunakan sebagai pemeriksaan awal. Setelah itu, produk tetap perlu diuji untuk memastikan kamera dapat mengenalinya secara konsisten pada kondisi produksi sebenarnya.

Catatan: Pemilihan kamera, lensa, pencahayaan, posisi pemasangan, gripper, dan integrasi kontrol perlu diverifikasi melalui pengujian produk serta kondisi line aktual. Vision system tidak otomatis membuat setiap variasi posisi atau kondisi produk dapat ditangani robot.

1. Posisi Produk Tidak Selalu Tetap

Penggunaan vision system menjadi krusial ketika posisi dan orientasi produk bervariasi pada setiap siklus, sehingga robot memerlukan penyesuaian titik pengambilan secara real-time. Jika posisi produk sudah konsisten berkat bantuan fixture atau mekanisme mekanis lainnya, penggunaan kamera tidak diperlukan karena robot dapat beroperasi cukup dengan titik pengambilan tetap.

2. Orientasi Produk Berubah-ubah

Vision system perlu dipertimbangkan jika produk dapat datang dengan sudut atau arah yang berbeda sehingga posisi gripper harus disesuaikan sebelum pengambilan. Kamera dapat membantu mendeteksi orientasi objek, kemudian informasi tersebut digunakan dalam proses penentuan posisi robot.

Namun, kemampuan mendeteksi orientasi belum otomatis memastikan produk dapat diambil. Bentuk produk harus terlihat cukup jelas dan gripper tetap membutuhkan area yang dapat dijangkau pada variasi orientasi yang diperbolehkan.

3. Beberapa Varian Produk Berjalan dalam Satu Proses

Vision system sangat efektif digunakan untuk membedakan varian produk dan mengarahkan respons robot, selama setiap varian memiliki ciri visual yang konsisten seperti bentuk, ukuran, warna, atau pola. Namun, jika perbedaan antarvarian terlalu samar untuk ditangkap kamera, penggunaan sistem vision saja tidak cukup dan memerlukan mekanisme pendukung lainnya.

Kondisi ini menjadi relevan pada proses dengan pergantian produk yang cukup sering karena robot tidak selalu dapat menggunakan titik atau program pengambilan yang identik untuk semua varian.

Vision system

4. Produk Perlu Diperiksa Sebelum Diambil

Vision system diperlukan ketika keputusan robot untuk mengambil produk bergantung pada informasi visual yang harus diperiksa terlebih dahulu.

Pemeriksaan tersebut dapat berupa keberadaan produk, posisi, orientasi, identitas, maupun karakter visual tertentu yang memang dapat dikenali oleh sistem. Robot kemudian hanya menjalankan tindakan sesuai hasil pemeriksaan yang sudah ditetapkan dalam sistem.

Jika tujuannya tidak hanya mengambil produk tetapi juga menentukan produk yang memenuhi kriteria tertentu, proses [pemeriksaan kualitas dengan vision system] dapat dipertimbangkan sebagai bagian dari alur otomatisasi.

5. Objek Bergerak saat Akan Diambil

Vision system perlu dipertimbangkan ketika produk tetap bergerak di conveyor atau mekanisme transfer sehingga titik pengambilannya berubah selama proses berlangsung. Pada kondisi ini, data posisi perlu disinkronkan dengan pergerakan objek dan sistem kontrol agar robot dapat menentukan titik pengambilan berdasarkan kondisi terbaru.

Karena itu, aplikasi pada objek bergerak perlu mengevaluasi kecepatan conveyor, waktu deteksi, komunikasi data, waktu gerak robot, serta cycle time secara keseluruhan. 

Pada aplikasi seperti ini, kamera dan robot juga perlu bertukar data dengan sistem kontrol agar proses deteksi, pergerakan conveyor, dan waktu pengambilan dapat berjalan sesuai urutan. Karena itu, perhatikan pula integrasi robot dengan sistem kontrol mesin sebelum menentukan konfigurasi vision guided robot. 

6. Posisi Produk Berubah saat Pergantian Produksi

Vision system dapat dipertimbangkan ketika pergantian tipe atau ukuran produk membuat titik pengambilan harus sering disesuaikan.

Pada sistem dengan titik tetap, perubahan produk mungkin memerlukan pengaturan ulang fixture, guide, stopper, atau teaching point robot. Jika pergantian tersebut sering terjadi, waktu dan effort perubahan mekanis perlu dibandingkan dengan penggunaan vision system yang mampu mengenali posisi produk sesuai konfigurasi yang telah disiapkan.

Namun, vision system tidak otomatis menjadi pilihan paling ekonomis. Jika pergantian produk jarang terjadi dan penyesuaian fixture sederhana, titik tetap dapat tetap menjadi pilihan yang lebih praktis.

Kapan Robot Pick and Place Tidak Membutuhkan Vision System?

Robot pick and place belum tentu membutuhkan vision system jika posisi, orientasi, dan kedatangan produk sudah dapat dijaga secara konsisten oleh mekanisme lain.

Perbandingan berikut dapat digunakan sebagai pemeriksaan awal sebelum menambahkan kamera ke dalam sistem.

Kondisi ProsesTitik Tetap Dapat DipertimbangkanVision System Perlu Dipertimbangkan
Posisi produkSelalu berada pada posisi yang konsistenProduk dapat bergeser di area pengambilan
OrientasiArah produk selalu samaSudut atau arah produk berubah
VarianSatu produk atau posisi pengambilan samaBeberapa varian perlu dibedakan
PemeriksaanRobot hanya mengambil produk yang sudah tertataRobot perlu mengambil berdasarkan hasil deteksi
PergerakanProduk berhenti pada titik tertentuProduk bergerak ketika akan diambil
ChangeoverFixture mudah disesuaikan dan jarang berubahTitik pengambilan sering berubah antarproduk

Dengan demikian, kamera sebaiknya ditambahkan karena ada kebutuhan deteksi yang jelas, bukan sekadar karena sistem menggunakan robot.

Cek produk dengan robot

Pastikan Kondisi Produk Dapat Dideteksi secara Konsisten

Setelah menemukan indikasi bahwa vision system diperlukan, langkah berikutnya adalah menguji apakah kondisi produk benar-benar dapat dikenali secara konsisten.

Pengujian perlu menggunakan variasi yang mewakili produksi aktual, bukan hanya satu sampel pada kondisi ideal. Bentuk, ukuran, warna, permukaan, posisi, orientasi, latar belakang, hingga pencahayaan dapat memengaruhi hasil citra yang diproses sistem.

Gunakan Checklist Uji Vision System berikut agar kondisi penting tidak terlewat saat melakukan pengujian awal

Setelah kondisi produk dipetakan, komponen Vision Delta untuk mendeteksi posisi produk dapat dievaluasi berdasarkan kebutuhan aplikasi dan hasil pengujian tersebut.

FAQ tentang Vision System untuk Robot Pick and Place

Kebutuhan vision system dapat berbeda antara satu line produksi dan lainnya. Berikut beberapa pertanyaan yang sering muncul sebelum menentukan konfigurasinya.

1. Apakah Semua Robot Pick and Place Membutuhkan Kamera?

Tidak. Robot dapat menggunakan titik pengambilan tetap jika posisi dan orientasi produk selalu konsisten dan dapat dijaga oleh tray, fixture, guide, stopper, feeder, atau mekanisme lain.

2. Apakah Vision System Dapat Menggantikan Fixture atau Feeder?

Tidak selalu. Mekanisme penataan masih dapat diperlukan jika produk bertumpuk, saling menutup, bergerak tidak stabil, atau tidak menyediakan area yang dapat dijangkau gripper dengan aman.

3. Apakah Satu Vision System Dapat Mengenali Beberapa Produk?

Dapat dipertimbangkan jika setiap produk mempunyai ciri yang dapat dibedakan secara konsisten oleh sistem dan seluruh variasinya telah diuji pada kondisi produksi aktual.

4. Apakah Vision System Dapat Digunakan pada Produk Transparan atau Mengilap?

Dapat dipertimbangkan, tetapi produk transparan atau mengilap dapat membutuhkan pengaturan pencahayaan, lensa, posisi kamera, dan metode deteksi yang sesuai. Karena itu, pengujian dengan sampel aktual diperlukan sebelum menentukan konfigurasi.

Kesimpulan

Periksa terlebih dahulu apakah produk mengalami perubahan posisi, orientasi, varian, kondisi visual, pergerakan, atau titik pengambilan saat changeover. Jika posisi produk masih dapat distabilkan secara sederhana menggunakan fixture atau mekanisme penataan, titik tetap dapat menjadi pilihan. Jika robot harus mengenali perubahan tersebut sebelum mengambil produk, lanjutkan dengan pengujian kelayakan vision system pada kondisi produksi aktual.

Uji Kebutuhan Vision System Sebelum Menentukan Konfigurasi Pick and Place

Siapkan sampel produk, foto atau video aliran proses, variasi posisi, target cycle time, serta kebutuhan deteksi untuk dikonsultasikan dengan Delta Mitra Solusindo. Data tersebut dapat digunakan untuk mengevaluasi kebutuhan integrasi Robotics Delta dan Vision Delta sesuai kondisi produksi aktual.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Robot dengan beberapa mesin

Satu Articulated Robot untuk Beberapa Mesin Produksi, Bagaimana Cara Mengatur Urutan Kerjanya?

Satu articulated robot dapat melayani beberapa mesin produksi dengan mengatur urutan kerja berdasarkan:

  1. Waktu proses setiap mesin.
  2. Waktu pelayanan robot pada setiap mesin.
  3. Prioritas mesin yang perlu dilayani lebih dahulu.
  4. Ketersediaan buffer material masuk dan keluar.
  5. Jarak perpindahan robot berdasarkan layout.
  6. Status setiap mesin dari sistem kontrol.
  7. Aturan antrean dan penanganan gangguan.

Konfigurasi ini layak digunakan jika robot masih dapat menyelesaikan seluruh tugas tersebut tanpa membuat waktu tunggu mesin menghambat target produksi.

Satu robot untuk beberapa mesin dapat mengurangi kebutuhan robot pada setiap workstation, tetapi belum tentu membuat proses lebih efisien. Jika waktu pelayanan dan perpindahan robot terlalu panjang, satu mesin dapat selesai memproses benda kerja ketika robot masih sibuk melayani mesin lainnya.

Karena itu, penentuan jumlah mesin yang dapat dilayani tidak cukup berdasarkan jangkauan articulated robot. Tim produksi perlu memetakan waktu proses, aktivitas robot, prioritas, buffer, layout, hingga kondisi gangguan sebagai satu rangkaian proses.

Catatan: Perhitungan dalam artikel ini digunakan untuk evaluasi awal konfigurasi machine tending. Layout, payload, jangkauan robot, interlock, perangkat keselamatan, dan urutan kontrol tetap perlu diverifikasi berdasarkan mesin, benda kerja, manual perangkat, serta kondisi area produksi aktual.

1. Petakan Waktu Proses Setiap Mesin

Mulailah dengan mencatat berapa lama setiap mesin memproses benda kerja sejak siklus dimulai hingga produk siap dikeluarkan untuk memperkirakan kapan masing-masing mesin kembali meminta pelayanan robot. Perlu diketahui jika mesin tidak memiliki waktu yang sama untuk memroses permintaan loading dan unloading.

Sebelum menyusun urutan pelayanan, gunakan data berikut untuk memetakan kebutuhan setiap mesin.

Data MesinYang Perlu Dicatat
Jenis prosesProses yang dilakukan pada benda kerja
Waktu prosesDurasi satu siklus produksi
Variasi waktuPerubahan durasi antarsiklus jika ada
Target outputJumlah produk yang perlu dicapai
Batas waktu tungguBerapa lama mesin dapat menunggu robot tanpa mengganggu target

2. Hitung Waktu yang Dibutuhkan Robot untuk Melayani Satu Mesin

Waktu pelayanan robot perlu dihitung dari seluruh aktivitas dalam satu siklus. Mulai dari mengambil material, menuju mesin, mengeluarkan produk yang selesai, memasukkan material baru, hingga berpindah ke tugas berikutnya.

Delta Electronics menjelaskan bahwa solusi machine tending dapat mengintegrasikan articulated robot dengan mesin untuk menangani proses machining serta loading dan unloading. Hal ini menunjukkan bahwa waktu pelayanan perlu dilihat sebagai bagian dari keseluruhan proses mesin, bukan gerakan robot secara terpisah.

Sebagai evaluasi awal, waktu pelayanan dapat dipetakan sebagai:

Waktu pelayanan robot = waktu mengambil material + waktu perpindahan + waktu unloading + waktu loading + waktu pemeriksaan yang diperlukan + waktu menuju tugas berikutnya

Semakin panjang waktu pelayanan tersebut, semakin sedikit waktu cadangan robot untuk menangani permintaan dari mesin lain.

3. Tentukan Mesin yang Harus Dilayani Terlebih Dahulu

Prioritas pelayanan perlu ditentukan agar robot tidak hanya mengikuti urutan mesin secara tetap ketika kondisi produksi berubah. Mesin yang selesai lebih dahulu belum tentu selalu menjadi mesin yang paling mendesak untuk dilayani.

1. Prioritas Berdasarkan Waktu Selesai Mesin

Robot dapat mendahulukan mesin yang siklus produksinya selesai lebih awal. Pendekatan ini membantu mengurangi waktu mesin berada dalam kondisi menunggu setelah proses selesai.

2. Prioritas Berdasarkan Dampak terhadap Produksi

Mesin yang menjadi penentu output lini atau memasok proses berikutnya dapat diberikan prioritas lebih tinggi. Jika mesin tersebut terlalu lama menunggu, dampaknya dapat merambat ke proses lain.

3. Prioritas Berdasarkan Kondisi Produk

Karakter benda kerja juga dapat memengaruhi urutan pelayanan. Produk yang memiliki batas waktu penanganan tertentu atau berisiko mengalami perubahan kondisi mungkin perlu dipindahkan lebih cepat daripada produk yang dapat menunggu lebih lama.

Untuk menyusun aturan tersebut, tim dapat menggunakan matriks prioritas berikut sebagai dasar simulasi.

Status MesinWaktu SelesaiToleransi MenungguDampak terhadap LiniPrioritas Robot
Proses selesaiPaling awalPendekTinggiTinggi
Proses selesaiLebih akhirPanjangRendahDapat menunggu
Masih memprosesBelum selesai––Belum dilayani
Alarm––Perlu evaluasiIkuti aturan penanganan gangguan

4. Sediakan Buffer Material Sebelum dan Sesudah Mesin

Penyediaan buffer material sebelum dan sesudah mesin bertindak sebagai penyeimbang aliran produksi yang mencegah kemacetan maupun waktu tunggu (downtime) robot saat jadwal kedatangan dan pengambilan barang tidak sinkron. 

Penentuan kapasitas buffer ini harus dihitung secara spesifik berdasarkan laju produksi, variasi waktu proses, serta karakteristik fisik benda kerja agar lintasan kerja tetap efisien.

Cara kerja robot dan mesin produksi

5. Atur Layout agar Perjalanan Robot Tidak Menghabiskan Waktu Siklus

Layout perlu membuat seluruh titik loading dan unloading berada dalam jangkauan robot dengan jarak perpindahan yang efisien. Perjalanan yang terlalu panjang dapat menghabiskan waktu yang seharusnya tersedia untuk melayani mesin berikutnya.

Delta mencantumkan loading/unloading dan machine tending sebagai aplikasi untuk articulated robot dalam dokumentasi Articulated Robot DRV Series. Dokumen tersebut juga menunjukkan fleksibilitas pemasangan dan integrasi robot dengan berbagai perangkat pendukung.

Dalam penerapannya, mesin dapat ditempatkan mengelilingi robot, saling berhadapan, atau mengikuti konfigurasi lain sesuai proses. Tidak ada satu layout yang otomatis paling sesuai untuk semua line karena jangkauan robot harus diseimbangkan dengan aliran material, area keselamatan, serta akses operator dan maintenance.

6. Hubungkan Robot dengan Status Setiap Mesin

Robot perlu menerima status setiap mesin agar mengetahui kapan sebuah mesin siap dimuat, proses telah selesai, akses sudah aman, atau mesin sedang mengalami alarm.

Robot controller dapat terhubung dengan digital I/O, servo drive, external encoder, machine vision, dan perangkat lain untuk membangun sistem robot yang terintegrasi.

Karena itu, robot tidak sebaiknya bekerja hanya berdasarkan waktu tunggu tetap. Pertukaran sinyal dapat digunakan agar urutan berikutnya menyesuaikan kondisi aktual mesin. Pembahasan lebih lanjut mengenai kebutuhan tersebut dapat dibaca pada artikel integrasi robot dengan sistem kontrol mesin.

7. Siapkan Aturan saat Beberapa Mesin Meminta Pelayanan Bersamaan

Sistem perlu memiliki aturan prioritas ketika dua mesin atau lebih selesai pada waktu yang hampir bersamaan. Tanpa aturan tersebut, robot dapat menjadi titik antrean meskipun masing-masing mesin sebenarnya memiliki kapasitas produksi yang cukup.

Urutan pelayanan dapat mempertimbangkan:

  • mesin yang paling lama menunggu;
  • batas waktu tunggu setiap mesin;
  • prioritas proses terhadap output lini;
  • ketersediaan material;
  • kondisi produk; dan
  • waktu perpindahan robot menuju mesin tersebut.

Aturan juga perlu mencakup kondisi alarm. Jika satu mesin tidak siap dilayani, sistem sebaiknya dapat menjalankan logika yang telah dirancang agar robot tidak terus menunggu mesin tersebut sementara mesin lain sudah siap diproses.

Simulasi urutan kerja

Simulasikan Urutan Kerja Sebelum Menentukan Jumlah Mesin

Jumlah mesin yang dapat dilayani satu robot sebaiknya ditentukan melalui simulasi urutan kerja menggunakan waktu proses aktual, waktu pelayanan robot, waktu perpindahan, serta skenario gangguan.

Simulasi tidak harus langsung menggunakan model yang kompleks. Tim dapat memulai dengan timeline yang menunjukkan kapan mesin mulai dan selesai bekerja, posisi robot, aktivitas robot, serta berapa lama setiap mesin menunggu.

WaktuStatus Mesin AStatus Mesin BStatus Mesin CAktivitas RobotWaktu TungguGangguan
00:00ProsesProsesProsesMenunggu permintaan––
00:30SelesaiProsesProsesMelayani Mesin ADicatat–
00:45ProsesSelesaiSelesaiMenentukan prioritas B/CDicatat–
01:00ProsesAlarmMenungguMelayani mesin yang siapDicatatAlarm Mesin B

Dari simulasi tersebut, tim dapat melihat apakah robot mempunyai waktu cadangan atau hampir selalu sibuk. Jika penambahan satu mesin membuat waktu tunggu meningkat secara berulang, konfigurasi perlu dievaluasi sebelum diterapkan.

Tanda Satu Robot Menangani Terlalu Banyak Mesin

Satu robot kemungkinan sudah melayani terlalu banyak mesin apabila permintaan pelayanan mulai lebih cepat muncul daripada kemampuan robot menyelesaikannya.

Beberapa indikator yang perlu diperhatikan adalah:

  • mesin sering menunggu robot setelah proses selesai;
  • antrean permintaan pelayanan terus bertambah;
  • buffer produk sering penuh atau kosong;
  • robot hampir tidak memiliki waktu cadangan;
  • gangguan pada satu mesin memengaruhi seluruh area; dan
  • target output tidak tercapai meskipun kapasitas masing-masing mesin mencukupi.

Jika kondisi tersebut muncul saat simulasi atau produksi aktual, evaluasi kembali jumlah mesin, prioritas, layout, buffer, dan waktu pelayanan. Anda juga dapat menggunakan panduan mengidentifikasi robot yang menjadi bottleneck produksi untuk menelusuri titik yang membatasi aliran proses.

FAQ tentang Articulated Robot untuk Machine Tending

Konfigurasi satu articulated robot untuk beberapa mesin perlu disesuaikan dengan kondisi proses aktual. Berikut beberapa pertanyaan yang sering muncul saat mengevaluasi konsep tersebut.

1. Berapa Mesin yang Dapat Dilayani oleh Satu Articulated Robot?

Tidak ada jumlah yang berlaku untuk semua aplikasi. Jumlah mesin perlu dihitung berdasarkan waktu proses masing-masing mesin, waktu pelayanan robot, jarak perpindahan, layout, serta toleransi waktu tunggu.

2. Apakah Seluruh Mesin Harus Memiliki Waktu Proses yang Sama?

Tidak. Mesin dapat memiliki waktu proses berbeda, tetapi perbedaan tersebut perlu dimasukkan ke aturan prioritas agar robot mengetahui mesin mana yang harus dilayani lebih dahulu.

3. Apa yang Terjadi jika Salah Satu Mesin Mengalami Alarm?

Sistem perlu memiliki skenario penanganan alarm yang memungkinkan robot mengikuti logika aman yang telah dirancang dan, jika konfigurasi mengizinkan, melayani mesin lain yang masih siap tanpa terus menunggu mesin yang bermasalah.

4. Apakah Satu Robot untuk Beberapa Mesin Selalu Lebih Hemat?

Tidak selalu. Selain jumlah robot, evaluasi perlu mempertimbangkan layout, buffer, sistem kontrol, perangkat keselamatan, integrasi mesin, waktu tunggu, serta dampak apabila satu robot berhenti dan memengaruhi beberapa proses sekaligus.

Kesimpulan

Sebelum menentukan berapa mesin yang dapat dilayani satu articulated robot, hitung waktu proses setiap mesin dan satu siklus pelayanan robot secara lengkap. Setelah itu, susun prioritas, buffer, layout, komunikasi status mesin, serta skenario antrean dan gangguan. Simulasikan seluruh urutan tersebut untuk memastikan robot masih memiliki kapasitas yang cukup tanpa menciptakan bottleneck baru.

Evaluasi Kapasitas Articulated Robot Sebelum Menentukan Layout Machine Tending

Siapkan data cycle time mesin, urutan proses, layout area, metode loading–unloading, jenis benda kerja, dan target output untuk dikonsultasikan dengan Delta Mitra Solusindo. Data tersebut dapat digunakan untuk mengevaluasi kapasitas articulated robot dan kebutuhan integrasi beberapa mesin sesuai proses produksi sebelum konfigurasi diterapkan.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Referensi

Delta Electronics, Inc. (n.d.). Automation for a Changing World: Articulated Robot DRV Series. Delta Electronics.
https://landing.deltaww.com/IA/downloadcenter/catalogue/10.Smart-System/DRV/DELTA_IA-Robot_DRV_C_EN_20190516_Web.pdf

Mengecek robot yang beroperasi

Produk di Conveyor Berantakan? Ini Cara SCARA Robot Mengambilnya dengan Akurat

SCARA robot dapat mengambil produk yang posisi dan orientasinya berubah di conveyor melalui empat proses utama:

  1. Vision system mendeteksi posisi dan orientasi produk yang berada di atas conveyor.
  2. Sistem melacak pergerakan produk setelah melewati area deteksi kamera.
  3. Sistem kontrol mengubah hasil deteksi menjadi koordinat kerja robot sesuai posisi terbaru produk.
  4. SCARA robot menyesuaikan titik dan waktu pengambilan sebelum produk keluar dari area kerjanya.

Ketepatan proses tersebut tetap dipengaruhi oleh kondisi produk, kecepatan conveyor, pencahayaan, gripper, serta kapasitas robot.

Produk yang bergeser, berputar, atau memiliki jarak tidak seragam di atas conveyor tidak selalu dapat ditangani dengan titik pengambilan robot yang tetap. Posisi produk perlu diketahui terlebih dahulu dan terus diperbarui apabila conveyor tetap bergerak.

Pada kondisi tersebut, SCARA robot untuk pick and place dapat dipadukan dengan vision system, sistem kontrol, serta data pergerakan conveyor. Alur kerjanya dimulai dari mendeteksi produk hingga menentukan koordinat dan waktu pengambilan yang masih berada dalam jangkauan robot.

Catatan: Konfigurasi robot, kamera, gripper, conveyor, sensor, dan sistem keselamatan perlu diuji berdasarkan produk serta kondisi line yang sebenarnya. Payload, jangkauan, cycle time, posisi kamera, dan sistem kontrol tidak sebaiknya ditentukan hanya berdasarkan contoh aplikasi tanpa pengujian langsung.

Vision System Mendeteksi Posisi dan Orientasi Produk

Vision system berfungsi mendeteksi keberadaan, posisi, dan orientasi produk secara otomatis melalui pemrosesan gambar yang ditangkap oleh kamera pada area conveyor. Dengan sistem ini robot mengambil produk secara akurat tanpa posisi dan sudut objeknya harus selalu identik, selama bentuk fisik produk masih dapat terdeteksi dengan jelas oleh kamera.

Informasi yang perlu diperoleh dari proses deteksi antara lain:

  • posisi produk pada area kamera;
  • sudut atau orientasi produk;
  • identitas produk jika terdapat beberapa varian; dan
  • status apakah produk dapat diambil.

Untuk aplikasi yang membutuhkan pengenalan posisi produk, perusahaan dapat mempertimbangkan vision system untuk mendeteksi posisi produk sebagai bagian dari sistem otomasi.

Sistem Melacak Pergerakan Produk di Conveyor

Ketika conveyor terus bergerak, koordinat produk dari kamera tidak dapat digunakan sebagai titik pengambilan yang statis. Sistem perlu memperhitungkan perpindahan produk setelah meninggalkan area deteksi.

Data encoder atau informasi pergerakan conveyor dapat digunakan untuk melacak perubahan posisi tersebut. Dengan begitu, sistem dapat memperkirakan di mana produk berada ketika memasuki area kerja robot.

Sistem kontrol pada robot

Sistem Kontrol Mengubah Hasil Deteksi Menjadi Koordinat Robot

Hasil deteksi kamera perlu diterjemahkan menjadi koordinat yang dapat digunakan robot. Sistem kontrol menjadi penghubung antara data vision, posisi conveyor, dan koordinat kerja robot.

Secara sederhana, alurnya dapat digambarkan sebagai berikut:

  1. kamera mengambil gambar produk;
  2. vision system mengenali posisi dan orientasinya;
  3. posisi pada gambar dikonversi ke koordinat fisik;
  4. pergerakan conveyor diperhitungkan;
  5. koordinat pengambilan dikirim ke sistem robot; dan
  6. robot bergerak menuju posisi produk yang telah diperbarui.

Agar proses tersebut berjalan sesuai urutan, pertukaran data antara vision, robot, conveyor, dan controller juga perlu diperhitungkan dalam integrasi robot dengan sistem kontrol mesin.

SCARA Robot Menyesuaikan Titik dan Waktu Pengambilan

Setelah posisi produk diketahui, SCARA robot bergerak menuju titik yang telah diperbarui dan mengambil produk ketika masih berada dalam area kerjanya.

Dalam aplikasi conveyor, robot juga harus mempunyai cukup waktu untuk mencapai produk sebelum objek keluar dari jangkauan. Karena itu, cycle time tidak dapat dihitung dari kecepatan robot saja.

Hal yang perlu diperhitungkan meliputi:

  • waktu pengambilan gambar;
  • waktu pemrosesan vision;
  • komunikasi koordinat;
  • kecepatan conveyor;
  • waktu gerak robot;
  • proses gripper mengambil produk; dan
  • waktu robot memindahkan produk ke tujuan.

SCARA Robot Delta untuk aplikasi pick and place dapat dipertimbangkan sebagai bagian dari konfigurasi tersebut setelah kebutuhan payload, jangkauan, cycle time, dan kondisi produk ditentukan.

Enam Kondisi yang Menentukan Ketepatan Pengambilan Produk

Ketepatan pengambilan tetap bergantung pada kondisi produk dan line produksi. Enam faktor berikut perlu diperiksa sebelum menentukan konfigurasi vision guided robot.

1. Bentuk dan Permukaan Produk

Ukuran, warna, tekstur, transparansi, serta pantulan permukaan dapat memengaruhi kemampuan vision system mengenali objek.

Karena itu, pengujian sebaiknya menggunakan produk aktual, terutama jika terdapat produk berwarna gelap, mengilap, transparan, atau beberapa varian dengan bentuk serupa.

2. Jarak dan Kemungkinan Produk Saling Bertumpuk

Produk yang terlalu rapat, bersentuhan, atau saling menutupi dapat menyulitkan penentuan batas objek sekaligus mengurangi ruang yang tersedia bagi gripper.

Jika dua produk dapat dikenali kamera tetapi gripper tidak mempunyai area aman untuk mengambil salah satunya, proses tetap berisiko gagal. Jarak minimum antarproduk perlu diuji bersama kemampuan vision dan bentuk gripper.

3. Kecepatan dan Stabilitas Gerakan Conveyor

Kecepatan conveyor menentukan waktu yang tersedia sejak produk terdeteksi hingga robot melakukan pengambilan.

Conveyor yang bergerak lebih cepat memberikan waktu lebih pendek untuk pemrosesan vision, pengiriman koordinat, tracking, dan gerakan robot. Perubahan kecepatan yang tidak terpantau juga dapat membuat estimasi posisi produk tidak lagi sesuai.

4. Pencahayaan di Area Kamera

Pencahayaan perlu dibuat cukup konsisten agar bentuk, tepi, dan ciri produk dapat dikenali dari satu siklus ke siklus berikutnya.

Bayangan, pantulan, atau perubahan cahaya lingkungan dapat memengaruhi citra yang diterima kamera. Delta sendiri menyediakan lighting machine vision untuk meningkatkan kontras dan membantu menghadapi kondisi lingkungan produksi yang berbeda.

5. Jenis Gripper dan Arah Pengambilan

Gripper harus mampu mengambil produk pada variasi orientasi yang sudah ditentukan sistem vision.

Suction cup dapat sesuai untuk permukaan tertentu, sedangkan mechanical gripper membutuhkan titik jepit yang dapat diakses. Pemilihannya perlu mempertimbangkan bentuk, berat, permukaan, orientasi, serta kemungkinan produk bersentuhan dengan produk lain.

6. Jangkauan dan Kapasitas SCARA Robot

SCARA robot perlu mempunyai payload dan area kerja yang sesuai dengan produk serta layout conveyor.

Payload tidak hanya menghitung berat produk, tetapi juga gripper dan komponen lain yang dibawa robot. Jangkauan juga perlu mencakup area pengambilan dan titik peletakan tanpa membuat robot bekerja di luar area yang direncanakan.

Tabel berikut dapat digunakan untuk merangkum data yang perlu dikumpulkan sebelum menentukan konfigurasi sistem.

Faktor yang DiperiksaData yang DibutuhkanRisiko jika Tidak SesuaiPenyesuaian Sistem
Bentuk dan permukaanUkuran, warna, tekstur, pantulanProduk sulit dikenaliKamera, lighting, parameter vision
Jarak produkJarak minimum, kondisi bersentuhanObjek sulit dipisahkan atau dijangkauGuide, separator, gripper
ConveyorKecepatan dan kestabilan gerakKoordinat pengambilan melesetTracking dan sinkronisasi
PencahayaanIntensitas dan perubahan cahayaDeteksi berubah antarsiklusLighting terkontrol
GripperBerat, permukaan, titik pengambilanPick gagal atau produk terlepasJenis dan desain gripper
RobotPayload, reach, cycle timeProduk keluar dari area kerjaUkuran dan konfigurasi robot

Kapan Produk Sebaiknya Ditata Terlebih Dahulu?

Produk sebaiknya ditata atau dipisahkan terlebih dahulu jika kondisinya membuat vision system maupun gripper sulit menentukan satu objek yang dapat diambil dengan aman.

Vision system bukan selalu pengganti feeder, guide, stopper, atau mekanisme pemisah. Penataan awal masih dapat diperlukan ketika:

  • produk saling bertumpuk;
  • sebagian besar objek saling menutupi;
  • produk terus bergeser atau terguling;
  • jarak antarbenda terlalu rapat;
  • permukaan sulit dibedakan; atau
  • gripper tidak mempunyai area pengambilan yang cukup.

Pada kondisi tersebut, kombinasi penataan mekanis dan vision dapat lebih sesuai daripada meminta kamera menangani seluruh variasi aliran produk.

Uji sampel dengan robot

Lakukan Uji Sampel Sebelum Menentukan Konfigurasi Sistem

Pengujian sebaiknya menggunakan variasi produk dan kondisi conveyor yang benar-benar mewakili produksi. Jangan hanya menggunakan sampel yang posisinya mudah dikenali dan diambil robot.

Sebelum menentukan konfigurasi SCARA robot, vision system, gripper, dan conveyor tracking, gunakan checklist pengujian untuk mencatat kondisi yang perlu divalidasi.

Hasil pengujian tersebut dapat digunakan untuk menentukan apakah proses cukup menggunakan vision dan conveyor tracking atau masih memerlukan guide, separator, perubahan gripper, maupun penyesuaian layout.

FAQ tentang SCARA Robot untuk Pick and Place

SCARA robot dengan vision system dapat menangani variasi posisi produk, tetapi kemampuan sistem tetap mempunyai batas. Berikut beberapa pertanyaan yang perlu dipahami sebelum implementasi.

1. Apakah SCARA Robot Dapat Mengambil Produk Saat Conveyor Tetap Bergerak?

Dapat jika sistem mendukung conveyor tracking dan seluruh proses deteksi, komunikasi, tracking, serta gerakan robot masih memenuhi cycle time yang dibutuhkan. Delta juga memiliki dokumentasi aplikasi SCARA yang menyinkronkan robot dengan pergerakan conveyor.

2. Apakah Semua Produk yang Tidak Beraturan Dapat Dideteksi Vision System?

Tidak otomatis. Keterlihatan objek, warna, permukaan, tumpukan, pantulan, kontras, pencahayaan, dan akses gripper tetap perlu diuji menggunakan produk aktual.

3. Apakah Vision System Dapat Menggantikan Feeder?

Tidak selalu. Feeder, guide, atau mekanisme pemisah masih dapat diperlukan apabila produk bertumpuk, saling menutupi, bergerak tidak stabil, atau tidak menyediakan ruang yang cukup untuk gripper.

4. Apakah Satu Kamera Dapat Digunakan untuk Beberapa Varian Produk?

Bisa dipertimbangkan jika setiap varian mempunyai karakteristik yang dapat dibedakan oleh sistem vision dan seluruh variasinya telah diuji. Konfigurasi kamera, pencahayaan, algoritma, serta posisi produk tetap perlu disesuaikan dengan kondisi produksi.

Kesimpulan

SCARA robot dapat mengambil produk yang posisi dan orientasinya berubah di conveyor jika sistem mampu mendeteksi objek, melacak pergerakannya, mengubah data vision menjadi koordinat robot, serta melakukan pengambilan sebelum produk keluar dari area kerja.

Jangan menentukan kamera atau robot hanya dari spesifikasi perangkat. Petakan variasi produk, jarak antar benda, kecepatan conveyor, pencahayaan, metode gripping, payload, jangkauan, dan target cycle time, kemudian validasi menggunakan sampel serta kondisi produksi yang sebenarnya.

Siapkan Data Line Produksi untuk Evaluasi Sistem Pick and Place

Siapkan sampel produk, video aliran conveyor, data kecepatan lini, target output, dan layout area kerja untuk dikonsultasikan dengan Delta Mitra Solusindo. Informasi tersebut dapat digunakan untuk mengevaluasi kebutuhan SCARA Robot Delta, vision system, gripper, serta integrasi kontrol yang sesuai dengan kondisi proses produksi.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Robot menyesuaikan pola

Sudah Pakai Robot, tetapi Hasil Dispensing Belum Konsisten? Periksa 6 Faktor Ini!

Hasil robot dispensing tidak konsisten ketika jalur dan kecepatan robot tidak sesuai pola aplikasi, posisi nozzle berubah, tekanan supply tidak stabil, debit tidak mengikuti kecepatan gerak, atau viskositas material berubah. Karena keenam faktor tersebut saling memengaruhi, pemeriksaan perlu dilakukan menggunakan pola, posisi, volume, dan ketebalan hasil pada beberapa siklus.

Penggunaan robot belum otomatis membuat hasil dispensing selalu sama. Robot dapat mengulang gerakan, tetapi bentuk bead tetap dipengaruhi hubungan antara lintasan, kecepatan, posisi nozzle, suplai material, dan karakter material yang digunakan.

Karena itu, bentuk masalah perlu dikenali sebelum parameter diubah. Bead yang bergeser membutuhkan pemeriksaan berbeda dari bead yang menumpuk di sudut atau terputus di tengah jalur.

Catatan: Pengaturan robot dispensing, tekanan, debit, nozzle, dan material perlu mengikuti batas kerja robot, dispensing unit, serta rekomendasi material yang digunakan. Pengujian parameter sebaiknya dilakukan secara terkontrol dan tidak menggantikan prosedur troubleshooting dari produsen atau integrator sistem.

Periksa 6 Faktor yang Memengaruhi Konsistensi Hasil Robot Dispensing

Sebelum mengubah parameter, perhatikan apakah jalur bergeser, bead terlalu tebal, terlalu tipis, terputus, menumpuk di sudut, atau berubah dari satu siklus ke siklus berikutnya. Setelah itu, telusuri enam faktor berikut.

1. Jalur Gerak Robot

Jalur robot menentukan di mana material diaplikasikan. Jika seluruh bead bergeser dari area yang seharusnya, pemeriksaan sebaiknya dimulai dari lintasan dan posisi komponen, bukan langsung dari tekanan dispensing.

Hasil dapat berubah apabila:

  • titik awal atau akhir tidak tepat;
  • waypoint kurang memadai pada jalur melengkung;
  • transisi gerakan terlalu tajam;
  • orientasi tool berubah;
  • koordinat robot tidak sesuai fixture; atau
  • posisi komponen bergeser antarsiklus.

Pada kurva atau sudut, nozzle harus tetap mengikuti bentuk sambungan tanpa memotong jalur atau berhenti terlalu lama.

Bagian yang perlu diperiksa:

  • titik awal dan akhir;
  • waypoint;
  • bentuk lintasan;
  • orientasi nozzle;
  • posisi fixture;
  • tool center point; dan
  • kesesuaian koordinat robot dengan komponen.

Jalur aplikasi harus diprogram sesuai bentuk komponen dan area yang perlu dilapisi. Delta SCARA Robot merupakan salah satu robot yang pada dokumentasi resmi Delta dicantumkan untuk aplikasi glue dispensing dan dapat diintegrasikan dengan perangkat pendukung dalam workstation otomasi.

2. Kecepatan Gerak Robot

Kecepatan robot memengaruhi jumlah material yang tersebar pada setiap panjang jalur. Jika debit tetap, robot yang bergerak lebih cepat cenderung meninggalkan material lebih sedikit per satuan panjang, sedangkan gerakan lebih lambat memberikan lebih banyak material pada area yang sama. 

Masalah juga dapat muncul ketika robot melambat di tikungan atau ketika terjadi akselerasi dan deselerasi.

Nordson menjelaskan bahwa controller dispensing dapat menggunakan informasi kecepatan robot untuk menyesuaikan flow material. Ketika kecepatan robot naik, flow dinaikkan, sedangkan ketika robot melambat, flow dikurangi untuk membantu mempertahankan ukuran bead.

Bagian yang perlu diperiksa:

  • kecepatan lintasan lurus;
  • perlambatan menjelang sudut;
  • akselerasi setelah titik awal;
  • waktu berhenti;
  • sinkronisasi material ON/OFF; dan
  • perbedaan bead antara jalur lurus dan sudut.

Jangan hanya menaikkan kecepatan robot untuk mengejar cycle time tetapi evaluasi bersamaan agar bead tidak menjadi terlalu tipis atau terputus.

Operasional robot

3. Posisi dan Sudut Nozzle

Posisi nozzle menentukan lokasi material jatuh serta bentuknya di permukaan. Jarak, sudut, dan orientasi yang berubah dapat membuat bead melebar, bergeser, atau tidak menempel seperti sebelumnya.

Periksa apabila:

  • nozzle terlalu jauh;
  • nozzle terlalu dekat dengan permukaan;
  • sudut berubah pada kurva;
  • nozzle tidak berada di tengah jalur;
  • tool center point tidak tepat; atau
  • ketinggian komponen berubah.

Henkel menjelaskan pada aplikasi hot-melt bahwa jarak nozzle terhadap substrat, sudut, ukuran dan kondisi ujung nozzle merupakan beberapa variabel yang perlu diperiksa ketika terjadi stringing atau aplikasi adhesive yang tidak terkendali.

Bagian yang perlu diperiksa:

  • jarak nozzle terhadap permukaan;
  • sudut sepanjang lintasan;
  • keselarasan dengan jalur;
  • kondisi ujung nozzle;
  • kalibrasi tool center point; dan
  • kestabilan tinggi fixture.

Jika satu sisi bead terus melebar, jangan langsung mengubah seluruh program robot. Periksa lebih dahulu sudut nozzle dan posisi permukaan terhadap tool.

4. Tekanan Suplai Material

Tekanan membantu mendorong material dari reservoir, cartridge, pompa, atau regulator menuju valve dan nozzle. Tekanan yang tidak stabil dapat membuat suplai material berubah selama proses.

Penyebabnya dapat berupa:

  • regulator tidak stabil;
  • suplai material hampir habis;
  • pulsasi pompa;
  • selang tertekuk;
  • udara berada dalam jalur material;
  • filter atau nozzle terhambat; atau
  • pengaturan tekanan tidak sesuai.

Tekanan perlu dibedakan dari debit. Tekanan adalah gaya pendorong material, sedangkan debit menunjukkan jumlah material yang benar-benar keluar per satuan waktu.

Graco menunjukkan pada aplikasi sealant industri bahwa karakter aliran material dan perubahan tekanan dapat memengaruhi kemampuan sistem menjaga flow rate dan konsistensi bead.

Bagian yang perlu diperiksa:

  • tekanan aktual saat dispensing;
  • kestabilan regulator dan pompa;
  • selang, filter, valve, dan nozzle;
  • adanya gelembung udara;
  • perubahan tekanan selama siklus; dan
  • kondisi material.

Jangan menaikkan tekanan secara berlebihan hanya untuk mengatasi aliran yang berkurang. Nozzle atau jalur material yang tersumbat perlu diperiksa terlebih dahulu.

5. Debit Material

Debit menentukan jumlah material yang keluar selama robot bergerak. Nilainya perlu sesuai dengan kecepatan robot dan kebutuhan volume pada jalur. Debit terlalu tinggi dapat membuat bead terlalu tebal, melebar, atau menumpuk di sudut. Sebaliknya, debit terlalu rendah dapat membuat bead tipis dan terputus.

Secara sederhana, hubungan volume material per panjang jalur dapat dipahami sebagai:

Material per satuan panjang ≈ Q / V

Keterangan:

  • Q = debit volumetrik material;
  • V = kecepatan gerak robot.

Jika Q tetap sementara V meningkat, material yang diaplikasikan pada setiap panjang lintasan akan berkurang. Bentuk bead sebenarnya tetap dipengaruhi nozzle, tekanan, viskositas, dan permukaan.

Bagian yang perlu diperiksa:

  • debit aktual;
  • berat atau volume material per siklus;
  • sinkronisasi dengan kecepatan robot;
  • respons valve saat membuka dan menutup;
  • flow meter jika tersedia; dan
  • perbedaan hasil antara awal dan akhir jalur.

Untuk mengecek repeatability, lakukan beberapa test shot dengan parameter dan durasi yang sama, kemudian timbang atau ukur hasilnya. Perbandingan tersebut membantu melihat apakah masalah sudah terjadi pada suplai material sebelum dikaitkan dengan lintasan robot.

6. Viskositas Material

Viskositas menentukan seberapa mudah material mengalir. Ketika viskositas berubah, parameter tekanan dan debit yang sebelumnya menghasilkan bead sesuai belum tentu memberikan hasil yang sama.

Perubahan dapat dipengaruhi oleh:

  • suhu material;
  • suhu area produksi;
  • perbedaan batch;
  • working time material;
  • rasio campuran material dua komponen;
  • filler atau komposisi;
  • karakter shear-thinning; atau
  • material yang mulai curing di jalur.

Pada sistem volumetric dispensing, Nordson bahkan menekankan penggunaan metering untuk menjaga volume dispensing terhadap variasi material, temperatur, atau viskositas. Ini menunjukkan bahwa karakter material memang perlu diperhitungkan sebagai bagian dari sistem dispensing, bukan hanya parameter robot.

Bagian yang perlu diperiksa:

  • suhu material;
  • masa pakai setelah dibuka atau dicampur;
  • perbedaan batch;
  • rasio campuran;
  • waktu material berada di dalam selang; dan
  • spesifikasi material dari pemasok.

Jangan mengubah jalur robot untuk mengompensasi material yang sebenarnya sudah berubah karakter. Stabilkan kondisi material terlebih dahulu.

Robot stabil yang modern

Cocokkan Bentuk Masalah dengan Faktor yang Perlu Diperiksa

Satu gejala dapat memiliki beberapa penyebab. Tabel berikut dapat digunakan sebagai penyaringan awal sebelum pengujian lebih lanjut.

Bentuk MasalahFaktor yang Diperiksa Lebih Dahulu
Seluruh jalur bergeserJalur robot, fixture, posisi nozzle
Bead terlalu tipis di jalur lurusKecepatan robot, debit
Material menumpuk di sudutPerlambatan robot, debit
Bead terputus-putusDebit, tekanan, viskositas, nozzle
Bead melebar atau tidak di tengahJarak dan sudut nozzle
Hasil berubah dari awal ke akhirTekanan, debit, kondisi material
Hasil berbeda antarbatchViskositas, suhu, karakter material
Material menetes setelah selesaiValve, tekanan, shut-off
Stringing setelah nozzle bergerakNozzle, suhu, viskositas, shut-off
Volume sama tetapi lokasi salahJalur robot, fixture, tool calibration

Tabel ini merupakan panduan pemeriksaan awal, bukan pengganti manual dispensing equipment, spesifikasi material, maupun prosedur troubleshooting dari integrator.

Ubah Satu Variabel pada Setiap Pengujian

Ketika hasil dispensing tidak konsisten, hindari mengubah seluruh parameter sekaligus. Jika kecepatan, tekanan, debit, nozzle, dan suhu diubah bersamaan, penyebab perbaikannya akan sulit diketahui.

Gunakan urutan berikut:

  1. Dokumentasikan bentuk masalah.
  2. Simpan parameter awal.
  3. Pastikan posisi komponen dan fixture konsisten.
  4. Pilih satu faktor yang paling mungkin.
  5. Ubah satu variabel dalam batas operasi yang diperbolehkan.
  6. Jalankan beberapa siklus.
  7. Ukur posisi, lebar, tinggi, volume, atau berat hasil.
  8. Bandingkan hasil dengan parameter awal.

Cara tersebut memudahkan tim membedakan apakah masalah berasal dari gerakan robot, dispensing unit, atau material.

FAQ Seputar Konsistensi Robot Dispensing

Hasil dispensing terbentuk dari hubungan antara gerakan robot, perangkat penyalur, dan karakteristik material. Beberapa pertanyaan berikut membantu memperjelas cara membaca masalahnya.

1. Apakah Hasil Dispensing yang Tidak Konsisten Selalu Disebabkan Robot?

Tidak. Robot mengatur jalur, posisi, dan kecepatan nozzle, sedangkan jumlah material juga dipengaruhi tekanan, debit, valve, nozzle, suhu, dan viskositas.

2. Apa Perbedaan Tekanan dan Debit Dispensing?

Tekanan merupakan gaya yang mendorong material melalui sistem. Debit merupakan volume material yang benar-benar keluar dalam waktu tertentu. Tekanan sama belum tentu menghasilkan debit identik jika kondisi material atau hambatan aliran berubah.

3. Mengapa Material Menumpuk di Sudut Jalur?

Salah satu penyebabnya adalah robot melambat sementara debit tetap. Akibatnya, lebih banyak material diaplikasikan pada area tersebut. Periksa kecepatan gerak dan sinkronisasi debit.

4. Apakah Menaikkan Tekanan Dapat Mengatasi Bead yang Terlalu Tipis?

Belum tentu. Bead tipis dapat disebabkan kecepatan terlalu tinggi, debit rendah, viskositas berubah, atau nozzle terhambat. Penyebabnya perlu diperiksa sebelum tekanan dinaikkan.

5. Bagaimana Memeriksa Konsistensi Volume Dispensing?

Lakukan beberapa test shot dengan waktu dan parameter yang sama, kemudian ukur volume atau beratnya. Jika hasil berbeda, lanjutkan pemeriksaan pada debit, tekanan, valve, nozzle, serta material.

6. Mengapa Parameter Lama Tidak Lagi Menghasilkan Bead yang Sama?

Kemungkinan ada kondisi proses yang berubah, seperti temperatur, viskositas, batch material, kondisi nozzle, tekanan suplai, atau posisi fixture. Bandingkan kondisi aktual dengan kondisi saat parameter awal divalidasi.

Kesimpulan

Hasil robot dispensing yang konsisten tidak hanya bergantung pada akurasi robot. Jalur, kecepatan, dan posisi nozzle perlu selaras dengan tekanan, debit, serta viskositas material karena perubahan salah satu faktor dapat memengaruhi posisi, ketebalan, kontinuitas, dan volume bead.

Mulailah dari bentuk masalah yang terlihat, kemudian periksa faktor yang paling terkait dan ubah satu variabel pada setiap pengujian. Dengan begitu, penyebab masalah dapat ditelusuri tanpa menciptakan perubahan baru yang justru menyulitkan troubleshooting.

Optimalkan Sistem Robot Dispensing Bersama Delta Mitra Solusindo

Delta Mitra Solusindo menyediakan Delta SCARA Robot dan Articulated Robot untuk kebutuhan otomasi industri, termasuk aplikasi dispensing yang sesuai dengan kemampuan sistem. Konsultasikan pola aplikasi, material, kecepatan, posisi nozzle, serta kebutuhan integrasi agar sistem robot dispensing dapat disesuaikan dengan proses produksi yang dijalankan.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Referensi
Delta Electronics. (n.d.). DRS80LM Series – SCARA Robot. Delta Electronics.

Graco Inc. (n.d.). DOWSIL™ 7091 adhesive sealant: Factors affect FIPG flow rates. Graco.

Henkel Adhesives. (n.d.). Mencegah terjadinya stringing pada perekat hotmelt untuk kemasan. Henkel Adhesives. https://next.henkel-adhesives.com/in/en/articles/preventing-stringing-in-hot-melt-packaging-adhesives.html 

Nordson Corporation. (n.d.). Automotive solutions. Nordson Industrial Coating Systems.

Nordson Corporation. (n.d.). Pro-Meter S PLC. Nordson Industrial Coating Systems.

Robot menunggu operator

Kapan Proses Loading dan Unloading Mesin Produksi Perlu Dialihkan kepada Robot?

Proses loading dan unloading perlu dipertimbangkan untuk dialihkan kepada robot ketika mesin sering menunggu operator, aktivitas dilakukan berulang dengan frekuensi tinggi, komponen berat atau berbahaya, waktu setiap siklus tidak stabil, dan kesalahan penempatan masih terjadi. Robot juga relevan ketika perusahaan ingin menambah jam produksi tanpa terus menambah aktivitas manual.

Loading dan unloading manual mulai menjadi masalah ketika aktivitas operator membuat mesin lebih sering menunggu, ritme produksi tidak konsisten, atau pekerjaan tersebut menimbulkan beban dan risiko yang semakin tinggi.

Karena itu, keputusan menggunakan robot loading unloading mesin sebaiknya dimulai dari data proses. Waktu tunggu, frekuensi handling, karakter komponen, kesalahan penempatan, dan kebutuhan kapasitas dapat digunakan untuk menentukan apakah otomatisasi sudah layak dipertimbangkan.

Catatan: Integrasi robot dengan mesin produksi memerlukan evaluasi langsung terhadap payload, jangkauan, gripper, fixture, akses mesin, sistem kontrol, interlock, serta keselamatan area kerja. Pemilihan dan pengujian sistem sebaiknya dilakukan bersama pihak yang memahami integrasi robot industri dan mengikuti dokumentasi teknis peralatan yang digunakan.

Proses sebelum packing

Pertimbangkan Robot Loading dan Unloading ketika Tanda Ini Mulai Muncul

Kebutuhan robot sebaiknya ditentukan berdasarkan masalah yang benar-benar terjadi pada proses manual. Enam tanda berikut dapat digunakan sebagai dasar evaluasi awal.

1. Mesin Sering Menunggu Operator Memasukkan Komponen

Robot mulai layak dipertimbangkan ketika mesin sudah siap menjalankan siklus berikutnya, tetapi masih harus menunggu operator mengeluarkan hasil proses atau memasukkan komponen baru.

Kondisi tersebut dapat terjadi karena operator menangani beberapa mesin, masih mengambil material, melakukan pemeriksaan, atau tidak langsung mengetahui bahwa proses mesin telah selesai.

FANUC America menjelaskan bahwa otomatisasi machine tending dapat digunakan untuk loading dan unloading mesin CNC serta membantu meningkatkan uptime dan throughput. Hal ini relevan ketika waktu tidak produktif muncul karena mesin harus menunggu aktivitas tending manual.

Data yang perlu diperiksa:

  • durasi mesin menunggu pada setiap siklus;
  • akumulasi waktu tunggu dalam satu shift;
  • penyebab keterlambatan loading; dan
  • perbandingan waktu mesin bekerja dengan waktu menunggu.

Pisahkan waktu tunggu operator dari downtime akibat alarm, kerusakan, pergantian tool, inspeksi kualitas, atau material yang belum tersedia.

2. Loading dan Unloading Dilakukan Berulang dengan Frekuensi Tinggi

Robot loading unloading semakin relevan ketika operator mengulang urutan yang sama berkali-kali dalam satu shift.

  1. Mengambil komponen.
  2. Membuka akses mesin.
  3. Mengeluarkan komponen yang selesai diproses.
  4. Memasukkan komponen baru.
  5. Menutup akses mesin.
  6. Memulai siklus berikutnya.

Urutan seperti ini lebih mudah diotomatisasi jika bentuk komponen, titik pengambilan, fixture, orientasi, dan posisi pemasangannya relatif konsisten.

Data yang perlu diperiksa:

  • jumlah siklus loading dan unloading per jam atau shift;
  • durasi handling setiap komponen;
  • jumlah operator yang terlibat; dan
  • persentase waktu operator yang digunakan untuk machine tending.

Frekuensi tinggi saja belum cukup. Jika varian komponen atau posisi pengambilannya berubah hampir setiap siklus, kebutuhan fixture, feeder, sensor, atau vision system juga perlu diperhitungkan.

3. Komponen Terlalu Berat atau Berisiko bagi Operator

Otomatisasi perlu dievaluasi lebih cepat jika operator harus menangani komponen atau kondisi kerja yang meningkatkan risiko manual handling.

Contohnya meliputi:

  • komponen berat;
  • komponen panas setelah proses;
  • bagian tajam atau licin;
  • serpihan dan cairan proses;
  • area dengan titik jepit; atau
  • aktivitas membungkuk, mengangkat, dan menjangkau berulang.

Pada kondisi tersebut, robot bukan hanya dipertimbangkan untuk produktivitas, tetapi juga mengurangi kebutuhan operator masuk ke area handling yang berat atau berisiko dimana pemilihannya tetap harus dipertimbangkan.

Data yang perlu diperiksa:

  • berat komponen dan alat bantu handling;
  • suhu komponen saat dikeluarkan;
  • frekuensi pengangkatan;
  • postur dan jarak jangkau operator; serta
  • riwayat komponen terjatuh atau insiden kerja.

4. Waktu Loading dan Unloading Tidak Stabil

Robot dapat dipertimbangkan apabila proses mesin sudah stabil, tetapi waktu handling manual masih berubah cukup besar antaroperator, shift, atau siklus. Ketidakstabilan waktu dapat membuat mesin menunggu lebih lama, output per shift berubah, dan ritme proses berikutnya menjadi sulit diprediksi.

ABB Robotics menjelaskan bahwa machine tending digunakan untuk mengotomatisasi aktivitas loading, unloading, dan part handling yang repetitif, sekaligus mendukung operasi yang lebih kontinu dan output yang konsisten.

Data yang perlu diperiksa:

  • waktu loading–unloading tercepat;
  • waktu rata-rata;
  • waktu terlama;
  • variasi waktu antar operator atau shift; dan
  • dampaknya terhadap output mesin.

Robot tidak mempercepat proses pemesinan itu sendiri. Nilainya pada kondisi ini adalah membuat aktivitas handling lebih terkontrol dan dapat diprediksi.

5. Kesalahan Penempatan Komponen Mengganggu Proses Mesin

Loading manual perlu dievaluasi ketika misload sudah berulang dan menyebabkan koreksi, kerusakan komponen, atau downtime.

Masalah yang dapat diamati antara lain:

  • komponen belum masuk sampai posisi yang benar;
  • orientasi terbalik;
  • komponen tidak sejajar dengan fixture;
  • posisi miring saat dijepit;
  • varian komponen tertukar; atau
  • permukaan komponen rusak selama handling.

Robot dapat mengulang posisi dan lintasan yang telah diprogram. Namun, kestabilannya tetap bergantung pada posisi awal komponen, fixture, gripper, sensor, dan sinyal kesiapan mesin.

Data yang perlu diperiksa:

  • jumlah kesalahan loading per shift;
  • frekuensi koreksi manual;
  • jumlah komponen rusak akibat salah posisi;
  • waktu untuk memperbaiki kesalahan; dan
  • downtime akibat misload.

Jika komponen datang secara acak, robot mungkin membutuhkan part feeder atau vision system agar dapat mengenali posisi dan orientasinya.

6. Perusahaan Perlu Menambah Jam Produksi

Robot juga layak dievaluasi ketika perusahaan ingin memperpanjang jam produktif mesin tanpa membuat kebutuhan aktivitas tending manual meningkat sebanding.

Data yang perlu diperiksa:

  • tambahan output yang dibutuhkan;
  • jam produktif mesin saat ini;
  • waktu berhenti karena operator tidak tersedia;
  • kapasitas material input dan output; dan
  • kebutuhan operator pada shift tambahan.

Robot tidak otomatis membuat sel produksi mandiri. Tray input, kapasitas output, tool, fixture, chip handling, dan respons terhadap alarm tetap perlu direncanakan.

Robot dan operator

Jangan Langsung Menggunakan Robot jika Prosesnya Belum Stabil

Robot belum menjadi prioritas jika sumber utama kehilangan produktivitas justru berasal dari proses mesin atau material yang belum terkendali.

Evaluasi kembali otomatisasi apabila mesin masih sering berhenti karena:

  • kerusakan atau alarm;
  • material terlambat tersedia;
  • kualitas material masuk tidak konsisten;
  • fixture atau clamp bermasalah;
  • tool terlalu sering membutuhkan intervensi;
  • urutan loading–unloading terus berubah; atau
  • hasil mesin masih sering membutuhkan koreksi proses.

Robot hanya menjalankan urutan yang dirancang. Jika proses dasarnya belum stabil, otomatisasi berisiko memindahkan masalah manual ke dalam sel robotik. Perbaiki penyebab utama downtime dan standardisasi proses terlebih dahulu, kemudian ukur kembali apakah loading dan unloading masih menjadi hambatan utama.

FAQ Seputar Robot Loading dan Unloading Mesin

Keputusan mengalihkan proses loading dan unloading kepada robot perlu mempertimbangkan mesin, komponen, operator, serta target produksi secara bersamaan. Berikut beberapa pertanyaan yang sering muncul pada tahap evaluasi.

1. Apakah loading dan unloading mesin termasuk machine tending?

Ya. Machine tending mencakup aktivitas robot dalam melayani mesin, termasuk memasukkan komponen, mengambil hasil proses, dan pada aplikasi tertentu memindahkannya menuju proses selanjutnya.

2. Apakah proses dengan frekuensi tinggi selalu harus menggunakan robot?

Tidak. Frekuensi perlu dinilai bersama konsistensi komponen, posisi pengambilan, waktu tunggu mesin, risiko operator, kestabilan proses, dan manfaat otomatisasi yang dapat diperoleh.

3. Apakah robot selalu membuat waktu produksi lebih cepat?

Tidak selalu. Robot dapat membuat waktu handling lebih konsisten, tetapi total cycle time tetap dipengaruhi waktu proses mesin, jarak gerak robot, gripper, fixture, serta kesiapan komponen.

4. Apakah mesin lama dapat diintegrasikan dengan robot?

Bisa pada kondisi tertentu. Mesin perlu diperiksa dari sisi akses, input–output, pengoperasian pintu, fixture, interlock, dan sistem keselamatannya. Sebagian mesin mungkin membutuhkan modifikasi sebelum dapat diintegrasikan.

5. Apakah satu robot dapat melayani beberapa mesin?

Bisa jika jangkauan, layout, waktu proses mesin, dan urutan pelayanan memungkinkan. Perhitungan cycle time diperlukan agar robot tidak justru menciptakan antrean atau waktu tunggu baru.

6. Bagaimana Mengetahui Loading dan Unloading Menjadi Penyebab Mesin Tidak Produktif?

Catat durasi mesin menunggu operator, frekuensi kejadian, waktu handling, dan output per shift. Pisahkan data tersebut dari downtime akibat kerusakan, tool, material, inspeksi kualitas, atau masalah mesin lainnya.

Kesimpulan

Proses loading dan unloading layak dipertimbangkan untuk dialihkan kepada robot ketika mesin sering menunggu operator, aktivitas handling sangat repetitif, komponen meningkatkan risiko kerja, waktu penanganan tidak stabil, kesalahan penempatan masih terjadi, atau kapasitas produksi perlu ditambah.

Keputusan sebaiknya dibuat berdasarkan data operasional. Jika hambatan utama justru berasal dari mesin, material, fixture, atau proses yang belum stabil, perbaiki bagian tersebut terlebih dahulu sebelum menginvestasikan sistem otomatisasi.

Evaluasi Robot Loading dan Unloading Bersama Delta Mitra Solusindo

Delta Mitra Solusindo menyediakan Delta SCARA Robot dan Articulated Robot untuk kebutuhan otomasi industri. Konsultasikan kondisi mesin, karakter komponen, frekuensi loading, layout, serta target produksi agar pemilihan dan integrasi robot dapat disesuaikan dengan kebutuhan operasional pabrik.

Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)

Referensi
ABB. (n.d.). Machine tending. ABB Robotics. https://www.abb.com/global/en/areas/robotics/applications/machine-tending

Dugan, B. (2025, November 17). How smart machine tending boosts job shop output when it matters most. FANUC America. https://www.fanucamerica.com/articles/robots-that-keep-the-lights-on-how-smart-machine-tending-boosts-job-shop-output-when-it-matters-most

FANUC America. (n.d.). Machine tending robots for CNC loading and unloading. FANUC America. https://www.fanucamerica.com/applications/machine-tending