Jenis AMR untuk pengangkutan material dapat dibedakan berdasarkan empat konfigurasi yaitu diantaranya:
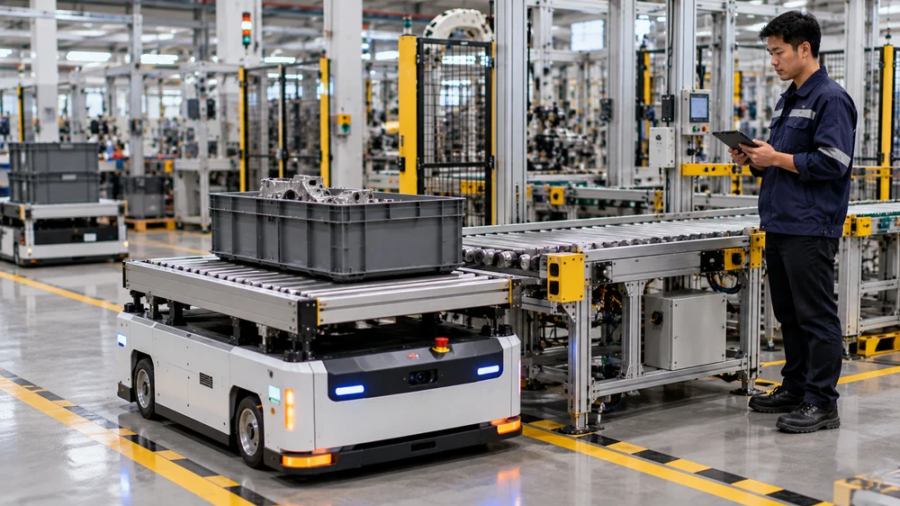
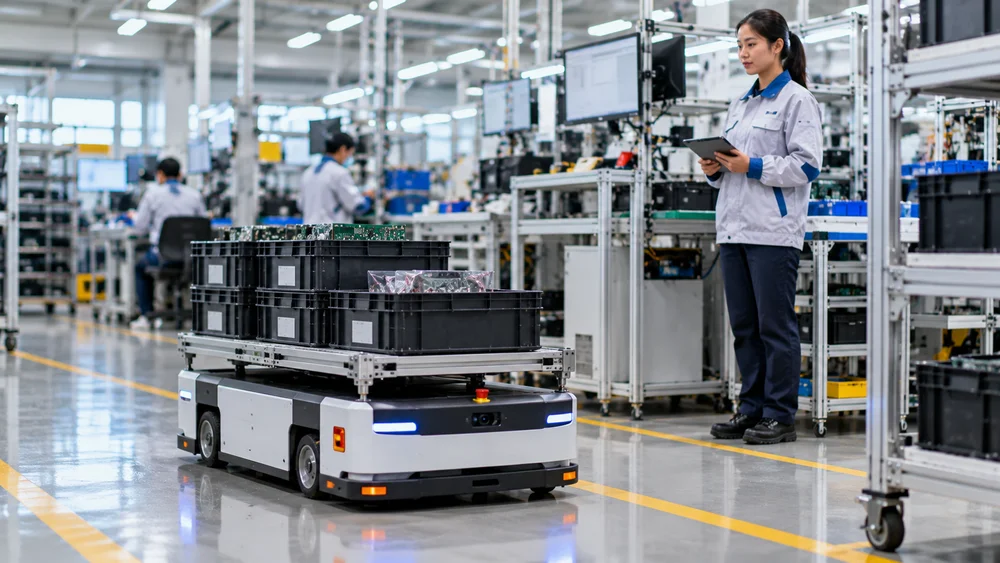
- AMR platform dirancang untuk membawa material atau wadah langsung di atas badan robot.
- AMR conveyor memindahkan muatan secara otomatis menuju stasiun penerima menggunakan sistem konveyor bawaan.
- AMR pengangkat rak dapat masuk ke bawah rak lalu mengangkat serta membawanya ke lokasi tujuan.
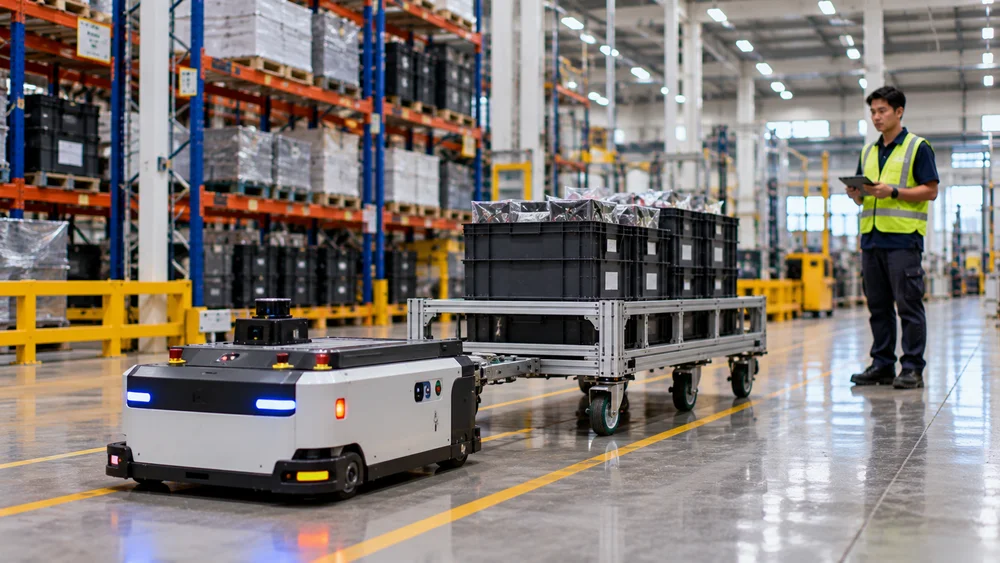
- AMR penarik troli bekerja dengan cara menarik troli beroda melalui mekanisme kait atau penghubung khusus.
Pemilihannya bergantung pada jenis wadah, cara bongkar muat, dan fasilitas yang digunakan.
Pengiriman material antar lini produksi bisa menggunakan kotak, rak, atau troli. Masing-masing membutuhkan cara pengambilan dan penyerahan yang berbeda. Robot yang mampu berjalan otomatis pun belum tentu dapat memuat atau menurunkan barang tanpa bantuan operator.
Artikel ini membandingkan empat konfigurasi pengangkutan AMR agar perusahaan dapat menentukan kebutuhan perangkat dan penyesuaian fasilitas sebelum memilih sistem.
Catatan: Kesesuaian konfigurasi AMR perlu diperiksa berdasarkan spesifikasi perangkat, kondisi fasilitas, dan risiko operasional. Penilaian kapasitas, mekanisme pengangkutan, serta keselamatan penggunaan harus dilakukan bersama personel teknis atau integrator yang berkompeten.
1. AMR Platform untuk Membawa Material di Atas Robot
AMR platform membawa material dengan menempatkan muatan pada permukaan robot atau rak tambahan yang terpasang di atasnya.
Misalnya, operator meletakkan kotak komponen pada platform. Robot kemudian mengantarkannya ke area produksi. Setelah sampai, operator lain mengambil kotak tersebut.
Pada contoh ini, perjalanan berlangsung otomatis, tetapi proses pemuatan dan pengosongan masih dilakukan secara manual.
Konfigurasi platform dapat dipertimbangkan jika perusahaan menggunakan kotak atau wadah yang mudah ditempatkan di atas robot.
Sebelum memilihnya, periksa beberapa hal berikut:
- Dimensi wadah dan ruang yang tersedia pada platform.
- Berat gabungan material, wadah, dan modul tambahan.
- Kebutuhan penahan agar muatan tidak bergeser.
- Cara operator atau perangkat lain melakukan pemuatan dan pengosongan.
Jika kotak perlu dipindahkan secara otomatis ke mesin, platform biasa mungkin membutuhkan perangkat tambahan. Kebutuhan tersebut sebaiknya ditentukan sejak awal.
2. AMR Conveyor untuk Transfer Muatan ke Stasiun yang Sesuai
AMR conveyor menggunakan conveyor yang terpasang pada robot untuk memindahkan muatan ke atau dari stasiun yang kompatibel.
Contohnya, kotak berisi komponen dikirim dari area persiapan material menuju lini produksi. Ketika robot berada pada posisi transfer, conveyor dapat memindahkan kotak ke stasiun penerima melalui urutan kontrol yang sesuai.
Namun, pemindahan tersebut membutuhkan kecocokan antara conveyor robot dan fasilitas penerima.
Sebelum menggunakan konfigurasi ini, periksa:
- Bentuk dasar wadah, terutama bagian yang bersentuhan dengan conveyor.
- Ukuran dan berat muatan.
- Ketinggian conveyor robot dan stasiun penerima.
- Arah perpindahan material.
- Sinyal atau mekanisme konfirmasi bahwa stasiun siap menerima muatan.
Misalnya, jika conveyor robot dan stasiun penerima memiliki ketinggian berbeda, perpindahan kotak mungkin memerlukan penyesuaian mekanis.
Begitu pula jika stasiun belum memiliki conveyor penerima. Perusahaan perlu mempertimbangkan penambahan fasilitas sebelum menetapkan konfigurasi.
3. AMR Pengangkat Rak untuk Memindahkan Rak atau Carrier
AMR pengangkat rak bekerja dengan masuk ke bawah rak atau carrier kompatibel untuk mengangkat dan memindahkannya sebagai satu kesatuan ke lokasi tujuan, sehingga cocok untuk material yang disimpan langsung di atas rak.
Sebagai contoh, sebuah rak berisi beberapa kotak komponen dipindahkan dari gudang ke area produksi. Robot membawa rak tersebut tanpa harus mengambil setiap kotak secara terpisah.
Perlu dibedakan bahwa memindahkan rak tidak sama dengan mengambil barang dari dalam rak. Proses pengambilan barang tetap membutuhkan operator atau sistem tambahan jika ingin dilakukan otomatis.
Pemeriksaan awal mencakup:
- Ruang masuk robot di bawah rak atau carrier.
- Posisi dan bentuk titik angkat.
- Berat gabungan rak, wadah, dan seluruh material.
- Kestabilan muatan ketika rak diangkat serta dipindahkan.
- Posisi penempatan rak di lokasi tujuan.
Rak yang sudah digunakan perusahaan belum tentu langsung kompatibel dengan mekanisme pengangkatan AMR.
Jika bagian bawah rak terlalu rendah atau titik angkatnya tidak sesuai, mungkin diperlukan perubahan desain carrier.
4. AMR Penarik Troli untuk Mengangkut Material pada Troli Beroda
AMR penarik troli bekerja dengan menghubungkan diri ke troli beroda untuk memindahkan material ke departemen lain, menjadikannya solusi ideal bagi perusahaan yang sudah memiliki sistem pengiriman dengan troli.
Misalnya, troli berisi komponen disiapkan di gudang. Setelah terhubung dengan AMR, troli ditarik menuju lini perakitan dan dilepaskan di lokasi tujuan.
Penyambungan maupun pelepasan troli dapat dilakukan manual atau otomatis, bergantung pada sistem yang digunakan.
Ada beberapa hal yang perlu diperiksa sebelum menentukan konfigurasi penarik:
- Berat total troli beserta material.
- Kondisi, ukuran, dan kemampuan roda troli.
- Jenis serta posisi mekanisme penghubung.
- Kondisi lantai, termasuk kemiringan dan permukaan yang tidak rata.
- Ruang manuver gabungan AMR dan troli, terutama saat berbelok.
Kapasitas tarik berbeda dari kapasitas membawa muatan di atas robot. Troli memiliki roda yang menopang sebagian besar beratnya, tetapi robot tetap harus mampu menarik, mengendalikan, dan menghentikan rangkaian tersebut.
Karena itu, kapasitas penarik perlu diperiksa menggunakan spesifikasi dan kondisi aplikasi, bukan disamakan dengan angka payload platform.
Bandingkan Pilihan Berdasarkan Proses Pengangkutan Material
Pemilihan konfigurasi AMR akan lebih mudah jika perusahaan membandingkan cara material dimuat, dipindahkan, dan diserahkan.
Misalnya, sebuah pabrik ingin mengirim komponen dari gudang menuju lini produksi. Material yang sama dapat dikirim menggunakan kotak di atas platform, conveyor, rak angkat, atau troli.
Perbedaannya terletak pada wadah yang digunakan dan proses bongkar muat yang diperlukan.
| Konfigurasi | Bagian yang dipindahkan | Cara bongkar muat | Fasilitas yang perlu sesuai |
| Platform | Kotak atau wadah di atas robot | Manual atau perangkat tambahan | Area pemuatan, permukaan platform |
| Conveyor | Kotak melalui conveyor | Transfer conveyor yang terintegrasi | Conveyor penerima, tinggi dan kontrol transfer |
| Pengangkat rak | Rak beserta isinya | Robot mengangkat dan meletakkan carrier | Rak kompatibel dan titik penempatan |
| Penarik troli | Troli beroda beserta muatannya | Penyambungan dan pelepasan troli | Mekanisme penghubung, lantai, ruang manuver |
Tabel tersebut menunjukkan bahwa perjalanan otomatis tidak selalu berarti seluruh proses pengangkutan sudah otomatis.
AMR platform masih memerlukan operator untuk mengangkat kotak, sedangkan AMR conveyor dapat menyerahkan barang secara otomatis jika stasiun penerima dan sistem kontrolnya mendukung. Sementara itu, pengangkat rak memindahkan carrier sebagai satu kesatuan, dan penarik troli membutuhkan mekanisme penyambungan khusus yang sesuai dengan troli.
Siapkan Data Sebelum Menentukan Konfigurasi AMR
Sebelum memilih AMR untuk pabrik, kumpulkan informasi mengenai material dan cara pengirimannya saat ini.
Data berikut dapat digunakan untuk menyiapkan diskusi dengan penyedia atau integrator:
- Foto dan ukuran wadah material.
- Berat maksimum material beserta wadahnya.
- Jenis rak atau troli yang sudah digunakan.
- Cara pemuatan dan pengosongan saat ini.
- Lokasi asal dan tujuan pengiriman.
- Frekuensi pengiriman material.
- Kebutuhan operator pada setiap tahap.
- Target waktu bongkar muat.
Untuk konteks penerapannya, Anda juga dapat membaca artikel tentang penerapan AMR dalam operasional pabrik.
Agar informasi tersebut lebih mudah dikumpulkan, gunakan checklist pemilihan konfigurasi AMR berikut sebelum meminta penawaran.
FAQ tentang Jenis AMR untuk Pengangkutan Material
Berikut beberapa pertanyaan yang sering muncul saat perusahaan membandingkan konfigurasi pengangkutan AMR.
1. Apakah satu AMR dapat berganti konfigurasi pengangkutan?
Bisa, jika platform robot mendukung penggunaan modul yang berbeda. Namun, penggantian modul perlu mempertimbangkan pemasangan mekanis, sistem kontrol, kapasitas, dan prosedur konfigurasi. Tidak semua model AMR memiliki kemampuan tersebut.
2. Apakah seluruh proses otomatis setelah menggunakan AMR?
Belum tentu. AMR dapat melakukan perjalanan otomatis, sementara pemuatan, penyambungan troli, atau pengosongan material masih membutuhkan operator. Tingkat otomasi bergantung pada konfigurasi dan integrasi fasilitas yang digunakan.
3. Apakah beberapa konfigurasi AMR dapat digunakan dalam satu pabrik?
Bisa. Misalnya, AMR conveyor digunakan untuk mengirim kotak ke lini produksi, sedangkan AMR penarik troli digunakan untuk distribusi material antargudang. Namun, kompatibilitas sistem pengelolaan dan kebutuhan operasional tetap harus diperiksa.
4. Apakah kapasitas besar membuat AMR cocok untuk semua muatan?
Tidak. Selain berat maksimum, perusahaan perlu memeriksa dimensi, kestabilan, jenis wadah, dan metode bongkar muat. AMR berkapasitas besar belum tentu sesuai dengan rak, conveyor, atau troli yang sudah digunakan.
Kesimpulan
Pemilihan jenis AMR untuk pengangkutan material sebaiknya dimulai dari wadah dan cara penyerahan muatan. Platform cocok dievaluasi untuk membawa wadah di atas robot, conveyor untuk transfer ke stasiun, pengangkat rak untuk memindahkan carrier, dan penarik troli untuk material beroda.
Setelah menentukan konfigurasi yang paling mendekati kebutuhan, periksa kesesuaian fasilitas serta pekerjaan tambahan yang diperlukan. Gunakan hasilnya sebagai dasar konsultasi sebelum menetapkan perangkat dan meminta penawaran.
Konsultasikan Konfigurasi AMR untuk Pengangkutan Material di Pabrik Anda
Delta Mitra Solusindo bergerak di bidang distribusi dan integrasi sistem otomasi robot industri. Jika perusahaan Anda sedang mempertimbangkan penggunaan AMR, siapkan foto muatan, jenis wadah, serta alur pengiriman material yang digunakan saat ini. Kirimkan informasi tersebut kepada tim Delta Mitra Solusindo untuk membahas kebutuhan otomasi pengangkutan dan kelayakan integrasinya.
Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)
Referensi:
- Fragapane, G., de Koster, R., Sgarbossa, F., & Strandhagen, J. O. (2021). Planning and control of autonomous mobile robots for intralogistics: Literature review and research agenda. European Journal of Operational Research, 294(2), 405–426. https://doi.org/10.1016/j.ejor.2021.01.019
- Lackner, T., Hermann, J., Kuhn, C., & Palm, D. (2024). Review of autonomous mobile robots in intralogistics: State-of-the-art, limitations and research gaps. Procedia CIRP, 130, 930–935. https://doi.org/10.1016/j.procir.2024.10.187