Untuk menentukan kapasitas beban robot industri, lakukan lima pemeriksaan berikut:
- Hitung total bobot produk beserta seluruh komponen penunjang yang ikut diangkut.
- Evaluasi variasi dan kondisi beban di setiap tahap siklus kerja robot.
- Tentukan lokasi titik pusat gravitasi dari gabungan beban dan alat kerja.
- Nilai distribusi massa serta dampaknya terhadap gaya inersia saat robot bergerak.
- Bandingkan seluruh hasil perhitungan dengan batas kapasitas maksimal pada spesifikasi robot.
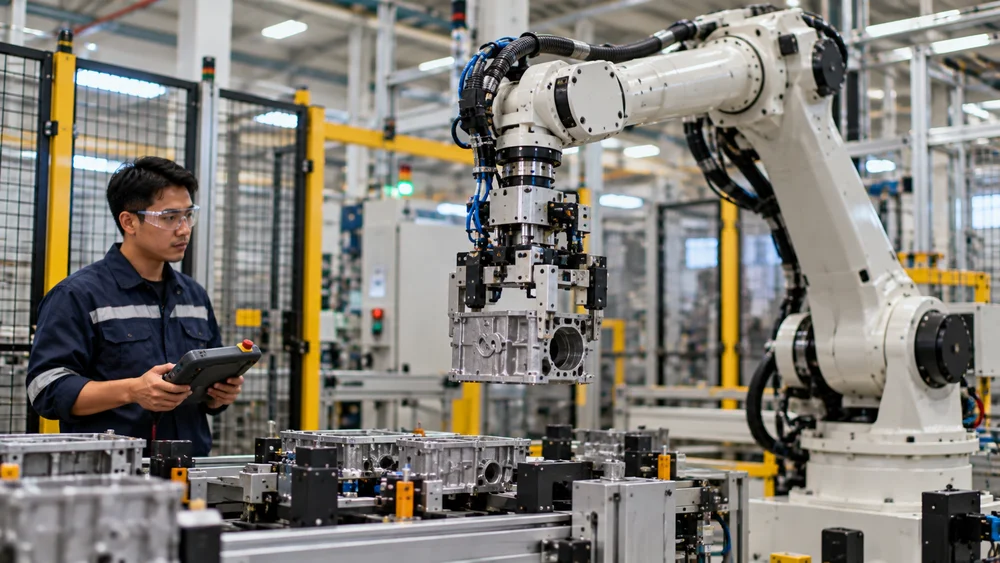
Robot yang mengangkat produk seberat 5 kg belum tentu cukup menggunakan kapasitas payload 5 kg. Sebab, robot juga membawa gripper dan perlengkapan lain yang terpasang pada ujung lengannya. Posisi produk saat diangkat pun dapat memengaruhi kemampuan robot menjalankan gerakan.
Artikel ini menjelaskan cara menghitung total payload melalui contoh perhitungan, kemudian memeriksa faktor lain sebelum menentukan kapasitas robot.
Catatan: Contoh perhitungan dalam artikel ini digunakan untuk memperkirakan kebutuhan awal, bukan menetapkan kapasitas akhir robot. Pemilihan dan pengujian aplikasi harus mengikuti spesifikasi produsen serta evaluasi integrator yang berkompeten.
1. Hitung Berat Produk dan Seluruh Alat yang Ikut Dibawa
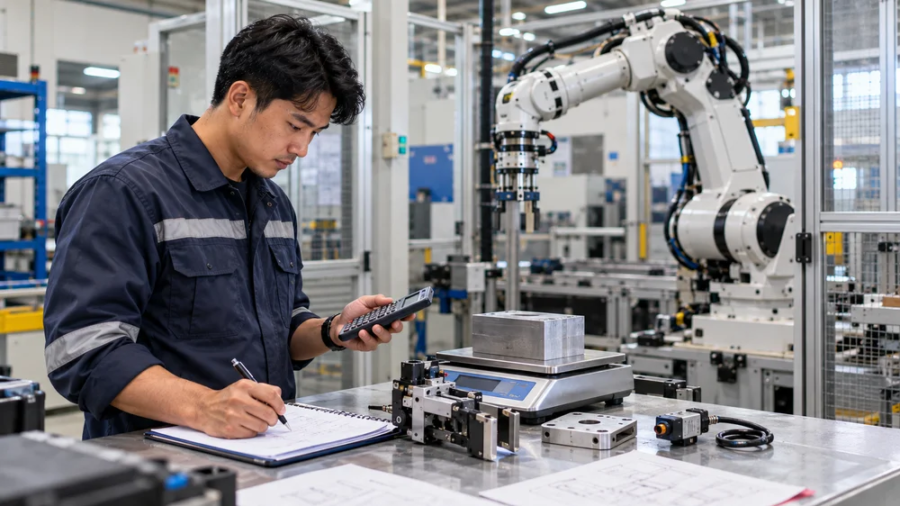
Perhitungan payload robot industri dimulai dengan menjumlahkan massa produk dan seluruh perlengkapan yang dibawa pada ujung lengan robot.
Komponen tersebut dapat mencakup gripper, adaptor, tool changer, sensor, dan perangkat tambahan lainnya. Gunakan hasil penimbangan atau spesifikasi teknis untuk mendapatkan data massa masing-masing komponen.
Rumus dasarnya adalah:
Massa total yang dibawa = massa produk + massa gripper + massa perlengkapan terkait
Sebagai contoh, sebuah robot digunakan untuk memindahkan produk menggunakan gripper dan adaptor.
| Komponen | Jumlah | Massa per unit | Massa total |
| Produk | 1 | 4,0 kg | 4,0 kg |
| Gripper | 1 | 1,5 kg | 1,5 kg |
| Adaptor | 1 | 0,5 kg | 0,5 kg |
| Sensor pada gripper | 2 | 0,1 kg | 0,2 kg |
| Total | 6,2 kg |
Dalam contoh tersebut, robot membawa massa total 6,2 kg ketika mengangkat produk.
Perlengkapan yang dipasang pada bagian lain robot perlu diperiksa secara terpisah sesuai ketentuan pemasangannya. Jangan otomatis memasukkan seluruh massa komponen tersebut ke dalam payload ujung lengan.
2. Bandingkan Kondisi Beban Selama Siklus Kerja
Kapasitas robot perlu diperiksa pada setiap kondisi pengangkatan, bukan hanya ketika membawa produk paling berat.
Misalnya, robot yang sama digunakan untuk memindahkan dua varian produk. Berat dan posisi pegangan keduanya berbeda.
| Tahap kerja | Kondisi produk | Massa yang dibawa | Orientasi |
| Sebelum mengambil | Gripper kosong | 2,2 kg | Menghadap ke bawah |
| Memindahkan produk A | Produk 4 kg | 6,2 kg | Mendatar |
| Memindahkan produk B | Produk 3 kg | 5,2 kg | Menggunakan pegangan memanjang |
| Setelah melepas | Gripper kosong | 2,2 kg | Kembali ke posisi awal |
Dari sisi massa, kondisi produk A memiliki beban terbesar. Namun, produk B tetap perlu diperiksa karena posisi pegangan dan distribusi massanya berbeda.
Jika robot mengambil beberapa produk sekaligus, jumlahkan seluruh produk yang diangkat pada kondisi tersebut. Catat pula posisi pengambilan, pemindahan, dan pelepasan produk. Informasi ini diperlukan untuk mengevaluasi beban sepanjang gerakan robot.
Pada aplikasi robot pick and place untuk produksi massal, proses pengambilan dan pemindahan produk dilakukan secara berulang. Karena itu, variasi produk dan urutan gerakan perlu dicatat agar kebutuhan kapasitas robot dapat dievaluasi sesuai kondisi kerja.
3. Periksa Posisi Pusat Beban Gabungan
Pusat beban atau pusat massa adalah posisi rata-rata distribusi massa dari seluruh komponen yang dibawa robot.
Letaknya dipengaruhi oleh bentuk produk, berat gripper, serta posisi produk terhadap titik pemasangan alat.
Semakin jauh pusat massa dari titik acuan, semakin besar momen akibat gaya berat untuk massa dan orientasi yang sama.
Sebagai ilustrasi sederhana, bandingkan dua konfigurasi berikut.
| Konfigurasi | Massa total | Jarak pusat massa dari titik acuan | Momen statis ilustratif |
| A | 6,2 kg | 0,10 m | 6,08 Nm |
| B | 5,2 kg | 0,25 m | 12,75 Nm |
Perhitungan menggunakan rumus M = m × g × r, dengan asumsi jarak tegak lurus terhadap arah gaya gravitasi dan percepatan gravitasi 9,81 m/s².
Meskipun konfigurasi B lebih ringan, momen statisnya lebih besar karena pusat massanya lebih jauh. Angka tersebut hanya menggambarkan pengaruh posisi beban, bukan batas torsi yang diizinkan pada robot tertentu.
Karena itu, posisi pusat beban gabungan harus diperiksa menggunakan batas dan diagram beban dari produsen robot.
4. Nilai Penyebaran Massa dan Pengaruhnya Saat Robot Bergerak
Selain massa dan pusat beban, periksa inersia beban robot ketika aplikasi membutuhkan gerakan berputar atau perubahan arah. Inersia rotasi menggambarkan seberapa besar beban menahan perubahan gerakan putar. Nilainya dipengaruhi oleh massa dan penyebaran massa terhadap sumbu rotasi.
Pada aplikasi yang membutuhkan percepatan, perlambatan, atau putaran cepat, parameter tersebut perlu dievaluasi bersama profil gerakan robot.
Pengukuran atau perhitungan inersia dapat menggunakan data CAD, spesifikasi alat, atau metode evaluasi yang didukung produsen. Jika datanya belum tersedia, mintalah bantuan integrator untuk memeriksanya.
5. Cocokkan Seluruh Kondisi dengan Batas Robot Kandidat
Setelah massa total, pusat beban, dan inersia diketahui, bandingkan seluruh kondisi aplikasi dengan spesifikasi robot yang akan dipilih. Jangan langsung menetapkan kapasitas hanya karena angka payload nominal lebih besar daripada massa total.
Gunakan tabel berikut untuk mencatat hasil evaluasi kandidat.
| Kondisi beban | Parameter | Pemeriksaan kandidat | Status |
| Membawa produk A | Massa 6,2 kg | Batas payload nominal | Data belum lengkap |
| Membawa produk A | Pusat massa | Diagram batas beban | Data belum lengkap |
| Membawa produk B | Pusat massa lebih jauh | Batas momen yang berlaku | Data belum lengkap |
| Gerakan putar | Inersia dan kecepatan | Batas inersia serta profil gerakan | Data belum lengkap |
| Seluruh siklus | Jangkauan dan orientasi | Kesesuaian gerakan robot | Data belum lengkap |
Status dapat diperbarui menjadi “sesuai, perlu penyesuaian, atau data belum lengkap” setelah spesifikasi kandidat diperiksa.
Robot dengan payload nominal lebih besar belum tentu menjadi pilihan paling sesuai. Jangkauan, konfigurasi pemasangan, dan kebutuhan gerakan tetap perlu dievaluasi.
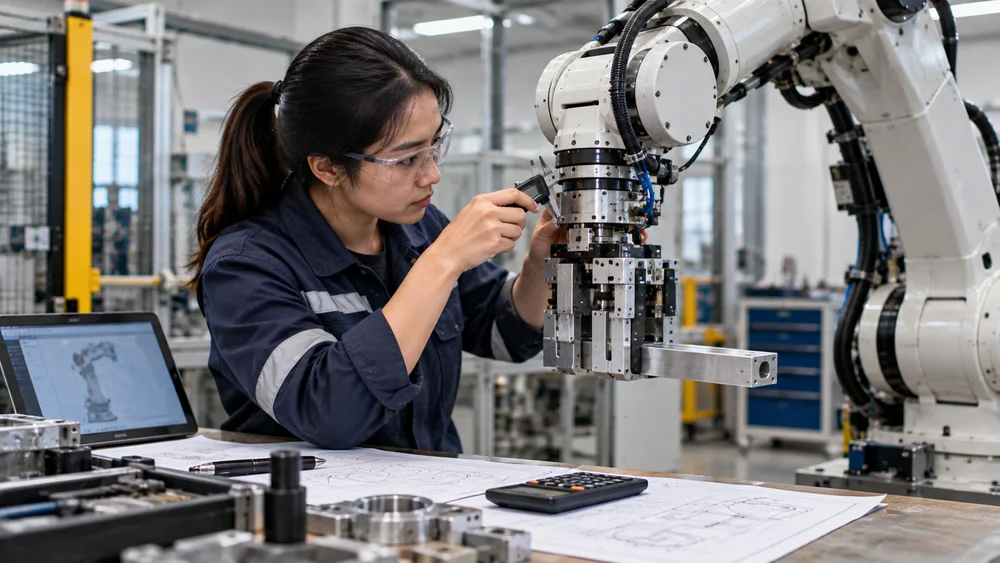
Siapkan Data untuk Konsultasi Pemilihan Robot
Sebelum meminta penawaran, siapkan data produk dan alat yang akan digunakan robot. Informasi tersebut membantu integrator memeriksa kebutuhan kapasitas dan cakupan pekerjaan.
Data yang sebaiknya disiapkan meliputi:
- Foto dan dimensi produk yang akan dipindahkan.
- Berat setiap varian produk.
- Jumlah produk yang diangkat sekaligus.
- Berat gripper, adaptor, dan perlengkapan terkait.
- Gambar perakitan atau model CAD jika tersedia.
- Posisi pegangan dan orientasi produk.
- Urutan pengambilan, pemindahan, serta pelepasan.
- Target waktu siklus mesin.
Jika beberapa informasi belum tersedia, tandai bagian tersebut untuk diperiksa lebih lanjut.
Anda juga dapat meninjau pilihan robot industri Delta sebagai bahan awal diskusi mengenai kebutuhan aplikasi.
Agar data tersebut lebih mudah dikumpulkan, gunakan checklist persiapan pemilihan payload robot industri. Dokumen ini dapat diisi sebelum berkonsultasi dengan penyedia atau integrator.
FAQ tentang Kapasitas Beban Robot Industri
Berikut beberapa pertanyaan yang sering muncul ketika perusahaan mulai menentukan kebutuhan robot untuk proses pengangkatan dan pemindahan produk.
1. Apakah kapasitas gripper sama dengan kapasitas robot?
Tidak. Kapasitas gripper menunjukkan kemampuan alat mencengkeram atau menahan produk, sedangkan kapasitas robot berkaitan dengan beban gabungan yang dibawa. Keduanya perlu diperiksa secara terpisah.
2. Apakah cukup menambahkan cadangan kapasitas tertentu?
Tidak cukup. Cadangan kapasitas dapat menjadi pertimbangan desain, tetapi tidak menggantikan pemeriksaan pusat massa, inersia, dan kebutuhan gerakan. Persentase cadangan yang sama belum tentu sesuai untuk semua aplikasi.
3. Apakah robot berkapasitas lebih besar selalu lebih sesuai?
Belum tentu. Robot juga perlu memenuhi kebutuhan jangkauan, kecepatan, ruang pemasangan, dan integrasi dengan mesin. Pilih berdasarkan keseluruhan kebutuhan aplikasi.
4. Apakah mengganti gripper perlu evaluasi ulang beban?
Ya, terutama jika massa, dimensi, atau posisi pusat massa gripper berubah. Perubahan tersebut dapat memengaruhi beban gabungan dan karakteristik gerakan robot.
Kesimpulan
Menghitung kapasitas beban robot industri dimulai dari massa produk dan seluruh alat yang ikut dibawa. Setelah itu, periksa kondisi pengangkatan, posisi pusat massa, inersia, serta gerakan yang dibutuhkan.
Jika data produk atau alat belum lengkap, selesaikan pemeriksaannya sebelum menetapkan kapasitas robot. Gunakan hasil evaluasi tersebut sebagai dasar pemilihan perangkat dan permintaan penawaran.
Konsultasikan Kebutuhan Robot Industri untuk Proses Produksi Anda
Delta Mitra Solusindo menyediakan produk Robotics Delta dan layanan integrasi sistem otomasi industri. Untuk membahas kebutuhan robot, siapkan data berat produk, gripper, posisi pengangkatan, serta urutan kerja mesin. Kirimkan informasi tersebut kepada tim Delta Mitra Solusindo sebagai dasar evaluasi kapasitas dan pemilihan solusi robot industri.
Alamat: Jl. Diponegoro VI No. 63, Kec. Banyumanik, Kota Semarang
Telepon: +62 24 7640 2285
WhatsApp: +62 811 320 0880
Email: [email protected]
Jam Kerja: Senin – Jumat (08.00 – 17.00 WIB)